
La réduction du courant de repos d’un moteur pas à pas peut diminuer la chaleur dégagée pendant une pause, mais le réglage optimal est celui qui permet de conserver la position requise et de redémarrer de manière fiable. Un pourcentage sélectionné dans le menu d’un variateur ne garantit aucune de ces deux conditions. Le moteur, la transmission, la charge et la transition de courant doivent être testés ensemble, comme un seul axe.
La question pratique est de savoir de combien de courant le mécanisme à l’arrêt a besoin compte tenu des perturbations réelles auxquelles il est soumis. Une glissière d’inspection horizontale, une vanne à ressort et un chariot vertical peuvent donner des réponses très différentes, même lorsqu’ils utilisent le même châssis de moteur.
Que contrôle réellement le courant de repos ?
Le courant de repos désigne généralement le courant fourni après que le variateur a détecté que les commandes de mouvement ont cessé pendant un intervalle spécifié. Certains variateurs l’expriment sous forme de fraction du courant de fonctionnement, tandis que d’autres utilisent des registres distincts, des modes sélectionnables ou une entrée d’activation. Lisez la définition propre au variateur avant de comparer les réglages.
Un état de courant réduit est différent de la désactivation de l’étage de sortie. La désactivation peut supprimer complètement le couple de maintien électromagnétique, laissant le frottement, le couple de détente et tout frein séparé pour résister à la charge. Ces effets résiduels ne doivent pas être considérés comme une garantie de position.
Pour un nouvel axe, commencez par le moteur pas à pas prévu et notez le schéma de raccordement de ses enroulements, la convention relative au courant nominal et les informations thermiques disponibles. Un réglage du pilote exprimé en courant de crête n’est pas interchangeable avec une valeur nominale de courant d’enroulement efficace (RMS) sans vérifier les définitions.
Le pilote nécessite également une description explicite de son comportement. Un pilote de moteur pas à pas adapté doit prendre en charge la transition de courant, l’interface de commande et la synchronisation requises ; son courant maximal ne suffit pas à lui seul à répondre à ces questions.
Pourquoi une réduction du courant permet-elle de réduire autant la chaleur ?
Les pertes dans le cuivre des enroulements dépendent du carré du courant et de la résistance des enroulements. À titre de comparaison idéalisée à résistance constante, une réduction du courant à 70 % correspond à environ 49 % des pertes dans le cuivre correspondantes. Cela ne permet pas de prédire le même pourcentage de réduction de la température de surface du moteur, car le flux thermique et d’autres pertes continuent d’intervenir.
Un moteur qui alterne entre mouvement et longues pauses peut donc tirer un avantage considérable d’une réduction du courant de maintien. Un moteur fonctionnant en continu avec seulement de courts arrêts peut, quant à lui, ne présenter qu’une amélioration bien moindre. Il convient d’enregistrer le profil de fonctionnement réel avant d’estimer le bénéfice potentiel.
Le tutoriel de l’université de l’Iowa sur la commande du courant des moteurs pas à pas explique comment le courant des enroulements est établi et limité par différents circuits. Ces connaissances permettent de distinguer un réglage de courant commandé du comportement électrique réellement produit. Une décision relative au courant de repos nécessite tout de même un test du mécanisme à l’arrêt.
Mesurez la température à des emplacements définis et selon une méthode de fixation cohérente. Une mesure au niveau du boîtier est utile pour comparer les essais, mais elle ne correspond pas automatiquement à la température du bobinage ni ne prouve que chaque composant interne reste dans les limites de ses caractéristiques nominales.
À quelles charges l’axe à l’arrêt doit-il résister ?
Répertoriez les forces qui subsistent une fois le mouvement terminé. La gravité, les joints d’étanchéité, les ressorts, la traînée des câbles et les charges de processus appliquées de l’extérieur peuvent tous avoir une incidence. Tenez compte des perturbations qui ne se produisent qu’occasionnellement, telles que l’enclenchement d’un mécanisme voisin ou le chargement d’un dispositif de fixation par un opérateur.
Pour un axe vertical, déterminez le dispositif de retenue de charge requis par la machine indépendamment de l’optimisation du courant. Un frein, un contrepoids ou tout autre dispositif technique peut être requis par l’application. La réduction du courant ne doit pas constituer la seule protection envisagée contre la chute d’une charge.
L’équilibre à l’arrêt peut également se décaler avant qu’une perte de synchronisme évidente ne se produise. Un rotor peut se stabiliser à un angle différent lorsque le courant varie, et la transmission peut transformer ce léger changement angulaire en un déplacement de sortie mesurable. Un test qui vérifie uniquement si l’axe s’abaisse de manière visible peut passer à côté d’une erreur de positionnement inacceptable.
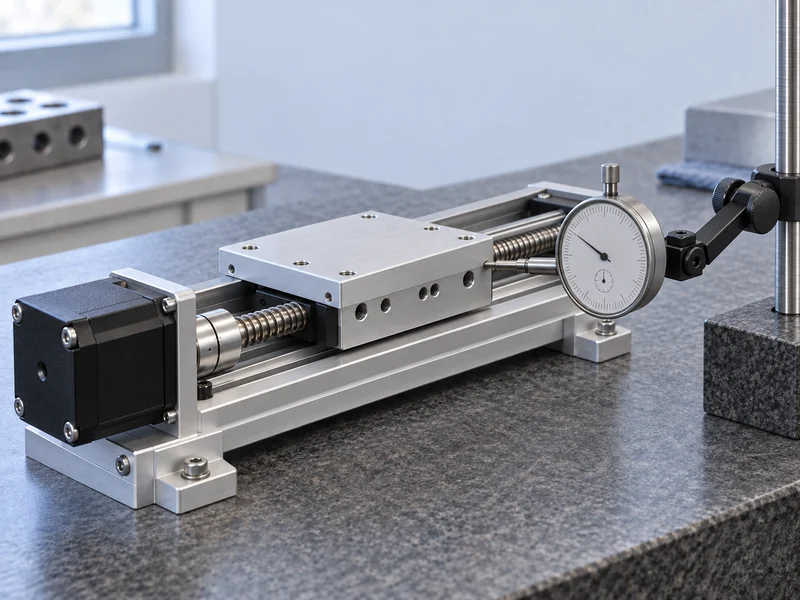
Utilisez une mesure de position indépendante au point qui importe pour le processus. Si l’exigence concerne la pointe d’une buse, le fait de ne mesurer que l’arbre du moteur peut faire passer inaperçues des non-conformités au niveau de l’accouplement, de la vis ou de la structure.
Comment tester la transition de courant ?
Commencez par établir une condition de référence documentée en utilisant le réglage de courant de fonctionnement approuvé. Déplacez-vous vers la position de test, respectez le temps de stabilisation normal et enregistrez la position de sortie avant et après la transition vers le courant de repos. Répétez la séquence à plusieurs positions et dans des états de charge représentatifs.
Modifiez un paramètre à la fois. Réduire le courant tout en modifiant l’accélération, le micropas et le délai avant la réduction rend difficile l’identification de la cause d’une nouvelle erreur de position. Conservez la configuration de référence afin de pouvoir répéter la comparaison.
Enregistrez le délai de transition réel plutôt que de vous fier au nom d’une option de menu. Un pilote peut déclencher son temporisateur après le dernier front d’impulsion, après un changement d’état de mouvement interne ou après une commande de communication. Ces événements ne coïncident pas nécessairement avec la définition donnée par la machine d’un déplacement achevé.
Une séquence d’essai initiale utile est la suivante :
- Atteindre la cible en utilisant le profil de mouvement de production.
- Mesurer la position stabilisée avant la réduction du courant.
- Mesurer tout déplacement dès le début de l’état réduit.
- Appliquer la charge statique ou la perturbation définie.
- Reprendre le mouvement et mesurer la première destination suivante.
Utilisez le même intervalle d’observation pour chaque réglage candidat. Une unité qui reste immobile pendant une seconde n’a pas démontré sa stabilité pendant une pause de production de vingt minutes.
Quelles mesures doivent figurer dans la comparaison ?
Un réglage actuel devient une information technique utile lorsqu’il est associé à un résultat reproductible. Veillez à ce que le compte-rendu soit suffisamment concis pour qu’un autre technicien puisse reproduire l’essai. Incluez les réglages infructueux plutôt que de ne conserver que la configuration finale retenue.
| Élément enregistré | Raison de l’enregistrement |
| Définitions des courants de fonctionnement et de repos | Évite toute confusion entre les réglages de crête, de valeur efficace et de pourcentage |
| Délai avant réduction | Relie la transition électrique à la stabilisation mécanique |
| Position avant et après la transition | Révèle un décalage se produisant sans perte de pas complète |
| Durée de la pause et charge appliquée | Définit ce que représente réellement l’essai en régime permanent |
| Température et résultat du redémarrage | Indique si l’avantage thermique persiste lors du mouvement suivant |
Comparez le fonctionnement à froid et à chaud. Le frottement, la résistance des enroulements et la structure environnante peuvent évoluer à mesure que l’ensemble atteint sa température de fonctionnement normale. Un réglage qui fonctionne au début d’un changement peut présenter une marge moindre par la suite.
Enregistrez la résolution et l’incertitude de mesure ainsi que le déplacement admissible. Si le changement observé est proche de la capacité du système de mesure, améliorez la configuration avant de déclarer la position stable. Répéter plus souvent une mesure inadéquate ne résout pas nécessairement son erreur systématique.
Quels problèmes peuvent survenir lors du premier déplacement après une pause ?
Le mouvement suivant peut débuter avant que le courant ne se soit suffisamment rétabli. Une séquence de commandes qui fonctionne après une courte pause peut se comporter différemment une fois que le pilote est entré dans un état de veille ou de sommeil plus profond. Vérifiez le comportement de réveil spécifié et confirmez-le dans la séquence réelle du contrôleur.
Certaines défaillances n’apparaissent que lorsque le premier déplacement s’oppose à la charge statique. Testez les deux sens de déplacement utilisés par l’application et incluez l’accélération de démarrage prévue. Un léger déplacement manuel ne remplace pas le redémarrage en production.
Utilisez l’explication de Gian sur les causes des pertes de pas des moteurs pas à pas pour distinguer les limitations de couple au redémarrage des problèmes de câblage, d’accélération et de grippage mécanique. L’augmentation du courant de maintien peut masquer un autre problème sans le corriger.
Vérifiez également comment le contrôleur gère une pause interrompue. Une nouvelle commande, un changement d’autorisation ou une réinitialisation suite à un défaut peuvent emprunter un chemin différent dans le variateur par rapport à un redémarrage ordinaire. La séquence de validation doit couvrir les chemins que la machine autorise réellement.
Comment valider un réglage de production ?
Choisissez le réglage en fonction de critères d’acceptation écrits concernant la température, le déplacement à l’arrêt et la position de redémarrage. Ne sélectionnez pas le courant le plus faible testé simplement parce qu’un échantillon y a résisté. Tenez compte des variations attendues de la charge, des conditions ambiantes et des assemblages de production.
Le rapport de validation doit identifier la révision du moteur, le raccordement des enroulements, la révision du pilote, le mode de courant et la synchronisation du contrôleur. Le guide de Gian sur le choix d’un pilote pas à pas fournit un contexte de sélection plus large, tandis que ce rapport d’essai établit le comportement spécifique au ralenti de la combinaison choisie.
Verrouillez les paramètres approuvés dans la configuration de production et définissez qui est autorisé à les modifier. Un pilote de remplacement présentant une description de pièce similaire peut utiliser une échelle de courant ou un algorithme de ralenti différents. Vérifiez le comportement pertinent avant de le considérer comme équivalent.
Enfin, documentez les conditions qui déclenchent une nouvelle révision : augmentation de la charge utile, pauses plus longues, transmission révisée, boîtier différent ou accélération de redémarrage modifiée. Les méthodes générales de commande des moteurs pas à pas restent utiles à titre de référence, mais le réglage approuvé du courant au ralenti est propre à la configuration de la machine testée.
Pour une discussion avec le fournisseur, envoyez à Gian le programme de pauses, la charge statique, le déplacement de sortie autorisé et le profil du premier mouvement. Ces informations permettent de quantifier une demande d’amélioration thermique et fournissent à l’équipe d’ingénierie une base claire pour évaluer la combinaison moteur-pilote.
