
Un moteur BLDC peut être de bonne conception sur le plan mécanique et présenter néanmoins de mauvaises performances si le contrôleur ne connaît pas la position du rotor avec suffisamment de précision.
Un moteur BLDC utilise une commutation électronique à la place des balais mécaniques. Le contrôleur doit déterminer quand alimenter chaque phase en fonction de la position du rotor. La manière dont cette position est obtenue a un effet direct sur le comportement au démarrage, le couple à basse vitesse, la stabilité de la vitesse, la précision de positionnement, le coût du système et la complexité de la commande.
Trois approches dominent les systèmes pratiques de moteurs BLDC :
- Retour d’information par capteur à effet Hall
- Retour d’information par codeur
- Commande sans capteur
Il n’y a pas de solution universelle. Les capteurs à effet Hall suffisent souvent pour une commutation fiable, les codeurs sont préférables lorsque des informations précises sur le mouvement sont essentielles, et la commande sans capteur devient intéressante lorsque la réduction du nombre de capteurs, du câblage et de la complexité mécanique prime sur le retour d’information à vitesse nulle.
Pourquoi la position du rotor est-elle cruciale pour les moteurs BLDC ?
Un contrôleur BLDC commute le courant dans les enroulements du moteur en fonction de la position du rotor. Si la commutation se produit au mauvais moment, le moteur peut continuer à tourner, mais la production de couple devient moins efficace.
Une information de position du rotor de mauvaise qualité peut entraîner :
- un couple de démarrage faible
- une ondulation du couple
- un fonctionnement instable à basse vitesse
- une consommation de courant plus élevée
- une production de chaleur supplémentaire
- vibrations et bruit acoustique
- rendement réduit
- mauvaises performances de positionnement
La précision de rétroaction requise dépend toutefois fortement de l’application.
Un ventilateur de refroidissement fonctionnant en continu à plusieurs milliers de tr/min n’a pas besoin des mêmes informations sur la position du rotor qu’un servo-axe déplaçant une charge d’une fraction de degré. Investir dans une résolution de rétroaction inutile augmente les coûts sans améliorer les performances utiles de la machine.
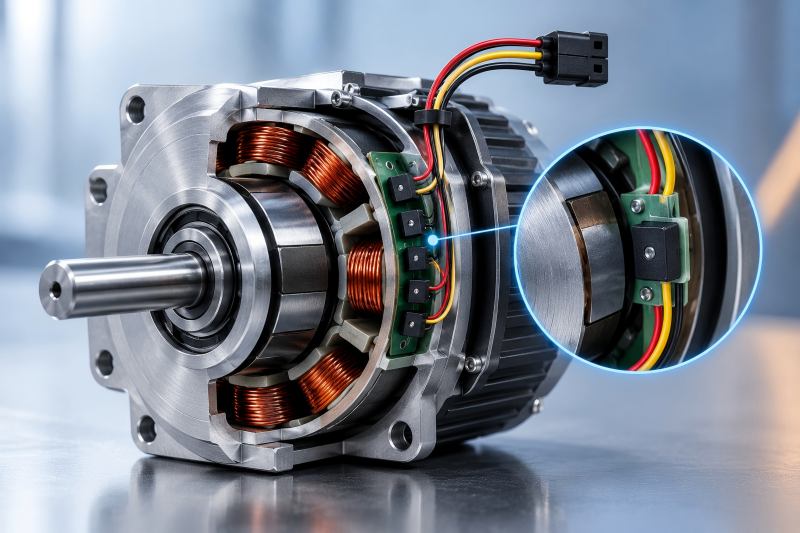
1. Commande par capteur à effet Hall
Les capteurs à effet Hall constituent l’une des méthodes de rétroaction de position du rotor les plus couramment utilisées dans les moteurs BLDC.
Un moteur BLDC triphasé utilise généralement trois capteurs à effet Hall pour la détection du rotor. Lorsque les aimants du rotor passent devant eux, les signaux des capteurs à effet Hall changent d’état et fournissent au contrôleur des informations sur la position électrique du rotor.
Pour une commutation conventionnelle à six étapes, cela suffit souvent.
Dans quels cas les capteurs à effet Hall sont-ils performants ?
Le principal avantage pratique des capteurs à effet Hall réside dans le fait qu’ils fonctionnent à vitesse nulle ou très faible.
Le contrôleur n’a pas besoin que le rotor soit déjà en rotation pour recevoir les informations de position. Cela rend le démarrage relativement simple, en particulier lorsque le moteur doit démarrer sous charge.
Les capteurs à effet Hall allient des performances fiables à des coûts système abordables. Ils sont peu coûteux par rapport aux codeurs haute résolution et ne nécessitent pas d’algorithmes sophistiqués d’estimation de position. Ils sont largement utilisés dans des applications telles que :
- les pompes
- ventilateurs et soufflantes
- outils électriques
- les petits véhicules électriques
- actionneurs
- convoyeurs
- appareils électroménagers
- entraînements industriels généraux
Pour ces applications, il peut être plus important de connaître le secteur de commutation approximatif que l’angle exact de l’arbre.
Limites des capteurs à effet Hall
Les capteurs à effet Hall fournissent des informations de position relativement grossières.
Dans un système BLDC classique à six pas, les états des capteurs à effet Hall indiquent principalement au contrôleur quel secteur de commutation occupe le rotor. Ils ne fournissent pas la résolution angulaire fine attendue d’un dispositif de rétroaction d’asservissement.
Cela peut devenir perceptible lorsque l’application nécessite une rotation à basse vitesse extrêmement fluide ou un contrôle de position précis.
Les systèmes à effet Hall introduisent également des composants physiques dans le moteur. Les capteurs doivent être correctement positionnés, raccordés et protégés contre la température, les vibrations, l’humidité, la contamination et les interférences électriques.
Leur alignement est également important. Un capteur à effet Hall mal positionné peut décaler le calage de commutation et réduire les performances du moteur, même si celui-ci est mécaniquement en bon état.
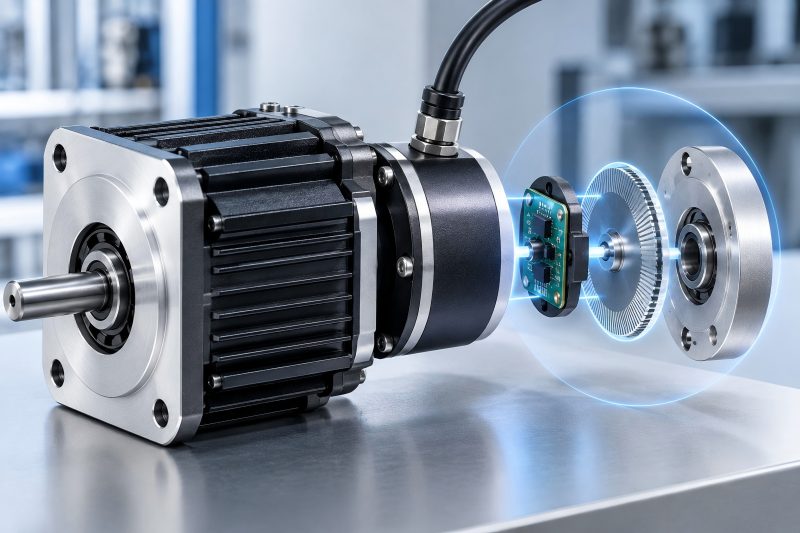
2. Commande par codeur
Un codeur fournit des informations bien plus détaillées sur le mouvement de l’arbre ou du rotor.
Selon sa conception, un codeur peut fournir la position, la vitesse, la direction et parfois l’angle absolu de l’arbre. Parmi les options courantes, on trouve les codeurs optiques incrémentaux, les codeurs magnétiques et les codeurs absolus.
Pour les applications où le moteur fait partie d’un système de contrôle de mouvement plutôt que d’être simplement une source d’énergie rotative, ces informations supplémentaires peuvent s’avérer extrêmement précieuses.
Pourquoi les codeurs offrent-ils un meilleur contrôle du mouvement ?
Prenons l’exemple d’une articulation robotique.
Il ne suffit pas de savoir que le rotor se trouve quelque part à l’intérieur d’un secteur de commutation électrique de 60 degrés. Le contrôleur peut avoir besoin de savoir exactement de combien l’articulation s’est déplacée, si elle a atteint la position commandée et à quelle vitesse elle s’approche de la cible.
Un codeur rend cela possible.
Un retour de position à plus haute résolution permet :
- une régulation précise de la vitesse
- un positionnement précis
- un mouvement fluide à basse vitesse
- une servocommande
- une régulation de couple en boucle fermée
- accélération et décélération rapides
- meilleure correction des perturbations
C’est pourquoi on trouve couramment des codeurs en robotique, dans les machines à commande numérique (CNC), les équipements d’automatisation, les servomoteurs, les actionneurs de précision et d’autres systèmes de contrôle de mouvement.
Une résolution plus élevée ne garantit pas automatiquement de meilleures performances
Une erreur courante dans la conception des systèmes moteurs consiste à supposer qu’une résolution plus élevée du codeur garantit systématiquement une meilleure performance de la machine.
Ce n’est pas le cas.
Un codeur à haute résolution ne devient utile que lorsque le système mécanique, le contrôleur, les roulements, le réducteur, la conception du moteur et la boucle de régulation sont capables de tirer parti de ces informations.
Si un réducteur présente un jeu important, par exemple, une résolution extrêmement fine du codeur côté moteur ne peut pas éliminer la perte de mouvement mécanique en sortie.
De même, l’ajout d’un codeur coûteux à un ventilateur fournirait généralement des informations que l’application n’utilise jamais.
La résolution de la rétroaction doit donc être choisie au niveau du système plutôt que d’être considérée comme une spécification isolée.
Compromis liés aux codeurs
Les principaux inconvénients sont le coût et la complexité.
Un codeur peut nécessiter un espace de montage supplémentaire, du câblage, des connecteurs, un traitement du signal, un étalonnage et des entrées sur le variateur. L’installation mécanique revêt également une importance accrue, car un désalignement ou une contamination peut affecter certaines technologies de codeurs.
Dans les environnements difficiles, le dispositif de rétroaction doit être choisi avec soin.
Les codeurs magnétiques peuvent s’avérer intéressants lorsque la poussière, l’huile ou les vibrations rendent la détection optique difficile. Les codeurs optiques, quant à eux, peuvent offrir une excellente résolution lorsque les conditions environnementales sont contrôlées.
Le meilleur codeur n’est donc pas simplement celui qui offre la résolution la plus élevée. C’est celui dont la précision, la résistance aux conditions environnementales, l’interface, la capacité de vitesse et le coût correspondent à la machine.
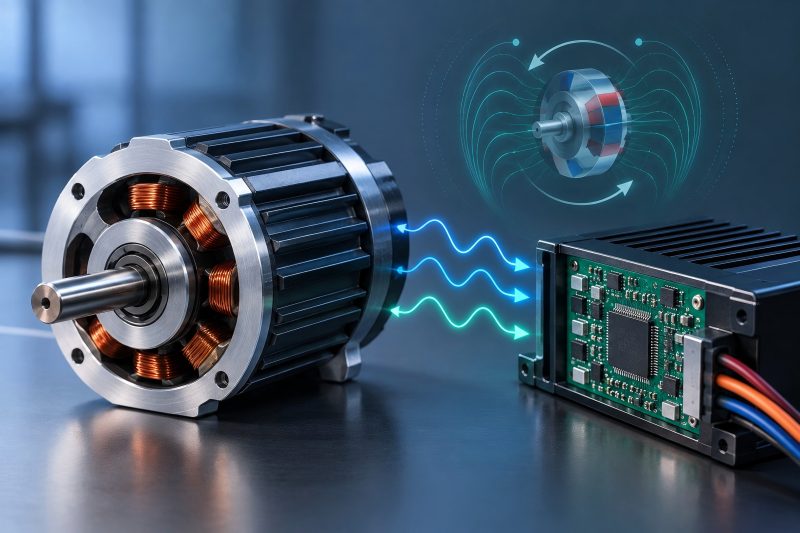
3. Commande BLDC sans capteur
La commande sans capteur supprime le capteur dédié à la position du rotor et estime cette dernière à partir du comportement électrique à l’intérieur du moteur.
Une approche courante consiste à détecter la force contre-électromotrice (FCE). D’autres méthodes de commande peuvent estimer la position du rotor à l’aide du courant du moteur, de la tension, de modèles de flux, d’observateurs ou d’algorithmes d’estimation plus avancés.
L’avantage principal est évident : moins de composants physiques.
Il n’y a ni capteurs à effet Hall ni codeurs à l’intérieur ou fixés au moteur pour le retour d’information sur le rotor.
Cela permet de réduire :
- le coût des capteurs
- le nombre de connecteurs
- le câblage
- les étapes d’assemblage
- les défaillances potentielles des capteurs
- complexité de l’encapsulation du moteur
Pour les applications à grand volume, la suppression d’un nombre même restreint de composants peut avoir un impact significatif sur le coût total du système.
Le principal défi des systèmes sans capteur : la basse vitesse
La force contre-électromotrice (FCE) dépend de la rotation du moteur.
Lorsque le rotor est à l’arrêt, il n’y a pratiquement pas de FCE utile disponible pour une détection conventionnelle. À très basse vitesse, le signal est également faible et peut être difficile à distinguer du bruit de commutation et d’autres effets électriques.
Cela pose le défi fondamental de la commande BLDC sans capteur traditionnelle : le contrôleur a besoin d’informations sur la position du rotor pour commander le moteur, mais certaines des informations utilisées pour estimer cette position ne deviennent utiles qu’une fois que le moteur a commencé à tourner.
Le démarrage nécessite donc souvent une stratégie différente.
Le contrôleur peut d’abord aligner le rotor, appliquer une séquence de commutation en boucle ouverte, accélérer le moteur jusqu’à une vitesse exploitable, puis passer en mode de fonctionnement sans capteur en boucle fermée.
Cette approche fonctionne très bien dans de nombreuses applications. Elle s’avère toutefois moins intéressante lorsque le moteur doit produire immédiatement un couple étroitement contrôlé à partir de l’arrêt.
Dans quels cas la commande sans capteur est-elle pertinente ?
La commande sans capteur est particulièrement adaptée lorsque le moteur fonctionne normalement au-dessus d’une vitesse minimale et qu’un positionnement précis à vitesse nulle n’est pas nécessaire.
Parmi les exemples typiques, on peut citer :
- les ventilateurs de refroidissement
- soufflantes
- les surpresseurs
- pompes centrifuges
- broches à grande vitesse
- certains appareils électroménagers
- certains outils électriques
Un ventilateur en est un bon exemple.
Une fois que le rotor est en accélération, l’estimation électrique de la position peut fonctionner de manière fiable, tandis que la suppression des capteurs physiques simplifie l’assemblage du moteur. L’application ne se soucie généralement pas de la position exacte de l’arbre lorsque le ventilateur est à l’arrêt.
Une articulation robotique est très différente.
L’articulation peut devoir maintenir une position connue à vitesse nulle, se déplacer lentement avec un couple contrôlé, inverser immédiatement son sens de rotation et conserver des informations angulaires précises. Le retour d’information par codeur est généralement beaucoup plus approprié.
Capteurs à effet Hall, codeurs et commande sans capteur
| Facteur | Capteurs à effet Hall | Codeurs | Contrôle sans capteur |
| Retour d’information du rotor | Direct | Direct | Estimé |
| Détection de la position à vitesse nulle | Bonne | Excellente | Limité avec les méthodes conventionnelles |
| Contrôle à basse vitesse | Bonne | Excellent | Plus difficile |
| Résolution de position | Faible | Élevée à très élevée | Dépend de la méthode d’estimation |
| Contrôle de position | Limité | Excellent | Généralement limité |
| Démarrage en charge | Bon | Excellent | Dépend de l’application |
| Coût du matériel | Faible à moyen | Moyen à élevé | Faible |
| Complexité du câblage | Modérée | Élevée | Faible |
| Complexité de l’algorithme de contrôle | Faible à moyenne | Moyenne | Moyenne à élevée |
| Risque de défaillance des capteurs | Présent | Présent | Éliminé |
| Rotation continue à grande vitesse | Bon | Bon | Parfaitement adapté |
| Applications servo | Limité | Excellent | Généralement pas le premier choix |
Le tableau met en évidence un point important : le fait de supprimer un capteur ne supprime pas le besoin d’informations sur la position du rotor. Cela change simplement la source de ces informations.
Avec les capteurs à effet Hall ou les codeurs, la position est mesurée physiquement. Avec le contrôle sans capteur, le contrôleur doit la reconstituer à partir de signaux électriques et d’un modèle de comportement du moteur.
Le matériel sans capteur peut donc être plus simple, tandis que le logiciel devient plus sophistiqué.
Le comportement au démarrage détermine souvent le choix
Lorsqu’on compare ces technologies, le démarrage mérite davantage d’attention qu’on ne lui en accorde habituellement.
Supposons qu’un moteur entraîne une pompe qui démarre normalement avec une charge très faible. Une courte période de démarrage en boucle ouverte peut être tout à fait acceptable. La commande sans capteur peut constituer une solution pratique.
Considérons maintenant un moteur entraînant un convoyeur chargé.
Le variateur peut avoir besoin d’informations fiables sur la position du rotor avant que le mouvement ne commence réellement. Le retour d’information par capteurs à effet Hall fournit au variateur des informations immédiates sur la commutation et peut rendre le démarrage en charge plus prévisible.
Pour un axe de positionnement de précision, les exigences vont plus loin. Le variateur peut avoir besoin non seulement d’informations sur la commutation, mais aussi d’une position mécanique précise. Un codeur devient alors le choix naturel.
Cela donne une séquence de sélection utile :
Le moteur a-t-il besoin d’un couple contrôlé dès l’arrêt ?
Si non, la commande sans capteur mérite d’être sérieusement envisagée.
Si oui, déterminez si des informations de commutation de base sont suffisantes.
Si c’est le cas, des capteurs à effet Hall peuvent suffire.
Si une position précise de l’arbre et un retour d’information sur le mouvement sont également requis, un codeur est généralement la meilleure solution.
Pensez à l’ensemble du système d’entraînement
La méthode de rétroaction ne doit jamais être choisie uniquement en fonction des spécifications du moteur.
Le contrôleur a tout autant d’importance.
Un moteur équipé d’un codeur haute résolution n’offrira pas automatiquement d’excellentes performances d’asservissement si l’électronique d’entraînement, la détection de courant, la bande passante de la boucle de régulation, le réglage et la transmission mécanique sont mal conçus.
De même, la commande sans capteur dépend fortement de la méthode d’estimation du variateur et des caractéristiques électriques du moteur.
Les paramètres du moteur, tels que la résistance, l’inductance, les caractéristiques de force contre-électromotrice, le nombre de pôles, la plage de vitesses de fonctionnement et le comportement en charge, peuvent influencer la facilité avec laquelle un algorithme sans capteur est capable d’estimer la position du rotor.
Le moteur et le contrôleur doivent donc être considérés comme un seul et même système d’entraînement.
La fiabilité ne se résume pas au nombre de capteurs
Il est tentant d’affirmer que les systèmes sans capteurs sont toujours plus fiables car ils comportent moins de capteurs.
C’est parfois le cas.
La suppression des capteurs à effet Hall, des codeurs, des connecteurs et du câblage de rétroaction élimine plusieurs points de défaillance matériels potentiels. Cela peut s’avérer particulièrement utile pour les moteurs exposés aux vibrations, à la chaleur, à l’humidité ou à des conditions d’entretien difficiles.
Mais la fiabilité implique également un fonctionnement prévisible sur l’ensemble de la plage de fonctionnement.
Un moteur sans capteur qui peine à redémarrer dans des conditions de charge particulières n’est pas plus fiable simplement parce qu’il comporte moins de composants.
Une comparaison pertinente doit prendre en compte :
la fiabilité matérielle + la fiabilité au démarrage + la stabilité de la commande + les conditions environnementales + les exigences de maintenance.
Choisir la bonne méthode de rétroaction
Les critères de sélection les plus pratiques sont simples.
Optez pour des capteurs à effet Hall lorsque le moteur nécessite un démarrage fiable et une commutation à basse vitesse, mais qu’un positionnement précis de l’arbre n’est pas indispensable. Ils offrent un excellent compromis entre coût, simplicité et performances utiles.
Utilisez un codeur pour un contrôle précis de la vitesse, de la position et du mouvement. Le surcoût est justifié lorsque la précision influe directement sur les performances de la machine.
Optez pour une commande sans capteur lorsque le moteur fonctionne la plupart du temps à vitesse modérée ou élevée, qu’une position exacte à vitesse nulle n’est pas nécessaire et que la réduction du matériel, du câblage, de l’encombrement ou des coûts de fabrication constitue un réel avantage.
Pour de nombreux produits, le choix peut se résumer ainsi :
Capteurs à effet Hall = retour de commutation pratique
Codeurs = retour de mouvement de précision
Sans capteur = matériel simplifié avec estimation électronique de la position
