
Ein BLDC-Motorsystem sollte ein definiertes Verhalten zeigen, wenn die Versorgungsspannung abfällt und später wieder zurückkehrt. Der Treiber kann seine Ausgänge deaktivieren, die Steuerung kann zurückgesetzt werden, und ein gespeicherter Bewegungsbefehl kann in einem anderen Teil des Systems erhalten bleiben. Bei Tests zur Wiederherstellung nach Spannungsabfall wird ermittelt, wie diese Zustände abgeglichen werden, bevor die Bewegung wieder aufgenommen wird.
Legen Sie die Wiederanfahrrichtlinie als Teil der Betriebsabfolge der Maschine fest. Eine Konstruktion kann eine automatische Wiederaufnahme nach definierten Prüfungen zulassen oder es erfordern, dass der Bediener einen neuen Befehl erteilt. Treffen Sie diese Entscheidung, bevor Sie den Treiber und den Prototyp freigeben.
Was gilt in diesem System als Spannungsabfall?
Definieren Sie die Spannungsstörung an den Anschlüssen der Geräte, einschließlich ihrer Tiefe, Dauer und des Verlaufs der Wiederherstellung. Ein flacher Einbruch, der Millisekunden dauert, kann eine andere Reaktion hervorrufen als ein langsamer Zusammenbruch oder ein vollständiger Stromausfall. Die Nennspannung der Versorgung beschreibt diese Ereignisse nicht.
Identifizieren Sie jeden relevanten Stromversorgungsbereich. Motorversorgung, Steuerungslogik, Sensoren und Kommunikationsschnittstellen können separate Regler oder separate Stromversorgungen nutzen. Ein Bereich kann aktiv bleiben, während ein anderer zurückgesetzt wird, wodurch das System in einem teilweise mit Strom versorgten Zustand verbleibt.
Beginnen Sie die Betrachtung mit dem ausgewählten bürstenlosen Gleichstrommotor und der tatsächlichen Last. Ein frei drehender Demonstrationsmotor stellt keinen Mechanismus dar, der Energie speichert, eine Dauerlast trägt oder eine bekannte Position benötigt, bevor er sich wieder bewegt.
Dokumentieren Sie anschließend das Unterspannungsverhalten des BLDC-Motortreibers. Erfragen Sie die relevanten Schwellenwerte, die Hysterese, die Fehleranzeige und die Reset-Bedingungen für die genaue Revision. Diese Merkmale sollten aus der Treiberdokumentation oder aus Messdaten stammen, nicht aus Annahmen, die auf einem anderen Modell basieren.
Welche Zustände können inkonsistent werden?
Stellen Sie sich einen Controller vor, der weiterhin einen Drehzahlbefehl sendet, während die Motorleistungsstufe deaktiviert ist. Wenn die Versorgung wiederhergestellt ist, akzeptiert der Treiber diesen bestehenden Befehl möglicherweise sofort, oder er bleibt bis zum Reset im Fehlerzustand. Beides kann einen Systemintegrator überraschen, der lediglich vollständige Ein- und Ausschaltzyklen getestet hat.
Ein anderer Fall tritt ein, wenn sich die Steuerung zurücksetzt, der Motortreiber jedoch weiterhin mit Strom versorgt wird. Ausgangspins können während des Hochfahrens ihren Zustand ändern, die Kommunikation kann vorübergehend nicht verfügbar sein, und die Steuerung kann ihren vorherigen Betriebskontext verlieren. Die Startsequenz muss dieses Intervall berücksichtigen.
Auch Positionsinformationen verdienen eine gesonderte Behandlung. Ein Inkrementalzähler kann beim Reset des Controllers verloren gehen, während sich eine mechanische Achse an einer beliebigen Position befindet. Die Wiederherstellung der Stromversorgung stellt an sich noch nicht die Gültigkeit der Positionsreferenz der Maschine wieder her.
Der Bericht der NASA über die Winter-Spannungsabfälle von „Ingenuity“ beschreibt den Verlust des Bordzustands, einschließlich eines Taktrückstands, nach einem Stromausfall. Das ist zwar eine andere Anwendung, verdeutlicht jedoch, warum bei der Wiederherstellung sowohl die erhaltenen Informationen als auch die Wiederherstellung der Spannung berücksichtigt werden müssen; es handelt sich dabei nicht um einen BLDC-Qualifizierungsstandard.
Wie sollte die beabsichtigte Wiederherstellungssequenz beschrieben werden?
Formulieren Sie die erforderliche Abfolge anhand beobachtbarer Zustände. Beispielsweise erkennt das System einen Versorgungsfehler, unterbindet die Bewegung, meldet das Ereignis, wartet auf eine stabile Stromversorgung und akzeptiert erst nach den erforderlichen Prüfungen eine neue Freigabe. Die genaue Abfolge sollte den Betriebsanforderungen der Maschine entsprechen.
Trennen Sie die Fehlerbehebung von der Bewegungsfreigabe. Das Verschwinden eines Spannungsfehlers kann zwar belegen, dass sich der elektrische Zustand wieder normalisiert hat, sagt jedoch nichts darüber aus, ob der vorherige Befehl weiterhin gültig ist. Die Steuerung sollte über eine definierte Regel für veraltete Befehle verfügen.
Gians Vergleich zwischen Steuerung und Treiber hilft dabei, zu unterscheiden, wo diese Entscheidungen getroffen werden sollten. Legen Sie fest, welche Komponente die Störung erkennt, welche Komponente den Fehler speichert und welche Komponente die nächste Bewegung freigibt.
Definieren Sie außerdem, wie ein Bediener oder ein Überwachungssystem das Ereignis wahrnimmt. Eine Störung, die zu schnell behoben wird, um beobachtet zu werden, liefert möglicherweise keine brauchbare Erklärung für einen unterbrochenen Zyklus. Die Ereignisspeicherung und das Kommunikationsverhalten sollten als Teil der Wiederherstellungsschnittstelle betrachtet werden.
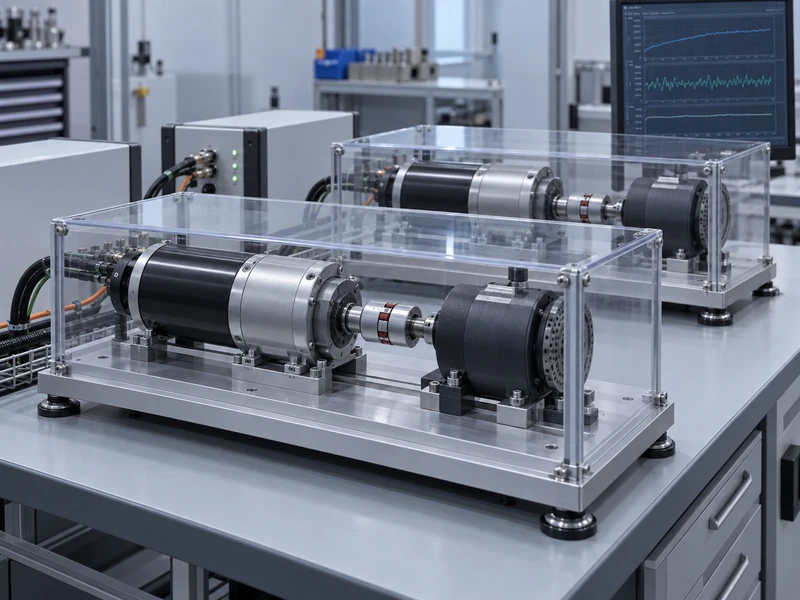
Welche Störungen sollte der Test umfassen?
Wählen Sie eine gezielte Auswahl an Störungen basierend auf der vorgesehenen Versorgungsumgebung und den dokumentierten Schwellenwerten. Beziehen Sie Zustände knapp oberhalb und unterhalb relevanter Übergangspunkte sowie repräsentative längere Unterbrechungen mit ein. Erfinden Sie kein universelles Spannungsabfallprofil und bezeichnen Sie es nicht als für jede Maschine geeignet.
Die Testausrüstung muss für kontrollierte Versorgungsschwankungen und für die vom angeschlossenen System zurückgeführte Energie geeignet sein. Eine Versorgung, die das Verhalten des Stromkreises nicht bewältigen kann, kann das Ergebnis verfälschen oder einen anderen Fehler verursachen. Legen Sie eine geprüfte Prüfstandmethode fest, bevor Sie Störungen an einer belasteten Achse anlegen.
| Störungsfall | Zu beobachtendes Verhalten |
| Kurzer Spannungsabfall an der Motorstromversorgung | Sperrung des Antriebs, Fehlermeldung und Befehlsspeicherung |
| Unterbrechung der Logikversorgung | Startzustand des Controllers und Ausgangsverhalten |
| Langsame Spannungswiederherstellung | Wiederholtes Überschreiten von Schwellenwerten oder instabile Freigabe |
| Wiederholte Spannungsabfälle | Fehlerakkumulation und Konsistenz der Wiederherstellung |
| Wiederherstellung während eines aktiven Befehls | Ob vor der Bewegung ein neuer Befehl erforderlich ist |
Wiederholen Sie relevante Fälle im Stillstand und während einer repräsentativen Bewegung. Eine sich bewegende Last kann nach der Abschaltung der Endstufe noch mechanische Energie speichern. Beobachten Sie, was der Mechanismus tatsächlich tut, anstatt ein elektrisches Fehlerbit als vollständige Beschreibung des Ereignisses zu betrachten.
Berücksichtigen Sie die zulässige Last und Umgebungsbedingungen, die das Ergebnis beeinflussen könnten. Ein Test mit einem unbelasteten Motor bei Raumtemperatur kann zwar das grundlegende logische Verhalten ermitteln, deckt jedoch nicht alle Betriebsbedingungen der Maschine ab. Geben Sie den Umfang der Nachweise klar an.
Was sollte bei jedem Ereignis erfasst werden?
Erfassen Sie die Versorgungsspannung an den Klemmen des Treibers, relevante Logikspannungen, Freigabe- oder Befehlssignale, Fehlerausgänge und eine Bewegungsmessgröße. Verwenden Sie nach Möglichkeit synchronisierte Aufzeichnungen, damit die Reihenfolge der Ereignisse ermittelt werden kann. Einzelne Screenshots ohne gemeinsame Zeitreferenz können die Rekonstruktion eines kurzen Ereignisses erschweren.
Erfassen Sie die Einstellungen der Störquelle und die tatsächlich gemessene Wellenform. Kabelimpedanz und lokale Kapazitäten können dazu führen, dass die Spannung am Treiber vom programmierten Quellenprofil abweicht. Die Wellenform am Geräteanschluss liefert die aussagekräftigere Beschreibung dessen, was das System erfahren hat.
Protokollieren Sie die Firmware, die Treiberkonfiguration und die Boot-Zeiten. Eine Software-Revision kann das Wiederherstellungsverhalten ändern, selbst wenn die Stromversorgungshardware unverändert bleibt. Berücksichtigen Sie dabei die Einstellungen für Kommunikations-Timeouts sowie alle automatischen Wiederholungsfunktionen, die an der Abfolge beteiligt sind.
Gians Artikel über die Ursachen von BLDC-Treiberausfällen bietet einen umfassenderen Kontext für die Fehlersuche. Bei Tests zur Wiederherstellung nach Spannungsabfällen sollte die Versorgungsstörung ausreichend isoliert werden, um eine beabsichtigte Schutzreaktion von einem nicht damit zusammenhängenden Verkabelungs- oder thermischen Problem zu unterscheiden.
Wie lassen sich wiederholte Neustartversuche verhindern?
Ein System kann zwischen „Enable“-Zustand und Unterspannung schwanken, wenn das Anlaufen der Last die Versorgungsspannung erneut absenkt. Die daraus resultierenden wiederholten Versuche können sich in Form von Zuckern, blinkenden Fehleranzeigen oder zeitweiligen Kommunikationsstörungen äußern. Ein einzelner erfolgreicher Neustart schließt dieses Verhalten nahe der Betriebsgrenze nicht aus.
Legen Sie fest, wie der Regler auf erfolglose Versuche reagiert. Je nach Anwendung kann dies einen gespeicherten Fehler, eine begrenzte Wiederholungsrichtlinie oder die Anforderung eines neuen Befehls erfordern. Die gewählte Regel sollte im Testprotokoll ersichtlich sein und unter der jeweiligen Störung überprüft werden.
Überprüfen Sie das Zusammenspiel mit der vorgelagerten Stromquelle. Strombegrenzung, Spannungsabfall in der Verkabelung und andere Lasten an einem gemeinsamen Bus können die Wiederherstellung beeinflussen. Beim Testen des Motorantriebs allein kann eine Wechselwirkung mit der Versorgung auf Systemebene übersehen werden.
Verwechseln Sie ein Unterspannungsereignis nicht mit einem regenerativen Überspannungsereignis. Gians Erörterung der Überspannung beim regenerativen Bremsen von BLDC-Motoren befasst sich mit der entgegengesetzten Richtung der Busspannungsschwankung. Ein vollständiges Design erfordert möglicherweise beide Bewertungen, doch deren Auslöser und Abhilfemaßnahmen sollten klar voneinander getrennt bleiben.
Welche Nachweise sind vor der Freigabe erforderlich?
Zeichnen Sie für jeden Testfall die erwartete Reaktion, die beobachtete Reaktion und das Bestehenskriterium auf. Nützliche Kriterien beschreiben die Bewegungsfreigabe, die Sichtbarkeit von Fehlern, den beibehaltenen Zustand und die für einen Neustart erforderlichen Bedingungen. Ein allgemeiner Vermerk, dass sich der Motor erholt hat, ist für einen späteren Vergleich zu vage.
Speichern Sie mindestens die relevanten Wellenformen, Ereignisprotokolle und Konfigurationskennungen. Wenn eine unerwartete Bewegung auftritt, bewahren Sie die Sequenz auf, bevor Sie Einstellungen ändern. Die Aufzeichnung kann eine Wechselwirkung aufdecken, die schwer zu reproduzieren ist, nachdem mehrere Parameter gemeinsam geändert wurden.
Senden Sie Gian bei der Überprüfung einer Motor-Treiber-Kombination die Versorgungsarchitektur, die Störungshüllkurve, die Lastbeschreibung und die erforderliche Neustartrichtlinie. Dadurch kann sich die Diskussion auf die tatsächliche Maschinenschnittstelle konzentrieren und nicht nur auf die Nennspannung des Motors.
Überprüfen Sie die Bewertung erneut nach Änderungen an der Stromversorgung, der Firmware des Controllers, der Treiberversion oder der Wiederherstellungslogik. Das veröffentlichte Ergebnis sollte genau angeben, wie sich die getestete Konfiguration verhält, wenn die Stromversorgung unzureichend wird, und was geschehen muss, bevor die Maschine sich wieder bewegen darf.
