
Ein kernloser Gleichstrommotor und ein PWM-Treiber sollten hinsichtlich ihres Stromverhaltens aufeinander abgestimmt sein, nicht nur hinsichtlich Spannung und maximaler Stromstärke. Eine geringe Wicklungsinduktivität kann während jedes Schaltzyklus zu erheblichen Stromwelligkeiten führen. Eine sinnvolle Validierung misst daher die Wellenform, überprüft die Erwärmung unter den vorgesehenen Betriebsbedingungen und bestätigt, dass der Treiber den ausgewählten Motor regeln kann.
Dieser Artikel konzentriert sich auf einen bürstenbehafteten kernlosen Gleichstrommotor, der über seine beiden Anschlüsse angesteuert wird. Ein bürstenloser Motor mit kernloser Wicklung verwendet eine andere Kommutierungsanordnung, sodass seine Phasenstrombewertung der jeweiligen Wechselrichtertopologie folgen muss.
Warum können zwei kompatible Nennspannungen dennoch zu einer schlechten Anpassung führen?
Eine Nennspannung beschreibt nur einen Teil der elektrischen Konfiguration. Während des PWM-Betriebs wird die Wicklung einer geschalteten Spannung ausgesetzt, während ihr Widerstand, ihre Induktivität und ihre Gegen-EMK den Verlauf des Stroms beeinflussen. Zwei Motoren, die an dieselbe Nennspannung angeschlossen sind, können daher unterschiedliche Stromwellenformen erzeugen.
Gians Informationen zu kernlosen Gleichstrommotoren sind ein Ausgangspunkt, um den Aufbau und die beabsichtigte Leistung zu ermitteln. Erfragen Sie den Wicklungswiderstand und die Induktivität zusammen mit den Bedingungen, unter denen diese gemessen wurden. Ein Induktivitätswert ohne seinen Messkontext lässt sich nur schwer zwischen verschiedenen Anbietern vergleichen.
Klären Sie außerdem ab, was der Treiber regelt. Eine spannungsgesteuerte Brücke, die den Tastgrad variiert, ist nicht gleichbedeutend mit einem Treiber mit geschlossenem Stromregelkreis. Strombegrenzung, Stromregelung und die Meldung des durchschnittlichen Versorgungsstroms sind separate Funktionen, die unterschiedliche Reaktionszeiten aufweisen können.
Die allgemeinere Unterscheidung zwischen einem Motortreiber und einem Motorsteuergerät hilft bei der Zuordnung dieser Aufgaben. Zur Überprüfung der Welligkeit sollten Sie die tatsächliche Leistungsstufe und deren Verhalten ermitteln, anstatt sich auf die auf der Platine aufgedruckte Bezeichnung zu verlassen.
Welche Treibermerkmale beeinflussen die Welligkeit?
Die Schaltfrequenz spielt eine Rolle, ist jedoch nicht die einzige Variable. Versorgungsspannung, Tastverhältnis, Wicklungsinduktivität und die Rückführungsstrategie der Brücke beeinflussen alle die Spannung an der Wicklung während einer Schaltperiode. Das Verhalten während der Ausschaltzeit kann je nach Treiberauslegung variieren.
Eine höhere PWM-Frequenz kann in einer bestimmten Konfiguration zwar die Welligkeit verringern, wirkt sich jedoch auch auf die Schaltverluste und das verfügbare Regelverhalten aus. Gehen Sie nicht davon aus, dass die Auswahl des höchsten Menüwerts immer den besten Betriebspunkt darstellt. Halten Sie sich an den vom Treiber unterstützten Bereich und überprüfen Sie die daraus resultierende Temperatur sowie die Wellenform.
Einige Treiber geben eine Mindestlastinduktivität an oder empfehlen für bestimmte Motoren eine zusätzliche Reihendrossel. Erkundigen Sie sich beim Treiberlieferanten, wie diese Anforderung definiert ist und ob der vorgeschlagene Motor sie erfüllt. Eine zusätzliche Drossel verändert das elektrische System und sollte hinsichtlich Nennstrom, Sättigung, Verlusten und Kompatibilität mit dem Regelkreis bewertet werden.
Vergleichen Sie die elektrische Schnittstelle mit der vorgesehenen Motorenfamilie. Ein bürstenloser Gleichstrommotor benötigt einen kommutierenden Antrieb anstelle der hier beschriebenen zweipoligen Bürstenanordnung. Bei einem Kaufvergleich sollten diese Produkte nicht einfach deshalb zusammengefasst werden, weil beide als Gleichstrommotoren bezeichnet werden.
Was sollte am Motor gemessen werden?
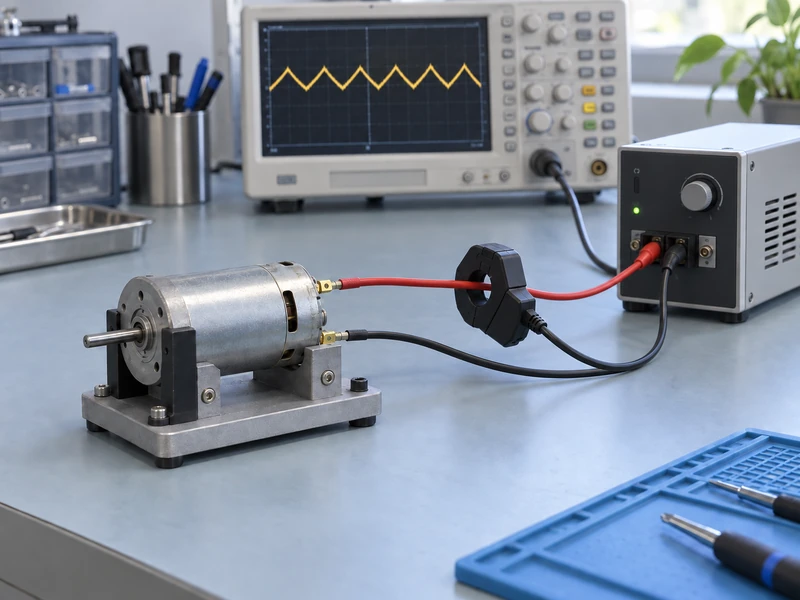
Messen Sie den Strom in einem einzelnen Motorleiter mit einer geeigneten Stromsonde oder einer korrekt implementierten Shunt-Messung. Eine Zange, die um den Hin- und Rückleiter gelegt wird, hebt das magnetische Signal weitgehend auf. Überprüfen Sie die Ausrichtung der Sonde, den Messbereich, die Nullpunkteinstellung und die Bandbreite, bevor Sie sich auf die Kurve verlassen.
Beobachten Sie genügend Schaltzyklen, um die Welligkeitsform zu erkennen, und verwenden Sie anschließend eine längere Aufzeichnung, um den Anlauf und Lastwechsel zu untersuchen. Ein einzelner Oszilloskop-Screenshot kann nicht jeden Zeitbereich abbilden. Speichern Sie die Erfassungseinstellungen zusammen mit der Wellenform, damit die Messung bei einem zweiten Test reproduziert werden kann.
Zeichnen Sie die Spannung an den Motoranschlüssen dort auf, wo dies zur Interpretation des Stromverhaltens erforderlich ist. Verwenden Sie Messgeräte und Anschlüsse, die für die Spannung und die Schaltbedingungen des Schaltkreises geeignet sind. Der Testaufbau selbst darf keinen unbeabsichtigten Erdungspfad erzeugen oder den zu bewertenden Schaltkreis wesentlich verändern.
Die Erklärung des NIST zur messtechnischen Rückführbarkeit betont den dokumentierten Zusammenhang zwischen einem Messergebnis und seiner Referenz. Bewahren Sie für diesen Test die Kalibrierungsinformationen und die Messunsicherheit auf, die für das aktuelle Ergebnis relevant sind, anstatt das Etikett eines Messgeräts als vollständigen Nachweis zu betrachten.
Der von einem Laborstromversorgungsgerät angezeigte Strom entspricht nicht unbedingt dem Wicklungsstrom des Motors. Durch Schaltvorgänge und Energierückführung können sich beide Werte unterscheiden. Verwenden Sie die Anzeige des Stromversorgungsgeräts für den vorgesehenen Zweck und messen Sie die Wicklungsgröße direkt, wenn dies das Abnahmekriterium ist.
Wie sollten Mittelwert-, Spitzen- und Effektivstrom verwendet werden?
Mittelstrom, Spitzenstrom und Effektivstrom geben Aufschluss über unterschiedliche Aspekte. Eine Wellenform mit einem moderaten Mittelwert kann dennoch hohe Spitzen und einen höheren Effektivwert aufweisen als ein nahezu gleichmäßiger Strom mit demselben Mittelwert. Jeder Grenzwert muss mit der entsprechenden Größe verglichen werden.
Bei einer einfachen, zur Veranschaulichung dienenden Wellenform, die aus einem Gleichstrompegel plus einer symmetrischen dreieckförmigen Welligkeit besteht, hängt der Effektivstrom sowohl von der Gleichstromkomponente als auch von der Welligkeitsamplitude ab. Dies erklärt, warum ein niedriger Durchschnittswert allein keine Erwärmung des Kupfers nachweisen kann. Reale Wellenformen sollten anhand einer geeigneten Messung ausgewertet werden, anstatt sie in ein ideales Modell zu zwängen.
Überprüfen Sie die Stromgrenzwerte separat für die Wicklung, die Leistungsstufe und etwaige Reihendrosseln. Ordnen Sie jede Spezifikation der gemessenen Größe und ihrer zulässigen Dauer zu. Die Transiententoleranz der Wicklung darf nicht herangezogen werden, um einen Spitzenwert zu genehmigen, der die Spezifikation der Brücke oder der Drossel überschreitet.
Leiten Sie aus einer Wellenformbeobachtung keine Aussage zur Lebensdauer des Motors ab, ohne dies durch Belege zu untermauern. Bei einer Bürstenbaugruppe können das Bürstenverhalten, die thermischen Bedingungen und der tatsächliche Einsatzplan eine Rolle spielen. Der Zweck des Welligkeitstests besteht darin, die Kompatibilität unter definierten Bedingungen festzustellen, und nicht darin, ein unbegründetes Wartungsintervall abzuleiten.
Welche Betriebspunkte gehören in den Test?
Wählen Sie Betriebspunkte aus der vorgesehenen Anwendung aus, einschließlich Anlauf, Betrieb bei niedriger Drehzahl, repräsentativer Bewegung unter Last und relevanter Extremwerte der Versorgungsspannung. Die größte Welligkeit oder höchste Temperatur tritt möglicherweise nicht bei der Nenndrehzahl auf. Beziehen Sie Übergänge ein, die der fertige Regler tatsächlich anweisen wird.
| Versuchsbedingungen | Zu dokumentierende Nachweise |
| Anlauf unter repräsentativer Last | Spitzenstrom, Verhalten bei Strombegrenzung und erfolgreiche Beschleunigung |
| Betrieb bei niedriger Drehzahl | Welligkeitsverlauf, Regelstabilität und Temperaturverlauf |
| Normaler Betriebspunkt | Mittelwert und Effektivwert des Stroms bei der erforderlichen Ausgangslast |
| Schwankungen der Versorgungsspannung | Verhalten bei den zugelassenen Spannungsgrenzen |
| Wiederholter Arbeitszyklus | Thermisches Ergebnis nach dem definierten Betriebsablauf |
Halten Sie die mechanische Belastung und die Montageanordnung beim Vergleich von Treibern konstant. Ein Motor, der an einer großen Metallhalterung befestigt ist, kann Wärme anders ableiten als einer, der in einem kompakten Produkt eingebaut ist. Erfassen Sie neben den elektrischen Einstellungen auch die Montage- und Gehäusebedingungen.
Legen Sie fest, wie lange jeder Betriebszustand andauert und wie die thermische Stabilisierung bewertet wird. Eine kurze Demonstration kann den Grundbetrieb bestätigen, lässt jedoch möglicherweise den Temperaturanstieg bei wiederholtem Betrieb außer Acht. Vermeiden Sie es, eine Dauerleistung aus einem Test anzugeben, der niemals den Dauerbetrieb repräsentiert hat.
Wie lässt sich ein Problem effizient eingrenzen?
Überprüfen Sie zunächst den Messaufbau: Stellen Sie sicher, welcher Leiter durch die Messsonde verläuft und ob die Erfassungseinstellungen die Schaltwellenform erhalten. Stellen Sie fest, ob die aufgezeichnete Größe von einer Motorleitung oder vom vorgelagerten Versorgungsanschluss stammt. Eine zweite geeignete Messmethode kann helfen, eine zweifelhafte Messkurve zu klären.
Sobald die Messung glaubwürdig ist, variieren Sie einen einzelnen unterstützten Antriebsparameter, während Sie den Motor, die Versorgung und die mechanische Last beibehalten. Eine zulässige Anpassung der PWM-Frequenz ist ein möglicher Versuch. Zeichnen Sie jede Konfiguration zusammen mit ihrem Messverlauf auf, damit der beobachtete Unterschied dieser bestimmten Anpassung zugeordnet werden kann.
Gians Leitfaden zur Auswahl kernloser Motoren deckt die allgemeinen Motoranforderungen ab. Nutzen Sie diese Anforderungen, um zu beurteilen, ob eine vorgeschlagene elektrische Anpassung weiterhin die erforderliche Drehzahl, das Drehmoment und die Einschaltdauer liefert, anstatt die Wellenform isoliert zu optimieren.
Wird eine Drossel oder ein anderer Treiber vorgeschlagen, wiederholen Sie die entsprechenden elektrischen und thermischen Versuche. Dokumentieren Sie die neue Komponentenrevision und die Steuerungseinstellungen. Das genehmigte Ergebnis gilt für diese Kombination und nicht für jeden Treiber mit ähnlicher Nennstromstärke.
Was sollte das Kompatibilitätsprotokoll des Lieferanten enthalten?
Senden Sie Gian die Motor-Betriebspunkte, die ausgewählte Leistungsstufe, den Versorgungsspannungsbereich, den PWM-Modus und die aufgezeichneten Stromkurven. Geben Sie dabei die Messmethode, die thermischen Testbedingungen und die verwendeten Abnahmegrenzen an. Dies liefert der technischen Diskussion eine gemeinsame Grundlage aus gemessenen Fakten.
Halten Sie die Unterscheidung zwischen Bauweise und Steuerung explizit fest; Gians Vergleich zwischen bürstenlosen Motoren mit und ohne Kern liefert zusätzlichen Kontext zur Bauweise. Die endgültige Freigabe sollte die genau getestete Anordnung von Motor und Treiber identifizieren.
Eine aussagekräftige Kompatibilitätsentscheidung gibt an, welcher Betriebsbereich bestanden wurde, welche Einstellungen unverändert bleiben müssen und welche Änderungen eine erneute Überprüfung erfordern. Ein solcher Bericht ist umsetzbarer als die bloße Feststellung, dass der Motor mit der verfügbaren Spannung läuft, da er die Wellenform und die Wärmeentwicklung berücksichtigt, denen der Motor tatsächlich ausgesetzt ist.
