
コアレスDCモーターとPWMドライバは、電圧や最大電流だけでなく、電流の挙動も考慮して組み合わせる必要があります。巻線のインダクタンスが低いと、各スイッチングサイクル中に大きな電流リップルが生じる可能性があります。したがって、適切な検証では、波形を測定し、想定されるデューティ比下での発熱を確認し、ドライバが選択したモーターを制御できることを確認する必要があります。
本記事では、2つの端子から駆動されるブラシ付きコアレスDCモーターに焦点を当てています。コアレス巻線を備えたブラシレスモーターは異なる整流方式を採用しているため、その相電流の評価は、該当するインバータトポロジーに従って行う必要があります。
互換性のある2つの定格電圧でも、なぜ適合性が悪い場合があるのか?
電源定格は、電気的組み合わせの一部に過ぎません。PWM動作中、巻線にはスイッチング電圧が印加される一方、その抵抗、インダクタンス、および逆起電力が電流の変化に影響を与えます。したがって、同じ公称電源に接続された2つのモーターでも、異なる電流波形を生成する可能性があります。
Gian社のコアレスDCモーターに関する情報は、構造や意図された性能を特定するための出発点となります。巻線抵抗とインダクタンス、およびそれらの測定条件を併せて確認してください。測定状況が不明なインダクタンス値は、サプライヤー間で比較することが困難な場合があります。
また、ドライバが何を制御しているかを確認してください。デューティサイクルを変化させる電圧モードのブリッジは、閉ループ電流制御を行うドライバとは同等ではありません。電流制限、電流制御、および平均供給電流の報告は、それぞれ独立した機能であり、応答時間が異なる場合があります。
モーター・ドライバとモーター・コントローラのより広範な区別を理解することで、これらの役割分担を明確にするのに役立ちます。リップルの検証にあたっては、基板に印刷された名称に頼るのではなく、実際のパワーステージとその動作特性を特定してください。
どのドライバの詳細がリップルに影響を与えるか?
スイッチング周波数は重要ですが、唯一の変数ではありません。供給電圧、デューティサイクル、巻線のインダクタンス、およびブリッジのリサーキュレーション戦略はすべて、スイッチング期間中の巻線両端の電圧に影響を与えます。オフ時の挙動は、ドライバの設計によって異なる場合があります。
PWM周波数を高くすると、特定の構成ではリップルが低減される場合がありますが、スイッチング損失や利用可能な制御特性にも影響を及ぼす可能性があります。メニュー上の最大値を選択することが常に最適な動作点であるとは限らないため、その前提で判断しないでください。ドライバのサポート範囲に従い、その結果生じる温度と波形を検証してください。
一部のドライバでは、最小負荷インダクタンスが規定されていたり、特定のモーターに対して追加の直列チョークが推奨されたりする場合があります。その要件がどのように定義されているか、また提案されたモーターが要件を満たしているかどうかを、ドライバのサプライヤーに確認してください。チョークを追加すると電気系統が変化するため、定格電流、飽和、損失、および制御ループとの互換性について評価する必要があります。
電気的インターフェースを、対象とするモーターファミリーと比較してください。ブラシレスDCモーターには、ここで説明している2端子のブラシ付き構成ではなく、整流用ドライブが必要です。購入時の比較において、単に両者がDCモーターと記述されているという理由だけで、これらの製品を同一グループに分類してはなりません。
モーターで何を測定すべきか?
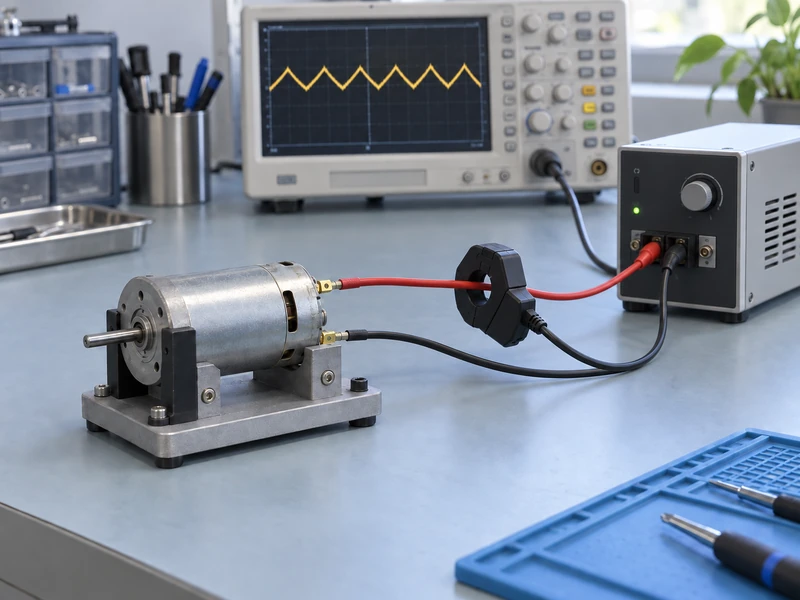
適切な電流プローブ、または正しく実装されたシャント測定を用いて、モーターの単一導体における電流を測定します。出力導体と帰線導体の両方にクランプを装着すると、磁気信号は大部分が相殺されます。波形を信頼する前に、プローブの向き、測定範囲、ゼロ設定、および帯域幅を確認してください。
リップルの形状を特定するために十分なスイッチングサイクルを観察し、その後、起動時や負荷変化を調査するために、より長いキャプチャ期間を設定してください。オシロスコープのスクリーンショット1枚では、すべての時間スケールを表示することはできません。2回目のテストでも測定を再現できるよう、波形とともに取得設定を保存してください。
電流の挙動を解釈するために必要な箇所で、モーター端子電圧を記録してください。回路の電圧およびスイッチング環境に適した測定機器と接続を使用してください。試験セットアップ自体が、意図しない接地経路を生成したり、評価対象の回路に実質的な変化をもたらしたりしてはなりません。
NISTによる計量トレーサビリティの説明では、測定結果とその基準との間の文書化された関連性が強調されています。この試験では、計測器のラベルを証拠のすべてとみなすのではなく、現在の結果に関連する校正情報と測定不確かさを保持してください。
ベンチ用電源に表示される電流は、必ずしもモーターの巻線電流とは限りません。スイッチングやエネルギーの再循環により、両者に差異が生じる可能性があります。電源のディスプレイは本来の目的通りに使用し、受入基準が巻線電流である場合は、巻線電流を直接測定してください。
平均電流、ピーク電流、RMS電流はどのように使用すべきか?
平均電流、ピーク電流、RMS電流は、それぞれ異なる疑問に答えるものです。平均値が中程度の波形であっても、高いピークを持ち、同じ平均値を持つほぼ滑らかな電流よりも高いRMS値を示すことがあります。各限界値は、対応する量と比較する必要があります。
直流レベルと対称的な三角波リップルからなる単純な例示波形の場合、RMS電流は直流成分とリップルの振幅の両方に依存します。これが、平均値が低いという測定値だけでは、銅の過熱を判断できない理由です。実際の波形は、理想的なモデルに無理に当てはめるのではなく、適切な測定に基づいて評価する必要があります。
巻線、パワーステージ、および直列チョークの電流制限値を個別に確認してください。各仕様を、測定値およびその許容持続時間と照合してください。巻線の過渡許容値は、ブリッジやチョークの仕様を超えるピーク電流を承認するために使用することはできません。
裏付けとなる証拠がない限り、波形の観察結果からモーターの寿命を主張してはなりません。ブラシ付きアセンブリでは、ブラシの挙動、熱的条件、および実際の稼働スケジュールが重要となる場合があります。リップル試験の目的は、定義された条件下での互換性を確立することであり、根拠のない稼働間隔を推測することではありません。
試験に含めるべき動作点は?
起動、低速運転、代表的な負荷付き動作、および関連する電源の極値など、想定される用途から動作点を選択してください。最大のリップルや最高温度は、公称速度で発生しない場合があります。完成したコントローラが実際に指令する過渡状態も含めてください。
| 試験条件 | 記録すべきデータ |
| 代表的な負荷下での起動 | ピーク電流、電流制限時の挙動、および正常な加速 |
| 低速運転 | リップル波形、安定度および温度推移 |
| 正常な動作点 | 必要な出力負荷時の平均電流およびRMS電流 |
| 電源電圧変動 | 認定電圧範囲内での挙動 |
| 繰り返しデューティサイクル | 定義された動作シーケンス後の熱的挙動 |
ドライバを比較する際は、機械的負荷および取り付け構成を一定に保つこと。大型の金属製治具に固定されたモーターは、コンパクトな製品内部に組み込まれたモーターとは熱放散の仕方が異なる可能性がある。電気的設定とともに、取り付けおよび筐体の条件も記録すること。
各条件の動作時間と、熱的安定性の評価方法を明確に定義してください。短時間のデモでは基本的な動作は確認できますが、繰り返し動作中の温度上昇を見逃す可能性があります。連続運転を反映していない試験結果から、連続定格値を報告することは避けてください。
問題を効率的に特定するには?
まず、測定セットアップに疑問を投げかけます。どの導体がプローブを通っているか、またデータ取得設定がスイッチング波形を正確に捉えているかを確認してください。記録された量がモーターのリード線からのものであるか、それとも上流の電源接続からのものであるかを特定します。疑わしいトレースを解明するには、別の適切な検知方法を試すことが役立ちます。
測定結果の信頼性が確認できたら、モーター、電源、機械的負荷を同じ状態に保ちながら、サポートされている駆動パラメータを1つだけ変更します。許容されるPWM周波数の調整は、試行の一つとして考えられます。各設定をその波形と照らし合わせて記録し、観察された差異をその特定の調整と関連付けられるようにします。
Gianのコアレスモーター選定ガイドには、より広範なモーター要件が記載されています。波形を単独で最適化するのではなく、これらの要件を用いて、提案された電気的調整でも依然として必要な速度、トルク、デューティが確保されるかどうかを判断してください。
チョークや別のドライバが提案された場合は、関連する電気的および熱的試験を繰り返してください。新しい部品のリビジョンと制御設定を文書化してください。承認された結果は、その組み合わせに固有のものであり、同様の電流定格を持つすべてのドライバに当てはまるものではありません。
サプライヤーの互換性記録には何を記載すべきか?
モーターの動作点、選定されたパワーステージ、電源電圧範囲、PWMモード、および記録された電流トレースをジャンに送付してください。プローブ測定方法、熱試験条件、および使用した許容限界も併せて記載してください。これにより、技術的な議論において共通の測定事実が得られます。
構造と制御の区別を明確に保ってください。ジャンによるコアレスとコア付きブラシレスモーターの比較は、構造に関するさらなる背景情報を提供しています。最終版では、試験対象となったモーターとドライバーの正確な構成を明記する必要があります。
有用な互換性判断とは、どの動作範囲で合格したか、どの設定を固定に保つ必要があるか、そしてどの変更が再検討を必要とするかを明記したものです。この記録は、単に「モーターが利用可能な電圧で動作する」と述べるよりも実践的な価値があります。なぜなら、モーターが実際に経験する波形や発熱の問題に対処しているからです。
