
近傍にある磁石は、回転するロータの磁界に迷走磁束を加えることで、アウトランナー型BLDCモーターのホールフィードバックに乱れを引き起こす可能性があります。その結果、スイッチングエッジがずれたり、状態の持続時間が不均一になったり、あるいは予想される遷移が消失したりすることがあります。
Gian Transmissionのアセンブリにおいて、これらの影響を診断するには、独立したロータ角の測定、同期されたホール波形、および代表的な磁気・電気・温度条件が必要となります。
近くの磁石は、ホールセンサー周辺の磁場をどのように変化させるのか?
磁場の重ね合わせとセンサーの向き
アウトランナー型BLDCモーターでは、永久磁石は回転する外側のベルに取り付けられており、固定子およびそれに関連するホールセンサーは静止したままです。
ローターが回転すると、各ホールセンサーにおける磁束が変化します。センサーはこの変化する磁場を検出し、モーターコントローラに位置情報を提供します。
近くに別の永久磁石が設置されると、その磁場はローターの磁場と重なります。この相互作用は、単に磁場の強さを足し合わせるのではなく、磁場の重ね合わせの法則に従います。
ホール素子は、その感度軸に沿った合成磁場の成分に反応します。その軸に垂直な磁場の成分は、理想的な検知信号に直接寄与しません。
簡略化された式は B_sensed(θ) = [B_rotor(θ) + B_external] · n であり、ここで n はホール素子の感度軸の方向、θ はロータ角を表します。
外部磁石が固定されている場合、B_externalは固定子座標系においてほぼ一定に保たれる。しかし、ローターの回転に伴いB_rotorが変化するため、スイッチングに対するその影響は角度に依存する。
その結果、一定の磁気バイアスが、必ずしもすべてのスイッチングエッジで同一の角度シフトを生み出すとは限りません。このシフトは、局所的な磁界勾配とスイッチング方向によって異なります。
外部磁石の向きは特に重要です。その極性を反転させたり、位置を回転させたりすると、投影された磁界がロータ磁界を強化するか、あるいは打ち消すかが変わります。
ホールセンサーのしきい値、ヒステリシス、および磁気動作マージン
デジタルホールセンサーは、磁場が所定のスイッチング閾値に達すると出力状態を変化させます。これらの閾値は、実際のセンサーの仕様書から確認する必要があります。
動作閾値(Bop)は、1つの出力遷移を引き起こす磁場条件を示します。解放閾値(Brp)は、反対の遷移に必要な条件を示します。
これらの閾値の差が磁気ヒステリシスを形成し、検知された磁場が遷移点付近で変動する際の不安定なスイッチングを防ぐのに役立ちます。
ホール素子はすべてが同じように反応するわけではありません。ラッチ型やその他のスイッチング素子では、閾値の極性、検知方向、および出力の挙動が異なる場合があります。
特定のホールラッチの場合、感度軸の向きと、指定されたBopおよびBrp値の両方が、外部磁場がスイッチングに与える影響を決定します。
したがって、適切な設計には、製造上のばらつきや温度変動を含む指定された動作条件下で、両方の必要なしきい値を超えるのに十分な磁気マージンが必要です。
以下の要因は、磁石との距離だけで評価するのではなく、総合的に考慮する必要があります:
- 磁石の向き:外部磁束がホール素子の感度軸に沿ってどれだけ投影されるかを決定します。
- 分離距離:センサーにおける磁場強度に影響を与えますが、その関係は磁気形状や周囲の材料によって異なります。
- センサーの許容差:デバイス間や製造ロット間で実際のスイッチング閾値にばらつきを生じさせます。
- 温度:センサーのしきい値、ローター磁石の磁束、および近隣部品の磁気特性に影響を与える可能性があります。
- ローター磁界マージン:有用な磁気信号が、依然として必要なスイッチング閾値を超えることができるかどうかを決定します。
あるアセンブリで許容可能なホールフィードバックが得られる磁石の分離距離であっても、別のモーター構成では同じ性能が得られない場合があります。磁石の強度、極の配置、センサーの向き、および近隣の磁性材料が異なる可能性があるためです。
近接する磁石は、ホールフィードバックにどのような問題を引き起こす可能性があるか?
スイッチング角度のずれとホール状態の不均一
ホールスイッチングは、特定のモーターおよびセンサー配置において、予測可能な電気的ローター角で発生するはずです。近傍の磁界は、これらの角度位置を変化させる可能性があります。
しきい値通過付近で外部磁束がローター磁界を強化すると、センサーが早期にスイッチングする可能性があります。反対方向の磁束は、しきい値通過を遅らせたり、阻止したりすることがあります。
ローター磁場の勾配が異なり、ホール素子が異なるスイッチング閾値を使用するため、この影響は立ち上がり遷移と立ち下がり遷移で異なる場合があります。
例えば、機械的なローター速度に変化がないにもかかわらず、あるホール出力はより広い角度間隔にわたって「ハイ」状態を維持し、その「ロー」状態の間隔が短くなる場合があります。
その結果、波形が非対称に見えることがあります。これは必ずしも電気的なタイミング誤差を示すものではなく、根本的な要因が磁気的な外乱である可能性があります。
状態の持続時間が不均一になることは、センサーの設置誤差や磁気的な形状によって自然に発生することもあります。確立されたベースラインと比較することで、外部からの干渉を特定しやすくなります。
診断にあたっては、パルス幅だけを比較するのではなく、各エッジの位置を電気的度数で表し、同等のローター位置における対応する遷移を比較してください。
遷移の欠落およびホール出力のスタック
強い外部磁場により、複合磁気信号が十分にずれてしまい、回転の一部において必要なスイッチング閾値を超えなくなる場合があります。
磁場がBopまたはBrpに達しない場合、ホール出力は期待どおりに変化せず、前の状態にラッチされたままになることがあります。
これは、単なるエッジの遅延や信号配線における一時的な電気的グリッチではなく、真の意味での磁気遷移の欠落である。
その結果、コントローラは不完全なロータ位置シーケンスを受信することになる。設定された動作によっては、これが始動、整流タイミング、トルク発生、または故障検出に影響を及ぼす可能性がある。
低速運転時には、ホールフィードバックがローター位置に関するコントローラへの主要な情報源となるため、エッジの欠落は特に重大な問題となり得ます。
高速運転時においても、不正確な遷移タイミングは依然として整流に影響を及ぼす可能性があります。実際の影響は、ドライバアルゴリズムおよび歪みの程度によって異なります。
入力フィルタリングを強化すれば問題が解決すると想定してはなりません。フィルタリングは電気ノイズを抑制することはできますが、物理的に存在しないしきい値の通過を再現することはできません。
60°および120°のホールフィードバックの解釈
ホールフィードバックは、承認されたセンサー配置およびコントローラの規約に基づいて評価する必要があります。60°および120°の構成が異なると、異なる状態シーケンスが生成される可能性があります。
これらの角度による記述は、一般的に電気的な間隔や信号の関係を指しており、必ずしもモーターハウジング周囲で測定される物理的な機械的間隔を指すわけではありません。
電気角は磁極対の数に依存します。基本的な関係式は、電気角=機械角×磁極対数です。
例として、7磁極対を持つモーターの場合、10機械度には70電気度が対応します。これはあくまで一例であり、Gian Transmission社のモーター仕様ではありません。
したがって、ホール遷移を比較する際には、極対数を考慮に入れる必要があります。機械的なシャフト角度の測定値は、電気角度の間隔として直接解釈することはできません。
正しく構成されたホールシステムは、承認された6状態の整流シーケンスに従う必要があります。予想されるビットパターンは、センサーの配置、配線順序、極性、および解釈によって異なります。
一般的な120°のホール規約では、000および111は通常の6状態シーケンスには含まれません。ただし、特定の60°の規約下では、これらのパターンが有効となる場合があります。
承認されたモーター・ドライバのマッピングを確認せずに、いずれのパターンも一律に無効と分類してはなりません。シーケンスの正確性と遷移タイミングは、併せて評価する必要があります。
| 観測されたホールセンサーの症状 | 考えられる磁気的メカニズム | 必要な診断根拠 |
| スイッチングエッジが早期に発生する | 外部磁場により閾値の通過が早まる | 独立したロータ基準を用いて、エッジ角度をベースラインと比較する |
| スイッチングエッジの発生が遅い | 外部磁場により、必要な閾値越えが遅れる | 磁気源の有無で角変位を測定する |
| ホール状態の持続時間が不均一 | 立ち上がりおよび立ち下がりの遷移が異なる量だけずれている | 同等の動作条件下で、電気サイクルの波形全体を比較する |
| ホール出力がハイまたはローのままとなる | 合成磁場が、必要なBopまたはBrpの閾値を超えない | 磁気源の位置およびローター角にわたる遷移の欠落を確認する |
| 予期しない 000 または 111 状態 | 干渉の可能性、マッピングの誤り、または有効な規約に依存する状態 | 状態を分類する前に、承認済みの60°または120°のホール状態シーケンスを確認してください |
| 不規則な孤立したパルス | 電気的干渉または信号接続の問題が存在する可能性がある | 信号の整合性、電源の安定性、およびロータ角度との同期状態を点検してください |
磁気干渉とその他のホールフィードバックの故障をどのように区別できますか?
近隣部品からの磁気干渉
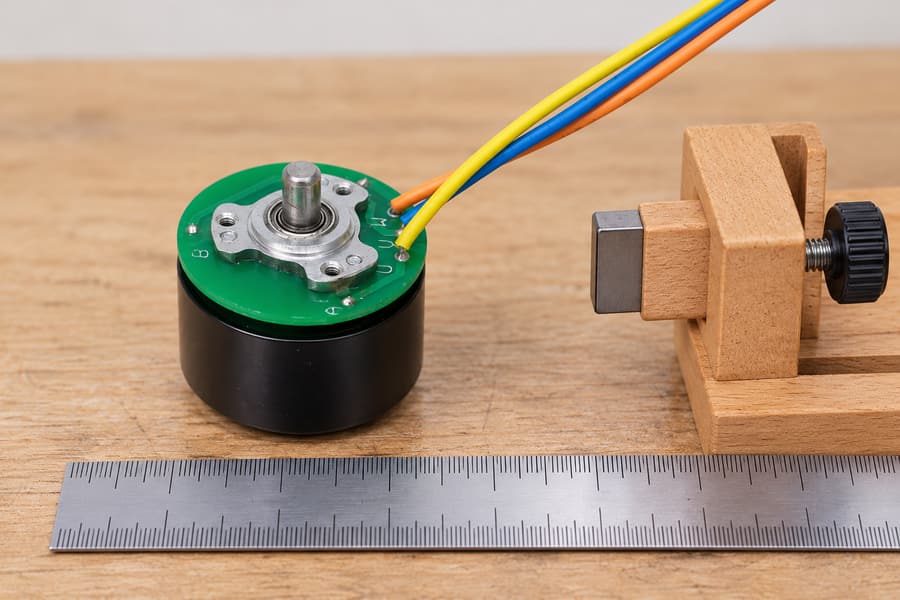
ホールセンサーに対する磁石の位置と向きを記録してください。この電源をオフにしたレイアウトは位置関係を示すのみであり、図示されているギャップは推奨されるクリアランスでも、磁気耐性の証明でもありません。
最も有用な診断比較は、モーター、センサー配線、測定機器、およびローター角の基準を変更せずに、外部の磁気源を隔離して行うものです。
まず、機械的な設計や承認された手順が許す範囲で、近くの磁気部品を取り外すか、位置を変更して、ベースラインを記録します。
次に、各磁石を本来の設置位置に取り付けた状態で測定を繰り返します。スイッチング角の変化が、磁石の位置や極性に追従するかどうかを観察します。
磁気的な原因である可能性は、磁気源を同じ向きで再設置した後に同じ角度変位が繰り返し現れる場合に高まります。
ただし、磁石を取り外す際に、センサーの向き、ケーブルの配線、機械的負荷、または測定の幾何学的条件を意図せず変更してはなりません。そのような変更は、比較の信頼性を損なうことになります。
可動式の磁気部品については、さらに注意が必要です。アクチュエータ用磁石は、その動作範囲全体にわたって、ホールセンサーを異なる磁場にさらす可能性があります。
近隣に電磁石が関与している場合は、通常の機械運転中に外部磁場が変化する可能性があるため、電流に依存するそれらの動作状態も再現する必要があります。
電気的干渉および配線上の問題
ホールフィードバックは、電気的妨害によって歪むこともあります。PWMスイッチング、不適切な接地、不安定なセンサー電源、および接続部の損傷は、予期せぬ信号挙動を引き起こす可能性があります。
電気ノイズは、物理的なローター角度の位置と一貫して対応しない、余分なパルス、不安定な電圧レベル、またはスイッチンググリッチを頻繁に発生させます。
適切な計測器を使用して、ホールセンサーの電源、信号出力、および基準接地を測定してください。測定構成は、追加の接地エラーやプローブによる誤差を招かないようにする必要があります。
コネクタの固定状態、ケーブルの配線経路、信号の帰路、およびコントローラの入力要件を点検してください。正しい磁気遷移であっても、電気的に誤って読み取られる可能性があります。
フィルタリングと入力ヒステリシスを適用することで、適切な電気的妨害に対する耐性を向上させることができます。これらの設定は、必要な動作速度範囲全体において、本来のホール遷移を正確に検出できるようにする必要があります。
センシング構成を変更する前に、選択したBLDCモータードライバーが、ホール状態の解釈、入力特性、および整流設定において互換性があるかを確認する必要があります。
磁気信号がセンサーの閾値を超えない場合、追加の電気的フィルタリングを行っても、欠落したロータ位置情報を復元することはできません。磁気状態を修正する必要があります。
ロータ磁石および機械的な問題
ホール波形の異常がすべて外部磁石に起因するわけではありません。ロータの偏心、センサーの位置合わせの不備、およびロータの磁気特性の変化も、同様の症状を引き起こす可能性があります。
アウトランナーの回転ベルは、固定されたセンサーアセンブリに対して所定の幾何学的形状を維持しなければなりません。機械的な振れは、センサー付近の局所的な磁場を変える可能性があります。
したがって、外部の磁気源を除去した後もホールタイミングの変化が持続する場合は、ベアリングの状態、ローターの位置合わせ、およびアセンブリの損傷を確認する必要があります。
ローター磁石の損傷の可能性については、別途の証拠が必要です。センサーの位置、温度、および電気的状態もスイッチングに影響を与えるため、ホール波形だけでは不可逆的な減磁を確定することはできません。
外部磁気配置の変更前後で、再現性のあるローター角度に関連する挙動を比較することで、設置上の問題とモーターの持続的な状態とを区別するのに役立ちます。
点検や磁気測定が必要な場合は、承認されたモーターのサービス範囲に従ってください。干渉が疑われるという理由だけで、分解が許容されるとは限りません。
アウトランナーアセンブリにおける磁気干渉をどのように低減できますか?
磁石の配置とセンサーの形状を調整する
物理的な分離は、ホールセンサーやコントローラの構成を変更せずに干渉を低減できるため、まず検討する価値があります。
ただし、磁場強度は発生源の形状、向き、周囲の材料、および距離に依存します。すべてのアセンブリに適用できる普遍的な安全な分離距離を確立することはできません。
外部磁石の向きを変更することで、利用可能な間隔が変わらなくても、センサーの感度軸に沿った投影磁界を低減できる場合があります。
実用的なレイアウトの見直しでは、永久磁石、磁化された構造部品、局所的な磁界を発生させる可能性のある通電デバイスなど、近隣にあるすべての磁気部品を特定する必要があります。
配置変更を提案する際は、意図された機械的機能、確保可能なクリアランス、組立公差、および設置・保守のためのアクセス要件をすべて維持する必要があります。
ホールセンサーの位置変更も設計上の選択肢の一つですが、これによりセンサーとローターの有効磁場との関係が変化するため、コントローラのタイミング検証が必要になる場合があります。
近隣に磁気部品を含む機器向けにアウトランナー型BLDCモーターを指定する際は、Gian Transmission社と設置形状について協議してください。
形状変更を行った後は、実際のスイッチング角度と状態シーケンスを測定してください。磁気的に有利に見えるレイアウトであっても、モーターの動作要件を満たしている必要があります。
磁気シールド材料および形状の評価
周囲を金属製の筐体で囲んだからといって、ホールセンサーが近接する永久磁石の影響から自動的に保護されるわけではありません。シールド性能は、材料や磁場特性に大きく依存します。
アルミニウムや銅は、一般的に静磁場に対する効果的な遮蔽材とはなりません。これらの材料は特定の時間変動する電磁界を減衰させることはできますが、静磁場に対しては一般的に効果的な遮蔽を提供しません。
適切な高透磁率材料は、特定の条件下で磁束を迂回させることができます。その有効性は、材料特性、厚さ、形状、配置、および磁気負荷によって異なります。
角、開口部、および利用可能な磁束経路がホールセンサー付近の局所的な磁場分布に影響を与えるため、シールド形状は慎重に評価する必要があります。
磁気飽和も考慮すべき点の一つです。外部磁場の下で飽和してしまうシールドは、期待される干渉低減効果を発揮できなくなる可能性があります。
また、シールドはローターの有効磁場にも影響を及ぼす可能性があります。その磁束を迂回させると、スイッチング角度が変化したり、センサーが利用できる磁気マージンが減少したりする恐れがあります。
したがって、磁気シールドは、単に材料の仕様や単純化された距離計算のみに基づいて選定するのではなく、モーターアセンブリ全体の一部として評価する必要があります。
シールドの変更を行う場合は、ホール効果の遷移、モーターの動作、機械的クリアランス、および関連する温度条件について、改めて測定を行う必要があります。どのようなシールド構成であっても、普遍的な耐性を保証するものではありません。
磁気的な不具合を隠蔽することなく信号の完全性を向上させる
磁気干渉が主な懸念事項である場合でも、適切なホール配線手法は依然として重要です。電気ノイズと磁気バイアスは、同一のアセンブリ内で共存する可能性があります。
適切な信号リターン経路と承認済みのコネクタ配置を維持しつつ、可能な限り、センサー配線を高電流スイッチング導体から遠ざけて配線してください。
選択した電気インターフェースに従って、電源のデカップリング、接地、およびコントローラの入力フィルタリングを見直してください。フィルタリングを強化すれば必ずしもフィードバック品質が向上するとは限らないことに留意してください。
過度なフィルタリングは、有効な遷移を遅らせたり、高速運転時に短いパルスを抑制したりする可能性があります。これらの影響は、モーターに要求される整流動作と照らし合わせて評価する必要があります。
外部磁場によって物理的なホール効果による遷移が妨げられる場合、是正措置では磁場の形状、検知マージン、またはその他の承認された位置フィードバック手法に対処する必要があります。
電気的および磁気的な対策は、それらの組み合わせた性能を試験する前に、個別に検証する必要があります。この区別を行うことで、その後の設計変更の評価が容易になります。
モーターアセンブリ全体におけるホールフィードバックはどのように検証すべきか?
制御されたベースラインを確立する
独立したロータ角基準と連動したホールチャネルの記録を準備します。図示されている接続されていない機器は計画段階を示すものであり、波形の測定やセンサー接続の確認が行われていることを意味するものではありません。
アセンブリの検証は、ホール出力の遷移を独立して測定されたロータ角と関連付ける、再現性のあるベースラインから始まります。モーターコントローラによる推定値だけでは、独立した基準を提供できない場合があります。
アプリケーションに関連するスイッチング角の変化を分解能で捉えることができる、適切なエンコーダ、角度測定システム、または制御された基準治具を使用してください。
ローター角の基準値とすべてのホールチャンネルを、同一の測定システム内、または検証済みの共通タイミング基準を通じて同期させてください。
実際の極対数を記録し、機械的な基準位置を特定してください。整流セクターの間隔を評価する前に、測定された機械角を電気角に変換してください。
ベースライン測定は、単に選択された立ち上がりエッジだけでなく、電気サイクル全体を網羅する必要があります。各ホールチャネルは、外部の磁気バイアスに対して異なる応答を示す可能性があります。
承認された状態シーケンス、センサーの電源条件、回転方向、速度、温度、およびコントローラの構成を、取得した波形とともに文書化してください。
実用的な場合は、外部磁気源を取り付けない状態でこのベースラインを確立してください。安全に除去できない場合は、既存の磁気構成を明確に文書化してください。
また、通常の組み立て工程の一部として制御された再取り付けや位置決め操作が行われる場合は、それらの操作後の繰り返し測定もベースラインに含める必要があります。
実際の磁気動作条件を再現する
有用な干渉試験では、位置、極性、向き、および動作を含む、完成した機器内に存在する磁石の状態を再現します。
任意の距離にある単体の磁石を試験しても、結果として生じる磁界の形状が大幅に異なる可能性があるため、組み込まれたアセンブリの挙動を特定することはできません。
可動部品については、その移動範囲全体にわたって関連する位置を評価する必要があります。最大の干渉は、機械的な両端点ではなく、中間位置で発生する可能性があります。
動作中に通電される磁気部品(電流依存磁場を含む)を考慮してください。固定子電流や周囲の電磁機器により、試験中の局所磁場が変化する可能性があります。
代表的な動作条件には以下を含める必要があります:
- 起動:初期のホール状態が、承認された起動および整流シーケンスに対応していることを確認する。
- 定常回転:関連する運転速度における遷移角度および状態の持続時間を比較する。
- 逆転:逆転運転が必要な場合、両方向におけるスイッチング挙動を確認する。
- 電流の極値:関連する巻線電流および近傍の電磁気的動作条件を評価する。
- 温度の極値:指定された低温および高温の動作条件下で測定を繰り返す。
- 組立公差:関連する配置公差および再現性のある設置条件を含める。
試験は、承認された電気的、熱的、および機械的な動作限界の範囲内で行う必要があります。回転部品については、測定中に適切な防護措置を講じ、アクセスを管理する必要があります。
外部磁石の位置変更は、ロータの意図しない動き、回転部品との接触、またはアセンブリへの損傷を防ぐ、承認された手順に従ってのみ行う必要があります。
スマートフォンのコンパスによる測定値は、ホール効果への干渉や耐性に関する定量的な証拠としては不適切です。これらは、要求される局所的な感度軸磁場およびスイッチング閾値を確立するものではありません。
受入要件に対するホールフィードバック性能の評価
検証では、同等のロータ位置および動作条件下における対応するスイッチング事象を比較する必要があります。速度や測定基準に差異があると、誤解を招く結果となる可能性があります。
各ホールチャネルの立ち上がりエッジおよび立ち下がりエッジを含め、ベースラインに対する各遷移の角変位を測定してください。
ホール状態のシーケンス全体を確認し、欠落した遷移、予期せぬ状態の繰り返し、および承認されたコントローラの規約と矛盾する状態パターンを特定する。
特に異なる回転速度を比較する際は、状態の持続時間を電気度単位で評価する。時間領域のパルス幅だけでは、角度の歪みと回転速度の変化を区別することはできない。
指定された温度および電流条件の範囲で測定を繰り返してください。試験結果間の差異の有意性を評価する際は、ホールセンサーのスイッチング閾値のばらつきや測定機器の不確かさを考慮に入れてください。
また、代表的な始動、負荷、および逆転条件下でも整流性能を確認する必要があります。波形が正しく見えても、それが自動的に許容可能なモーターの挙動を保証するわけではありません。
合格基準は、実際のモーター・ドライバの要件および想定される用途に基づいて設定する必要があります。すべての設計に適用できる普遍的なホールエッジシフトの限界値や磁気耐性の閾値などはありません。
| 試験条件 | 必要な測定項目 | 比較方法 | 合格基準 |
| 制御された磁気環境下でのベースライン | ホール波形、ロータ角、回転数、およびセンサーの電源 | スイッチング角および状態シーケンスの基準を確立する | 承認済みのモーターおよびコントローラの構成 |
| 設置位置にある外部磁石 | ホールエッジ角および状態の持続時間 | 対応する遷移を基準値と比較する | 用途ごとに定義された許容タイミング変動 |
| 磁石の極性または向きの変更 | エッジ変位の方向と大きさ | 変化と記録された磁場方向との相関 | 指定されたアセンブリの磁気構成 |
| 起動および低速運転 | 初期のホール状態、遷移順序、およびモーターの応答 | 承認済みの整流要件との比較 | 要求される始動および低速時の機能 |
| 逆転および代表的な負荷 | ホールシーケンス、タイミングの変化、および動作応答 | 同等の条件下での両回転方向の比較 | 用途ごとに定義された逆転および負荷要件 |
| 低温および高温の動作条件 | ホールエッジの位置、遷移の欠落、およびセンサーの電源 | 温度固有の基準測定値との比較 | 承認済みの動作温度範囲およびタイミング制限 |
| 配置またはシールドの変更 | ホール波形およびロータ角測定の「変更前」と「変更後」の比較 | 有用な検知性能を損なうことなく、干渉特性が改善されたことを検証する | 承認された変更および完全な組立要件 |
最終検証記録の統合
最終的な技術記録では、磁気レイアウトの決定事項と測定されたホールセンサーの挙動を関連付ける必要があります。設置の詳細が記載されていない波形では、後の設計レビューを確実に裏付けることはできません。
外部磁石の物理的な位置、極性、関連する方位基準、および各検証条件で使用された動作位置を文書化してください。
ホールセンサーの取り付け方向、指定された感度軸、適用されるBopおよびBrpデータ、ならびにセンサーの承認済み電気的動作条件を記録する。
同期化されたホール波形と独立したローター角測定値を保持する。これには、スイッチング位置を電気的度数で表すために使用される極対変換を含む。
配置、シールド、または配線の変更については、変更前後の測定値を識別可能にしておく必要があります。明らかな改善を再現できるよう、試験条件を記録してください。
受入記録には、観測されたスイッチング角の偏差、状態遷移の挙動、関連する不確かさ、および承認に使用されたアプリケーション固有の基準を明記する必要があります。
最終的な技術成果物には、承認済みの組立図、磁石の極性と配向に関する文書、ホール状態の表記規則、センサーおよびドライバのインターフェース要件、動作限界、同期測定記録、および承認済みの検証結果を含める必要があります。
