
Ein BLDC-Motor kann mechanisch gut ausgelegt sein und dennoch eine schlechte Leistung erbringen, wenn die Steuerung die Rotorposition nicht genau genug erkennt.
Ein BLDC-Motor nutzt zur Kommutierung elektronische Schaltungen anstelle von mechanischen Bürsten. Der Regler muss entsprechend der Rotorposition bestimmen, wann die einzelnen Phasen mit Strom versorgt werden sollen. Wie diese Position ermittelt wird, hat direkten Einfluss auf das Anlaufverhalten, das Drehmoment bei niedrigen Drehzahlen, die Drehzahlstabilität, die Positioniergenauigkeit, die Systemkosten und die Komplexität der Regelung.
In der Praxis dominieren drei Ansätze bei BLDC-Motorsystemen:
- Hall-Sensor-Rückmeldung
- Encoder-Rückmeldung
- Sensorlose Regelung
Es gibt keinen universellen Sieger. Hall-Sensoren reichen oft für eine zuverlässige Kommutierung aus, Encoder sind besser, wenn präzise Bewegungsinformationen wichtig sind, und die sensorlose Regelung wird attraktiv, wenn die Reduzierung von Sensoren, Verkabelung und mechanischer Komplexität wichtiger ist als eine Rückmeldung bei Stillstand.
Warum die Rotorposition für BLDC-Motoren entscheidend ist
Ein BLDC-Regler schaltet den Strom durch die Motorwicklungen entsprechend der Rotorposition. Erfolgt die Kommutierung zum falschen Zeitpunkt, dreht sich der Motor zwar möglicherweise weiter, doch die Drehmomenterzeugung wird weniger effizient.
Unzureichende Informationen zur Rotorposition können zu folgenden Problemen führen:
- einem schwachen Anlaufdrehmoment
- Drehmomentwelligkeit
- instabilem Betrieb bei niedrigen Drehzahlen
- höherer Stromverbrauch
- zusätzlicher Wärmeentwicklung
- Vibrationen und Geräuschentwicklung
- geringerer Wirkungsgrad
- schlechte Positionierleistung
Die erforderliche Rückkopplungsgenauigkeit hängt jedoch stark von der jeweiligen Anwendung ab.
Ein Kühlventilator, der kontinuierlich mit mehreren tausend Umdrehungen pro Minute läuft, benötigt nicht dieselben Rotorpositionsdaten wie eine Servoachse, die eine Last um Bruchteile eines Grades bewegt. Die Kosten für eine unnötig hohe Rückkopplungsauflösung verursachen zusätzliche Ausgaben, ohne die Nutzleistung der Maschine zu verbessern.
1. Hall-Sensor-Steuerung
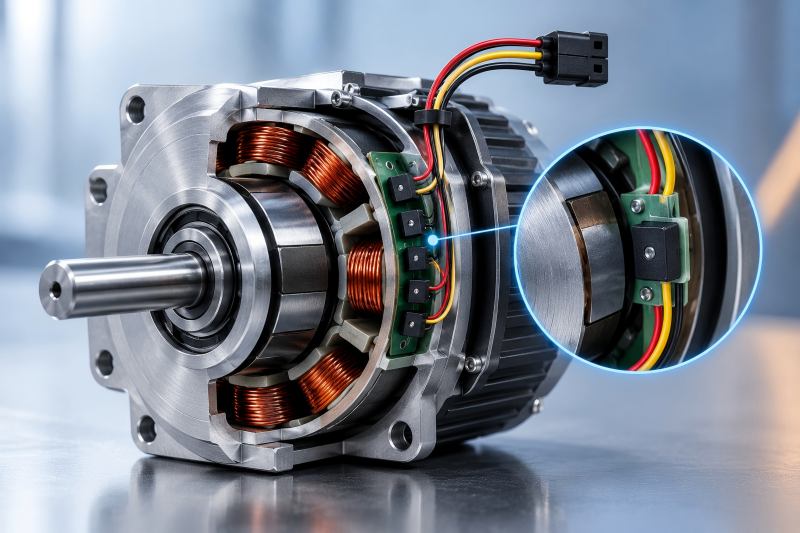
Hall-Sensoren gehören zu den gängigsten Methoden zur Rotorpositionsrückmeldung bei BLDC-Motoren.
Ein dreiphasiger BLDC-Motor verwendet typischerweise drei Hall-Sensoren zur Rotorerkennung. Wenn die Rotormagnete an ihnen vorbeilaufen, ändern die Hall-Signale ihren Zustand und liefern dem Regler Informationen über die elektrische Position des Rotors.
Für die herkömmliche Sechs-Schritt-Kommutierung reicht dies oft aus.
Wo Hall-Sensoren ihre Stärken ausspielen
Der größte praktische Vorteil von Hall-Sensoren besteht darin, dass sie bei Drehzahl null und bei sehr niedrigen Drehzahlen funktionieren.
Der Regler benötigt keinen bereits rotierenden Rotor, um Positionsinformationen zu empfangen. Dies macht den Anlauf relativ unkompliziert, insbesondere wenn der Motor unter Last anlaufen muss.
Hall-Sensoren verbinden zuverlässige Leistung mit erschwinglichen Systemkosten. Sie sind im Vergleich zu hochauflösenden Encodern kostengünstig und erfordern keine ausgeklügelten Algorithmen zur Positionsschätzung. Sie finden breite Anwendung unter anderem in folgenden Bereichen:
- Pumpen
- Ventilatoren und Gebläse
- Elektrowerkzeuge
- kleine Elektrofahrzeuge
- Stellantriebe
- Förderbänder
- Haushaltsgeräte
- allgemeine Industrieantriebe
Für diese Anwendungen kann die Kenntnis des ungefähren Kommutierungssektors wichtiger sein als die Kenntnis des genauen Wellenwinkels.
Einschränkungen von Hall-Sensoren
Hall-Sensoren liefern relativ grobe Positionsinformationen.
In einem typischen BLDC-System mit sechs Schritten teilen die Hall-Zustände dem Regler hauptsächlich mit, in welchem Kommutierungssektor sich der Rotor befindet. Sie bieten nicht die feine Winkelauflösung, die man von einem Servo-Rückmeldesystem erwarten würde.
Dies kann sich bemerkbar machen, wenn die Anwendung eine extrem gleichmäßige Drehung bei niedrigen Drehzahlen oder eine genaue Positionsregelung erfordert.
Hall-Systeme führen zudem physikalische Komponenten in den Motor ein. Die Sensoren müssen korrekt positioniert, angeschlossen und vor Temperatur, Vibrationen, Feuchtigkeit, Verschmutzung und elektrischen Störungen geschützt werden.
Auch ihre Ausrichtung spielt eine Rolle. Ein schlecht positionierter Hall-Sensor kann den Kommutierungszeitpunkt verschieben und die Motorleistung beeinträchtigen, selbst wenn der Motor selbst mechanisch einwandfrei ist.
2. Encoder-Steuerung
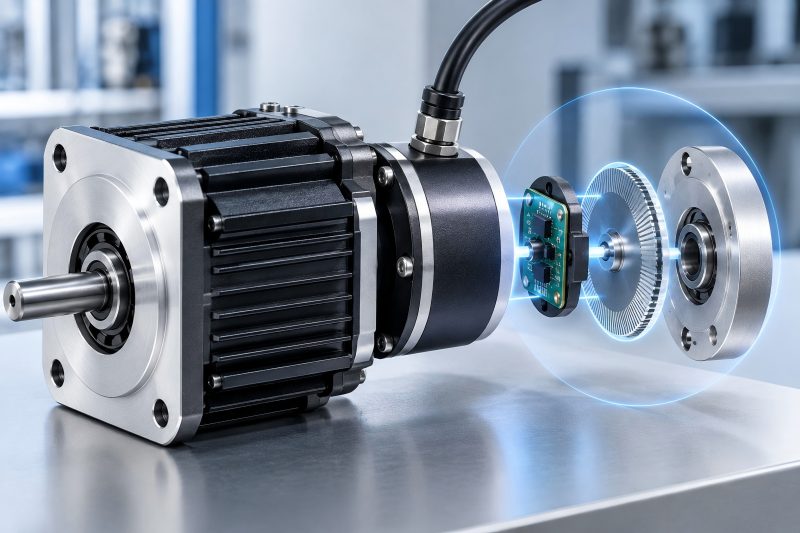
Ein Encoder liefert wesentlich detailliertere Informationen über die Bewegung der Welle oder des Rotors.
Je nach Bauart kann ein Encoder Position, Drehzahl, Drehrichtung und manchmal auch den absoluten Wellenwinkel liefern. Zu den gängigen Optionen zählen inkrementelle optische Encoder, magnetische Encoder und Absolutencoder.
Für Anwendungen, bei denen der Motor Teil eines Bewegungssteuerungssystems ist und nicht nur als rotierende Antriebsquelle dient, können diese zusätzlichen Informationen äußerst wertvoll sein.
Warum Encoder eine bessere Bewegungssteuerung ermöglichen
Betrachten wir ein Robotergelenk.
Zu wissen, dass sich der Rotor irgendwo innerhalb eines 60-Grad-Sektors der elektrischen Kommutierung befindet, reicht nicht aus. Die Steuerung muss möglicherweise genau wissen, wie weit sich das Gelenk bewegt hat, ob es die vorgegebene Position erreicht hat und wie schnell es sich dem Ziel nähert.
Ein Encoder macht dies möglich.
Eine Positionsrückmeldung mit höherer Auflösung ermöglicht:
- präzise Drehzahlregelung
- genaue Positionierung
- gleichmäßige Bewegungen bei niedrigen Geschwindigkeiten
- Servoregelung
- Drehmomentregelung im geschlossenen Regelkreis
- schnelle Beschleunigung und Verzögerung
- bessere Störungskompensation
Aus diesem Grund kommen Encoder häufig in der Robotik, in CNC-Maschinen, in Automatisierungsanlagen, in Servoantrieben, in Präzisionsaktuatoren und in anderen Bewegungssteuerungssystemen zum Einsatz.
Eine höhere Encoderauflösung ist nicht automatisch besser
Ein häufiger Fehler bei der Auslegung von Motorsystemen ist die Annahme, dass eine höhere Encoderauflösung immer zu einer besseren Maschine führt.
Das ist nicht der Fall.
Ein hochauflösender Encoder ist nur dann sinnvoll, wenn das mechanische System, die Steuerung, die Lager, das Getriebe, die Motorkonstruktion und der Regelkreis diese Informationen nutzen können.
Wenn ein Getriebe beispielsweise ein erhebliches Spiel aufweist, kann selbst eine extrem hohe Encoderauflösung auf der Motorseite den mechanischen Bewegungsverlust am Abtrieb nicht beseitigen.
Ebenso würde der Einbau eines teuren Encoders in einen Lüfter in der Regel Informationen liefern, die die Anwendung niemals nutzt.
Die Auflösung der Rückmeldung sollte daher auf Systemebene ausgewählt und nicht als isolierte Spezifikation betrachtet werden.
Vor- und Nachteile von Encodern
Die Hauptnachteile sind Kosten und Komplexität.
Ein Encoder kann zusätzlichen Einbauraum, Verkabelung, Steckverbinder, Signalverarbeitung, Kalibrierung und Reglereingänge erfordern. Auch die mechanische Installation gewinnt an Bedeutung, da Fehlausrichtung oder Verunreinigungen bei einigen Encoder-Technologien zu Beeinträchtigungen führen können.
In rauen Umgebungen muss das Rückmeldegerät sorgfältig ausgewählt werden.
Magnetische Encoder können dort attraktiv sein, wo Staub, Öl oder Vibrationen die optische Erfassung erschweren. Optische Encoder hingegen können unter kontrollierten Umgebungsbedingungen eine hervorragende Auflösung bieten.
Der beste Encoder ist daher nicht einfach der mit der höchsten Auflösung. Es ist derjenige, dessen Genauigkeit, Umweltbeständigkeit, Schnittstelle, Drehzahlfähigkeit und Kosten zur Maschine passen.
3. Sensorlose BLDC-Steuerung
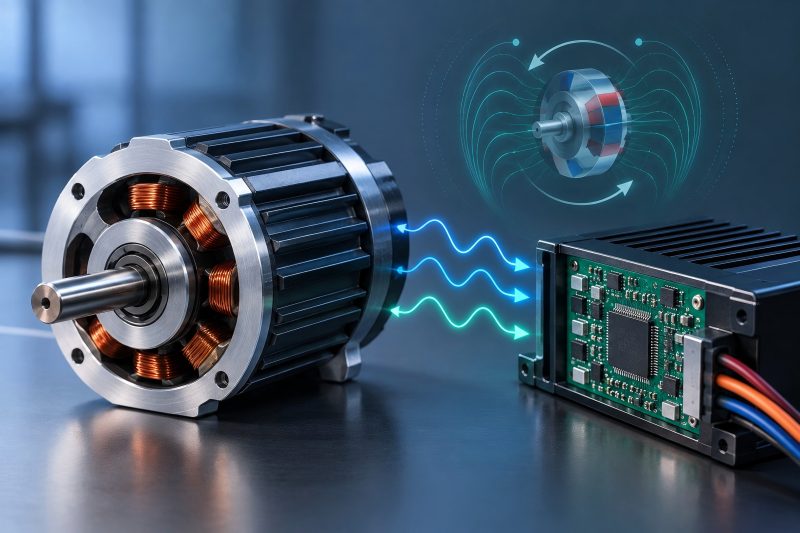
Bei der sensorlosen Steuerung entfällt der spezielle Rotorpositionssensor, und die Rotorposition wird anhand des elektrischen Verhaltens im Inneren des Motors geschätzt.
Ein gängiger Ansatz ist die Erfassung der Gegen-EMK (Gegen-Elektromotorische Kraft). Andere Steuerungsmethoden schätzen die Rotorposition möglicherweise anhand von Motorstrom, Spannung, Flussmodellen, Beobachtern oder fortgeschritteneren Schätzalgorithmen.
Der Hauptvorteil liegt auf der Hand: weniger physische Komponenten.
Im Motor befinden sich keine Hall-Sensoren oder Encoder zur Rotorrückmeldung, und es sind auch keine daran angebracht.
Dadurch lassen sich folgende Kosten senken:
- die Sensorkosten
- Anschlussklemmen
- Verkabelung
- Montageschritte
- mögliche Sensorausfälle
- Komplexität der Motorgehäuse
Bei Anwendungen mit hohen Stückzahlen kann bereits der Wegfall einer geringen Anzahl von Komponenten einen erheblichen Einfluss auf die Gesamtsystemkosten haben.
Die größte Herausforderung bei sensorlosen Systemen: niedrige Drehzahlen
Die Gegen-EMK hängt von der Motordrehung ab.
Befindet sich der Rotor im Stillstand, steht für herkömmliche Erfassungsverfahren praktisch keine verwertbare Gegen-EMK zur Verfügung. Bei sehr niedrigen Drehzahlen ist das Signal zudem schwach und lässt sich nur schwer von Schaltgeräuschen und anderen elektrischen Effekten unterscheiden.
Daraus ergibt sich die grundlegende Herausforderung der herkömmlichen sensorlosen BLDC-Regelung: Der Regler benötigt Informationen zur Rotorposition, um den Motor zu steuern, doch ein Teil der zur Positionsschätzung verwendeten Informationen wird erst dann nutzbar, wenn der Motor zu drehen beginnt.
Der Anlauf erfordert daher oft eine andere Strategie.
Der Regler kann zunächst den Rotor ausrichten, eine Kommutierungssequenz im offenen Regelkreis anwenden, den Motor auf eine nutzbare Drehzahl beschleunigen und dann in den sensorlosen Betrieb im geschlossenen Regelkreis übergehen.
Das funktioniert in vielen Anwendungen sehr gut. Weniger attraktiv ist es jedoch, wenn der Motor unmittelbar aus dem Stillstand heraus ein genau geregeltes Drehmoment erzeugen muss.
Wo eine sensorlose Regelung sinnvoll ist
Die sensorlose Regelung eignet sich besonders, wenn der Motor normalerweise oberhalb einer Mindestdrehzahl betrieben wird und eine präzise Positionierung bei Drehzahl null nicht erforderlich ist.
Typische Beispiele hierfür sind:
- Kühlventilatoren
- Gebläse
- Kompressoren
- Zentrifugalpumpen
- Hochgeschwindigkeitsspindeln
- bestimmte Haushaltsgeräte
- einige Elektrowerkzeuge
Ein Ventilator ist ein gutes Beispiel.
Sobald der Rotor beschleunigt, funktioniert die elektrische Positionsschätzung zuverlässig, während der Verzicht auf physikalische Sensoren den Aufbau des Motors vereinfacht. Der Anwendung ist die genaue Wellenposition im Stillstand des Ventilators in der Regel egal.
Ein Robotergelenk ist ganz anders.
Das Gelenk muss möglicherweise bei Drehzahl null eine bekannte Position halten, sich langsam mit kontrolliertem Drehmoment bewegen, sofort die Richtung umkehren und genaue Winkelinformationen beibehalten. Eine Rückmeldung über einen Encoder ist in der Regel wesentlich besser geeignet.
Hall-Sensoren vs. Encoder vs. sensorlose Regelung
| Faktor | Hall-Sensoren | Encoder | Sensorlose |
| Rotor-Rückmeldung | Direkt | Direkt | Geschätzt |
| Erkennung der Position bei Stillstand | Gut | Ausgezeichnet | Mit herkömmlichen Methoden nur begrenzt möglich |
| Regelung bei niedrigen Drehzahlen | Gut | Hervorragend | Anspruchsvoller |
| Positionsauflösung | Niedrig | Hoch bis sehr hoch | Hängt von der Schätzmethode ab |
| Positionsregelung | Eingeschränkt | Hervorragend | Im Allgemeinen begrenzt |
| Anlaufen unter Last | Gut | Hervorragend | Anwendungsabhängig |
| Hardwarekosten | Niedrig–mittel | Mittel bis hoch | Niedrig |
| Komplexität der Verkabelung | Mäßig | Höher | Gering |
| Komplexität des Regelalgorithmus | Gering bis mittel | Mittel | Mittel–hoch |
| Risiko eines Sensorausfalls | Vorhanden | Vorhanden | Ausgeschlossen |
| Kontinuierliche Hochgeschwindigkeitsdrehung | Gut | Gut | Hervorragende Passform |
| Servoanwendungen | Eingeschränkt | Hervorragend | In der Regel nicht die erste Wahl |
Die Tabelle verdeutlicht einen wichtigen Punkt: Durch den Wegfall eines Sensors entfällt nicht der Bedarf an Informationen zur Rotorposition. Es ändert sich lediglich, woher diese Informationen stammen.
Bei Hall-Sensoren oder Encodern wird die Position physikalisch gemessen. Bei der sensorlosen Regelung muss der Regler sie aus elektrischen Signalen und einem Modell des Motorverhaltens rekonstruieren.
Die Hardware für die sensorlose Regelung kann daher einfacher sein, während die Software komplexer wird.
Das Anlaufverhalten entscheidet oft über die Wahl
Beim Vergleich dieser Technologien verdient der Anlauf mehr Aufmerksamkeit, als ihm üblicherweise zuteilwird.
Angenommen, ein Motor treibt eine Pumpe an, die normalerweise mit sehr geringer Last anläuft. Eine kurze Anlaufphase im offenen Regelkreis kann völlig akzeptabel sein. Eine sensorlose Regelung kann hier eine praktische Lösung sein.
Betrachten wir nun einen Motor, der ein beladenes Förderband antreibt.
Der Regler benötigt möglicherweise zuverlässige Informationen zur Rotorposition, bevor eine sinnvolle Bewegung einsetzt. Die Hall-Rückführung liefert dem Regler sofortige Kommutierungsinformationen und kann den Anlauf unter Last vorhersehbarer machen.
Bei einer Präzisionspositionierachse gehen die Anforderungen noch weiter. Der Regler benötigt möglicherweise nicht nur Kommutierungsinformationen, sondern auch die genaue mechanische Position. Ein Encoder ist hier die naheliegende Wahl.
Daraus ergibt sich eine hilfreiche Auswahlsequenz:
Benötigt der Motor ein geregeltes Drehmoment aus dem Stillstand heraus?
Falls nein, sollte eine sensorlose Regelung ernsthaft in Betracht gezogen werden.
Falls ja, muss geprüft werden, ob grundlegende Kommutierungsinformationen ausreichen.
Ist dies der Fall, können Hall-Sensoren ausreichend sein.
Wenn zudem eine genaue Rückmeldung zur Wellenposition und Bewegung erforderlich ist, ist ein Encoder in der Regel die bessere Lösung.
Berücksichtigen Sie das gesamte Antriebssystem
Die Rückmeldemethode sollte niemals allein anhand der Motorspezifikationen ausgewählt werden.
Der Regler spielt eine ebenso wichtige Rolle.
Ein Motor, der mit einem hochauflösenden Encoder ausgestattet ist, liefert nicht automatisch eine hervorragende Servoleistung, wenn die Antriebselektronik, die Strommessung, die Bandbreite des Regelkreises, die Abstimmung und das mechanische Getriebe schlecht ausgelegt sind.
Ebenso hängt die sensorlose Regelung stark von der Schätzmethode des Reglers und den elektrischen Eigenschaften des Motors ab.
Motorparameter wie Widerstand, Induktivität, Gegen-EMK-Charakteristik, Polzahl, Betriebsdrehzahlbereich und Lastverhalten können beeinflussen, wie leicht ein sensorloser Algorithmus die Rotorposition schätzen kann.
Motor und Regler sollten daher als ein einziges Antriebssystem betrachtet werden.
Zuverlässigkeit ist komplexer als die Anzahl der Sensoren
Man ist versucht zu sagen, dass sensorlose Systeme immer zuverlässiger sind, weil sie weniger Sensoren enthalten.
Manchmal ist das auch der Fall.
Durch den Wegfall von Hall-Sensoren, Encoder-Baugruppen, Steckverbindern und Rückführleitungen werden mehrere potenzielle Hardware-Ausfallstellen beseitigt. Dies kann besonders bei Motoren von Vorteil sein, die Vibrationen, Hitze, Feuchtigkeit oder schwierigen Wartungsbedingungen ausgesetzt sind.
Zuverlässigkeit bedeutet jedoch auch einen vorhersehbaren Betrieb über den gesamten Betriebsbereich hinweg.
Ein sensorloser Motor, der unter bestimmten Lastbedingungen Schwierigkeiten beim Neustart hat, ist nicht allein deshalb zuverlässiger, weil er weniger Komponenten enthält.
Der korrekte Vergleich sollte folgende Faktoren berücksichtigen:
Hardware-Zuverlässigkeit + Anlaufzuverlässigkeit + Regelstabilität + Umgebungsbedingungen + Wartungsanforderungen.
Auswahl der richtigen Rückkopplungsmethode
Die praktischsten Auswahlkriterien sind einfach.
Entscheiden Sie sich für Hall-Sensoren, wenn der Motor einen zuverlässigen Anlauf und eine Kommutierung bei niedrigen Drehzahlen benötigt, eine präzise Wellenpositionierung jedoch nicht erforderlich ist. Sie bieten ein ausgewogenes Verhältnis zwischen Kosten, Einfachheit und nutzbarer Leistung.
Verwenden Sie einen Encoder für eine präzise Drehzahl-, Positions- und Bewegungssteuerung. Die zusätzlichen Kosten sind gerechtfertigt, wenn die Präzision die Maschinenleistung direkt beeinflusst.
Entscheiden Sie sich für eine sensorlose Regelung, wenn der Motor den Großteil seiner Betriebszeit bei mittlerer oder hoher Drehzahl verbringt, eine exakte Position bei Stillstand nicht erforderlich ist und die Reduzierung von Hardware, Verkabelung, Baugröße oder Herstellungskosten einen echten Vorteil bietet.
Für viele Produkte lässt sich die Entscheidung wie folgt zusammenfassen:
Hall-Sensoren = praktische Kommutierungsrückmeldung
Encoder = präzise Bewegungsrückmeldung
Sensorlos = vereinfachte Hardware mit elektronisch geschätzter Position
