
Die Reduzierung des Leerlaufstroms eines Schrittmotors kann die Wärmeentwicklung während einer Pause verringern, doch die sinnvolle Einstellung ist diejenige, die die gewünschte Position beibehält und einen zuverlässigen Neustart gewährleistet. Ein im Treibermenü ausgewählter Prozentsatz gewährleistet keine dieser beiden Bedingungen. Motor, Getriebe, Last und Stromübergang müssen als eine Achse getestet werden.
Die praktische Frage lautet: Wie viel Strom benötigt der stillstehende Mechanismus unter seinen tatsächlichen Störbedingungen? Ein horizontaler Inspektionsschlitten, ein federbelastetes Ventil und ein vertikaler Schlitten können sehr unterschiedliche Ergebnisse liefern, selbst wenn sie denselben Motorrahmen verwenden.
Was steuert der Leerlaufstrom eigentlich?
Unter Leerlaufstrom versteht man normalerweise den Strom, der zugeführt wird, nachdem der Treiber festgestellt hat, dass Bewegungsbefehle für ein bestimmtes Intervall ausgesetzt wurden. Einige Treiber drücken ihn als Bruchteil des Betriebsstroms aus, während andere separate Register, wählbare Modi oder einen Freigabeeingang verwenden. Lesen Sie die Definition des jeweiligen Treibers, bevor Sie Einstellungen vergleichen.
Ein Zustand mit reduziertem Strom unterscheidet sich von der Deaktivierung der Ausgangsstufe. Durch die Deaktivierung wird das elektromagnetische Haltemoment möglicherweise vollständig aufgehoben, sodass nur noch Reibung, Rastmoment und eine eventuelle separate Bremse der Last entgegenwirken. Diese verbleibenden Effekte sollten nicht als Positionsgarantie angesehen werden.
Beginnen Sie bei einer neuen Achse mit dem vorgesehenen Schrittmotor und notieren Sie dessen Wicklungsanschluss, die Konvention für den Nennstrom sowie die verfügbaren thermischen Daten. Eine als Spitzenstrom ausgedrückte Treiber-Einstellung ist ohne Überprüfung der Definitionen nicht mit einem RMS-Wicklungsstromwert austauschbar.
Der Treiber benötigt zudem eine explizite Verhaltensbeschreibung. Ein geeigneter Schrittmotortreiber muss den erforderlichen Stromübergang, die Befehlsschnittstelle und das Timing unterstützen; sein maximaler Strom allein gibt keine Antwort auf diese Fragen.
Warum kann ein geringerer Strom die Wärmeentwicklung so stark reduzieren?
Der Kupferverlust in der Wicklung hängt vom Quadrat des Stroms und vom Wicklungswiderstand ab. Als idealisierter Vergleich bei unverändertem Widerstand führt eine Reduzierung des Stroms auf 70 % zu etwa 49 % des entsprechenden Kupferverlusts. Dies lässt jedoch keine gleichprozentige Senkung der Motoroberflächentemperatur erwarten, da Wärmefluss und andere Verluste weiterhin eine Rolle spielen.
Ein Motor, der zwischen Bewegung und langen Pausen wechselt, kann daher erheblich von einem reduzierten Haltestrom profitieren. Ein kontinuierlich laufender Motor mit nur kurzen Stopps zeigt möglicherweise eine deutlich geringere Verbesserung. Erfassen Sie den tatsächlichen Betriebsablauf, bevor Sie den potenziellen Nutzen abschätzen.
Das Tutorial zur Stromregelung bei Schrittmotoren der University of Iowa erklärt, wie der Wicklungsstrom durch verschiedene Schaltungen festgelegt und begrenzt wird. Dieses Hintergrundwissen hilft dabei, zwischen einer vorgegebenen Stromeinstellung und dem tatsächlich auftretenden elektrischen Verhalten zu unterscheiden. Eine Entscheidung bezüglich des Ruhestroms erfordert weiterhin eine Prüfung des stillstehenden Mechanismus.
Messen Sie die Temperatur an definierten Stellen und mit einer einheitlichen Befestigungsmethode. Eine Gehäusetemperaturmessung ist nützlich für den Vergleich von Versuchen, entspricht jedoch nicht automatisch der Wicklungstemperatur und ist kein Beweis dafür, dass alle internen Komponenten innerhalb ihrer Nennwerte bleiben.
Welchen Belastungen muss die stillstehende Achse standhalten?
Listen Sie die Kräfte auf, die nach Beendigung der Bewegung bestehen bleiben. Schwerkraft, Dichtungen, Federn, Kabelzug und von außen aufgebrachte Prozesslasten können alle eine Rolle spielen. Berücksichtigen Sie auch Störungen, die nur gelegentlich auftreten, wie z. B. das Einrasten eines benachbarten Mechanismus oder das Beladen einer Vorrichtung durch einen Bediener.
Bei einer vertikalen Achse ist die erforderliche Lastsicherungsvorrichtung der Maschine getrennt von der Stromoptimierung zu bestimmen. Je nach Anwendung kann eine Bremse, ein Gegengewicht oder eine andere technische Vorkehrung erforderlich sein. Ein reduzierter Strom darf nicht als einziger Schutz gegen eine herabfallende Last angesehen werden.
Das Gleichgewicht im Stillstand kann sich auch verschieben, bevor ein offensichtlicher Synchronisationsverlust auftritt. Ein Rotor kann sich bei Stromänderungen in einem anderen Winkel einpendeln, und das Getriebe kann diese geringe Winkeländerung in eine messbare Ausgangsverschiebung umwandeln. Ein Test, der lediglich prüft, ob die Achse sichtbar absinkt, kann einen inakzeptablen Positionierfehler übersehen.
Verwenden Sie eine unabhängige Positionsmessung an der für den Prozess entscheidenden Stelle. Betrifft die Anforderung beispielsweise eine Düsenspitze, kann die Messung nur an der Motorwelle dazu führen, dass Abweichungen in der Kupplung, der Schraube oder der Konstruktion übersehen werden.
Wie sollte der Stromübergang geprüft werden?
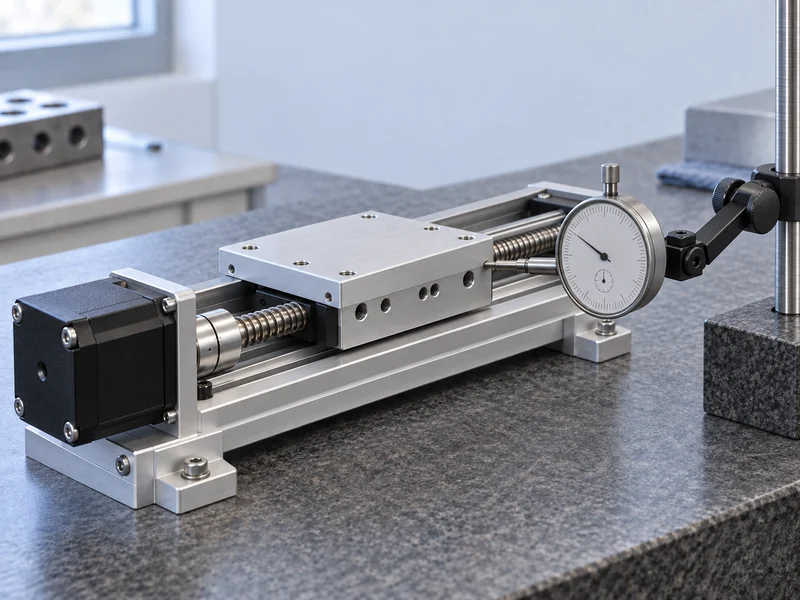
Beginnen Sie mit einem dokumentierten Referenzzustand unter Verwendung der genehmigten Betriebsstromeinstellung. Fahren Sie zur Testposition, warten Sie die normale Einstellzeit ab und zeichnen Sie die Ausgangsposition vor und nach dem Übergang zum Leerlaufstrom auf. Wiederholen Sie die Abfolge an mehreren Positionen und unter repräsentativen Lastzuständen.
Ändern Sie jeweils nur einen Parameter. Eine Senkung des Stroms bei gleichzeitiger Änderung von Beschleunigung, Mikroschrittweite und Verzögerung vor der Reduzierung erschwert die Identifizierung der Ursache eines neuen Positionsfehlers. Behalten Sie die Referenzkonfiguration bei, damit der Vergleich wiederholt werden kann.
Erfassen Sie die tatsächliche Übergangsverzögerung, anstatt sich auf die Bezeichnung einer Menüoption zu verlassen. Ein Treiber kann seinen Timer nach der letzten Schrittflanke, nach einer Änderung des internen Bewegungszustands oder nach einem Kommunikationsbefehl starten. Diese Ereignisse müssen nicht unbedingt mit der Definition einer abgeschlossenen Bewegung durch die Maschine übereinstimmen.
Eine nützliche erste Testsequenz lautet:
- Erreichen Sie das Ziel unter Verwendung des Produktionsbewegungsprofils.
- Messen Sie die eingefahrenen Position vor der Stromreduzierung.
- Messen Sie etwaige Verschiebungen zu Beginn des reduzierten Zustands.
- Wenden Sie die definierte stationäre Last oder Störung an.
- Bewegung wiederherstellen und das erste nachfolgende Ziel messen.
Verwenden Sie für jede in Frage kommende Einstellung dasselbe Beobachtungsintervall. Eine Einheit, die eine Sekunde lang stillsteht, hat während einer zwanzigminütigen Produktionspause keine Stabilität bewiesen.
Welche Messwerte gehören in den Vergleich?
Eine aktuelle Einstellung wird zu einer nützlichen technischen Information, wenn sie mit einem wiederholbaren Ergebnis verknüpft ist. Halten Sie die Aufzeichnung so übersichtlich, dass ein anderer Techniker den Versuch reproduzieren kann. Beziehen Sie auch erfolglose Einstellungen mit ein, anstatt nur die endgültige bevorzugte Konfiguration beizubehalten.
| Erfasster Punkt | Grund für die Aufzeichnung |
| Definitionen von Betriebs- und Leerlaufstrom | Verhindert Verwechslungen bei Spitzenwert-, Effektivwert- und Prozent-Einstellungen |
| Verzögerung vor der Reduzierung | Verbindet den elektrischen Übergang mit dem mechanischen Einpendeln |
| Position vor und nach dem Übergang | Zeigt eine Verschiebung an, die ohne einen vollständigen Schrittverlust auftritt |
| Pausendauer und angelegte Last | Definiert, was der stationäre Test tatsächlich darstellt |
| Temperatur und Ergebnis des Neustarts | Zeigt, ob der thermische Vorteil den nächsten Schaltvorgang übersteht |
Vergleichen Sie den Betrieb im kalten und im erwärmten Zustand. Reibung, Wicklungswiderstand und die umgebende Struktur können sich ändern, wenn die Baugruppe ihre normale Betriebstemperatur erreicht. Eine Einstellung, die zu Beginn einer Schicht funktioniert, verfügt später möglicherweise über weniger Spielraum.
Erfassen Sie die Messauflösung und die Messunsicherheit zusammen mit dem zulässigen Weg. Liegt die beobachtete Änderung nahe an der Leistungsfähigkeit des Messsystems, verbessern Sie den Aufbau, bevor Sie die Position als stabil erklären. Eine unzureichende Messung häufiger zu wiederholen, behebt nicht unbedingt deren systematischen Fehler.
Was kann bei der ersten Bewegung nach einer Pause schiefgehen?
Die nächste Bewegung beginnt möglicherweise, bevor sich der Strom ausreichend erholt hat. Eine Befehlssequenz, die nach einer kurzen Pause funktioniert, kann sich anders verhalten, nachdem der Treiber in einen tieferen Leerlauf- oder Schlafzustand übergegangen ist. Überprüfen Sie das spezifizierte Aufwachverhalten und bestätigen Sie es in der tatsächlichen Steuerungssequenz.
Manche Fehler treten erst auf, wenn die erste Bewegung der Standlast entgegenwirkt. Testen Sie beide Richtungen, in denen die Anwendung diese nutzt, und beziehen Sie dabei die vorgesehene Startbeschleunigung mit ein. Ein sanfter manueller Jog-Betrieb ist kein Ersatz für den Neustart im Produktionsbetrieb.
Nutzen Sie Gians Erklärung zu den Ursachen für Schrittverluste bei Schrittmotoren, um Einschränkungen des Neustartdrehmoments von Problemen mit der Verkabelung, der Beschleunigung und mechanischen Blockaden zu unterscheiden. Eine Erhöhung des Haltestroms kann ein anderes Problem verschleiern, ohne es zu beheben.
Prüfen Sie außerdem, wie der Controller mit einer unterbrochenen Pause umgeht. Ein neuer Befehl, eine Freigabeänderung oder ein Fehler-Reset können einen anderen Pfad durch den Treiber nehmen als ein gewöhnlicher Neustart. Die Validierungssequenz sollte die Pfade abdecken, die die Maschine tatsächlich zulässt.
Wie sollte eine Produktionskonfiguration freigegeben werden?
Wählen Sie die Einstellung anhand schriftlicher Abnahmekriterien für Temperatur, Weg im Stillstand und Wiederanlaufposition aus. Wählen Sie nicht einfach den niedrigsten getesteten Strom, nur weil ein Testmuster diesen überstanden hat. Berücksichtigen Sie die zu erwartenden Schwankungen bei Last, Umgebungsbedingungen und Produktionsbaugruppen.
Das Freigabeprotokoll sollte die Motorversion, den Wicklungsanschluss, die Treiberversion, den Strommodus und das Timing der Steuerung enthalten. Gians Leitfaden zur Auswahl eines Schrittmotortreibers bietet einen breiteren Auswahlkontext, während dieses Testprotokoll das spezifische Leerlaufverhalten der gewählten Kombination festlegt.
Sichern Sie die genehmigten Parameter in der Produktionskonfiguration und legen Sie fest, wer sie ändern darf. Ein Ersatztreiber mit einer ähnlichen Teilebeschreibung kann eine andere Stromskala oder einen anderen Leerlaufalgorithmus verwenden. Überprüfen Sie das relevante Verhalten, bevor Sie es als gleichwertig betrachten.
Dokumentieren Sie abschließend die Bedingungen, die eine erneute Überprüfung auslösen: erhöhte Nutzlast, längere Pausen, ein überarbeitetes Getriebe, ein anderes Gehäuse oder eine geänderte Wiederanlaufbeschleunigung. Die allgemeineren Methoden zur Schrittmotorsteuerung bleiben als Hintergrundwissen nützlich, doch die freigegebene Leerlaufstromeinstellung gehört zur getesteten Maschinenkonfiguration.
Senden Sie Gian für ein Gespräch mit dem Lieferanten den Pausenplan, die Dauerlast, die zulässige Ausgangsbewegung und das Erstbewegungsprofil zusammen zu. Diese Informationen machen eine Anfrage zur thermischen Verbesserung messbar und geben dem Ingenieurteam eine klare Grundlage für die Bewertung der Kombination aus Motor und Treiber.
