
BLDCモーターは、機械的には優れた設計であっても、コントローラがロータの位置を十分に正確に把握できていない場合、性能が低下することがあります。
BLDCモーターは、機械的なブラシの代わりに、電子スイッチングを用いて整流を行います。 コントローラは、ロータの位置に応じて各相にいつ通電すべきかを決定しなければなりません。その位置情報をどのように取得するかは、起動挙動、低速トルク、速度安定性、位置決め精度、システムコスト、および制御の複雑さに直接影響します。
実用的なBLDCモーターシステムでは、主に以下の3つのアプローチが採用されています:
- ホールセンサーによるフィードバック
- エンコーダによるフィードバック
- センサーレス制御
これらがすべてに最適な解決策というわけではありません。信頼性の高い整流にはホールセンサーで十分な場合が多く、精密な動作情報が重要な場合にはエンコーダが適しており、ゼロ速度時のフィードバックよりもセンサー、配線、および機械的な複雑さを低減することが優先される場合には、センサーレス制御が有力な選択肢となります。
BLDCモーターにおいてローター位置が重要な理由
BLDCコントローラは、ロータ位置に応じてモーター巻線への電流をスイッチングします。もし整流が不適切なタイミングで発生すると、モーターは回転し続けるかもしれませんが、トルク発生の効率は低下します。
ロータ位置情報の精度が低いと、次のような問題が生じる可能性があります:
- 起動トルクの低下
- トルクリップル
- 低速運転時の不安定さ
- 消費電流の増加
- 発熱の増加
- 振動および騒音
- 効率の低下
- 位置決め性能の低下
ただし、必要なフィードバック精度は、用途によって大きく異なります。
数千rpmで連続運転する冷却ファンには、負荷を数分の1度単位で動かすサーボ軸と同じようなロータ位置情報は必要ありません。不要なフィードバック分解能にコストをかけることは、機械の実用的な性能を向上させることなく、コストを増大させるだけです。
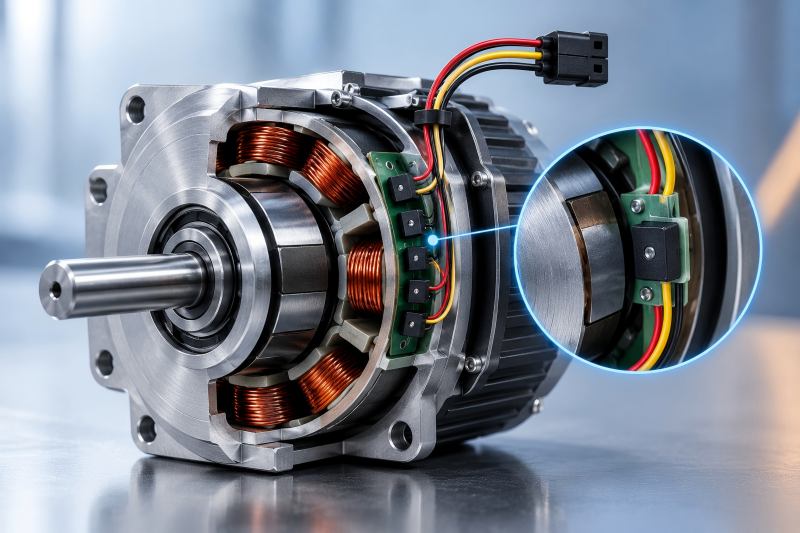
1. ホールセンサー制御
ホールセンサーは、BLDCモーターで使用される最も一般的なロータ位置フィードバック手法の一つです。
三相BLDCモーターでは、通常、ローター検出に3つのホールセンサーが使用されます。ローターの磁石がセンサーの前を通過すると、ホール信号の状態が変化し、ローターの電気的位置に関する情報がコントローラに提供されます。
従来の6ステップ整流では、これだけで十分な場合が多くあります。
ホールセンサーが威力を発揮する場面
ホールセンサーの最大の実用上の利点は、ゼロ速度や極めて低速な状態でも動作する点です。
コントローラは、位置情報を受け取る前にロータがすでに回転している必要がありません。これにより、特に負荷がかかった状態でモーターを始動させる必要がある場合、起動が比較的容易になります。
ホールセンサーは、信頼性の高い性能と手頃なシステムコストのバランスを実現しています。高分解能のエンコーダと比較して安価であり、高度な位置推定アルゴリズムも必要としません。以下のような用途で広く使用されています:
- ポンプ
- ファンおよびブロワー
- 電動工具
- 小型電気自動車
- アクチュエータ
- コンベア
- 家電製品
- 一般産業用駆動装置
これらの用途では、正確な軸の角度を知るよりも、おおよその整流セクターを把握することがより重要になる場合があります。
ホールセンサーの限界
ホールセンサーが提供する位置情報は比較的粗いものです。
一般的な6ステップBLDCシステムでは、ホールセンサーの状態は主に、ローターがどの整流セクターにあるかをコントローラに伝える役割を果たします。サーボフィードバックデバイスに期待されるような、高精度な角度分解能は提供しません。
これは、極めて滑らかな低速回転や正確な位置制御が求められる用途において、顕著になる可能性があります。
また、ホールシステムではモーターに物理的な構成要素が追加されます。センサーは正しく配置・接続され、温度、振動、湿気、汚染、および電気的干渉から保護されなければなりません。
センサーの位置合わせも重要です。ホールセンサーの位置が不適切な場合、モーター自体が機械的に正常であっても、整流タイミングがずれてモーターの性能が低下する可能性があります。
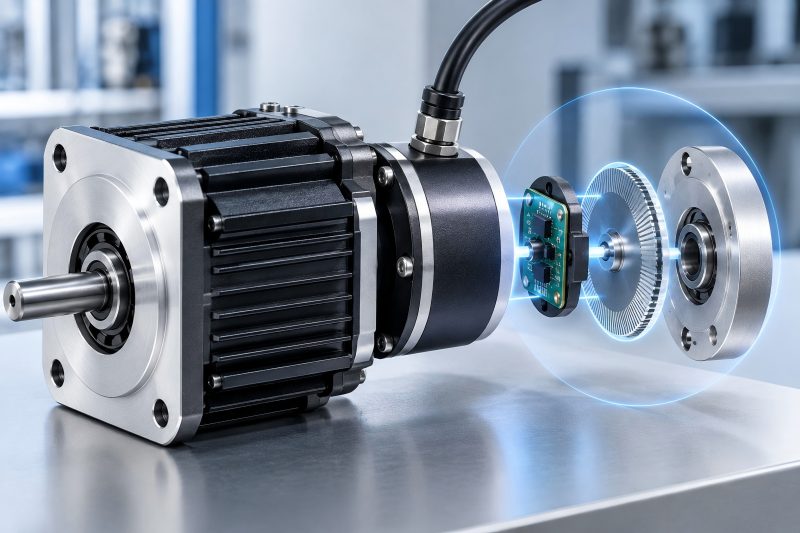
2. エンコーダ制御
エンコーダは、シャフトやロータの動きに関するより詳細な情報を提供します。
設計によっては、エンコーダは位置、速度、方向、場合によっては絶対シャフト角度を提供することができます。一般的な選択肢には、インクリメンタル光学式エンコーダ、磁気式エンコーダ、およびアブソリュートエンコーダがあります。
モーターが単なる回転動力源ではなく、モーションコントロールシステムの一部として使用されるアプリケーションでは、こうした追加情報は極めて有用です。
エンコーダがより優れたモーション制御を実現する理由
ロボットの関節を例に考えてみましょう。
ローターが60度の電気的整流セクター内のどこかにあるという情報だけでは不十分です。コントローラは、関節が正確にどれだけ移動したか、指令位置に到達したかどうか、そして目標位置にどのくらいの速さで接近しているかを把握する必要がある場合があります。
エンコーダがあれば、これが可能になります。
高解像度の位置フィードバックにより、以下が可能になります:
- 精密な速度制御
- 正確な位置決め
- 滑らかな低速動作
- サーボ制御
- 閉ループトルク制御
- 急速な加速・減速
- 優れた外乱補正
そのため、エンコーダはロボット工学、CNC機械、自動化装置、サーボドライブ、精密アクチュエータ、その他のモーション制御システムで広く使用されています。
エンコーダの分解能が高いからといって、必ずしも性能が向上するわけではない
モーターシステムの設計において、エンコーダの分解能が高ければ高いほど機械の性能が向上すると仮定してしまうのは誤りです。
そうではありません。
高分解能のエンコーダが有用となるのは、機械システム、コントローラ、ベアリング、ギアボックス、モーターの構造、および制御ループがその情報を活用できる場合に限られます。
例えば、ギアボックスに著しいバックラッシュがある場合、モーター側のエンコーダの分解能が極めて高くても、出力側の機械的なロストモーションを解消することはできません。
同様に、換気ファンに高価なエンコーダを追加しても、そのアプリケーションではその情報が全く活用されないことがほとんどです。
したがって、フィードバックの分解能は、孤立した仕様として扱うのではなく、システムレベルで選定すべきです。
エンコーダのトレードオフ
主なデメリットは、コストと複雑さです。
エンコーダには、追加の設置スペース、配線、コネクタ、信号処理、校正、およびコントローラの入力が必要になる場合があります。また、位置ずれや汚染が一部のエンコーダ技術に影響を与える可能性があるため、機械的な設置もより重要になります。
過酷な環境下では、フィードバック装置を慎重に選定する必要があります。
ほこり、油、振動などの影響で光学式センシングが困難な場合、磁気式エンコーダが適している場合があります。一方、環境条件が管理されている場所では、光学式エンコーダが優れた分解能を発揮します。
したがって、最適なエンコーダとは、単に分解能が最も高いものというわけではありません。その機械に適合する精度、耐環境性、インターフェース、速度性能、およびコストを兼ね備えたものが最適なエンコーダです。
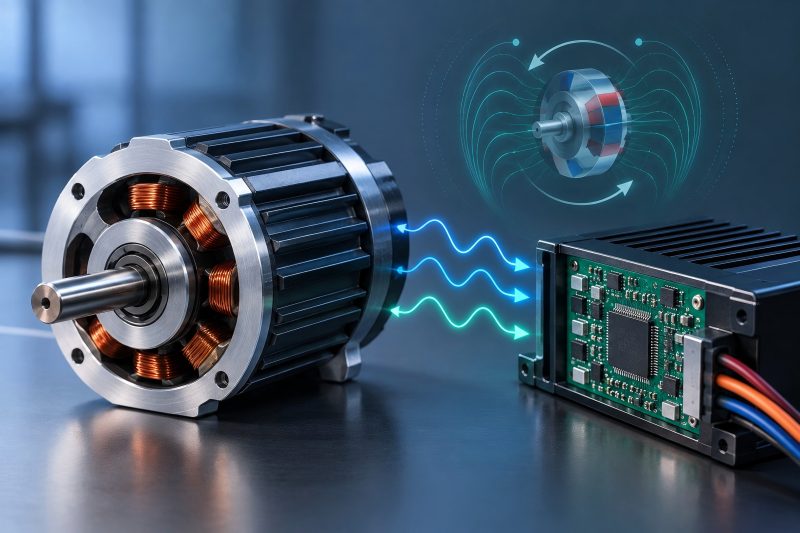
3. センサーレスBLDC制御
センサレス制御では、専用のロータ位置センサーを排除し、モーター内部の電気的挙動からロータ位置を推定します。
一般的な手法の一つは、逆起電力(バックEMF)を検出するものです。その他の制御方法としては、モーター電流、電圧、磁束モデル、オブザーバー、あるいはより高度な推定アルゴリズムを用いてロータ位置を推定するものがあります。
その最大の利点は明らかです。物理的な部品点数が少なく済むことです。
ローターの位置フィードバックのために、モーター内部や外部にホールセンサーやエンコーダが設置される必要がありません。
これにより、以下のコストを削減できます:
- センサーのコスト
- コネクタ
- 配線
- 組立工程
- センサーの故障リスク
- モーターのパッケージングの複雑さ
大量生産の用途では、たとえ少数の部品であっても、それを排除することでシステム全体のコストに大きな影響を与える可能性があります。
センサーレス技術の主な課題:低速時
逆起電力はモーターの回転に依存します。
ローターが静止している場合、従来の検出方法では実質的に有用な逆起電力が得られません。また、非常に低速では信号も弱く、スイッチングノイズやその他の電気的要因から信号を分離することが困難になる場合があります。
これが、従来のセンサーレスBLDC制御における根本的な課題となっています。すなわち、コントローラはモーターを制御するためにロータ位置情報を必要としますが、位置推定に使用される情報の一部は、モーターが回転し始めてからでないと有用にならないのです。
そのため、起動時には多くの場合、異なる戦略が必要となります。
コントローラはまずロータの位置を合わせ、開ループの整流シーケンスを適用してモーターを実用速度まで加速させ、その後、閉ループのセンサレス動作に移行することがあります。
これは多くの用途で非常にうまく機能します。しかし、モーターが静止状態から即座に厳密に制御されたトルクを発生させなければならない場合には、この方法はあまり適していません。
センサーレス制御が適している場合
センサーレス制御は、モーターが通常、最低回転数以上で動作し、正確なゼロ速度位置決めが不要な場合に特に適しています。
代表的な例としては、以下が挙げられます:
- 冷却ファン
- 送風機
- コンプレッサー
- 遠心ポンプ
- 高速スピンドル
- 特定の家電製品
- 一部の電動工具
ファンが良い例です。
ローターが加速し始めれば、電気的な位置推定は確実に機能します。また、物理的なセンサーを排除することで、モーターの組み立てが簡素化されます。一般的に、ファンが停止している際の正確な軸位置については、アプリケーション側では特に気にする必要はありません。
ロボットの関節の場合は、状況が大きく異なります。
関節は、速度ゼロの状態で既知の位置を維持したり、制御されたトルクでゆっくりと移動したり、即座に逆回転したり、正確な角度情報を維持したりする必要がある場合があります。このような場合、エンコーダによるフィードバックの方が通常ははるかに適しています。
ホールセンサー vs エンコーダ vs センサーレス制御
| 要因 | ホールセンサー | エンコーダ | センサレス |
| ロータからのフィードバック | ダイレクト | ダイレクト | 推定 |
| ゼロ速度位置検出 | 良好 | 「良好」 | 従来の方法では限定的 |
| 低速制御 | 良好 | 極めて良好 | より困難 |
| 位置分解能 | 低い | 高い~非常に高い | 推定方法による |
| 位置制御 | 限定的 | 極めて良好 | 概して限定的 |
| 負荷がかかった状態での起動 | 良好 | 非常に良好 | 用途による |
| ハードウェアコスト | 低~中 | 中~高 | 低 |
| 配線の複雑さ | 中程度 | 高 | 低 |
| 制御アルゴリズムの複雑さ | 低~中 | 中 | 中~高 |
| センサー故障のリスク | あり | 存在する | 解消済み |
| 高速連続回転 | 良好 | 良好 | 適合性抜群 |
| サーボ用途 | 限定的 | 非常に良い | 通常は第一候補ではない |
この表が示す重要な点は、センサーを取り外しても、ローターの位置情報の必要性がなくなるわけではないということです。変わるのは、その情報がどこから得られるかという点です。
ホールセンサーやエンコーダを使用する場合、位置は物理的に測定されます。一方、センサーレス制御では、コントローラが電気信号とモーターの挙動モデルから位置を再構築する必要があります。
したがって、センサーレス方式ではハードウェアはより単純になる一方で、ソフトウェアはより高度なものとなります。
起動時の挙動が選択を左右することが多い
これらの技術を比較する際、起動時の挙動には通常よりも多くの注意を払う必要があります。
例えば、通常はごくわずかな負荷で起動するポンプを駆動するモーターを想定してみましょう。この場合、短時間のオープンループ起動期間であれば、全く問題ありません。センサーレス制御は実用的な解決策となり得ます。
次に、負荷のかかったコンベヤを駆動するモーターについて考えてみましょう。
コントローラは、実質的な動きが始まる前に、信頼性の高い回転子位置情報を必要とする場合があります。ホールセンサーによるフィードバックは、コントローラに即座に整流情報を提供し、負荷がかかった状態での起動をより予測可能にします。
精密位置決め軸の場合、要件はさらに厳しくなります。コントローラには、整流情報だけでなく、正確な機械的位置情報も必要となる場合があります。この場合、エンコーダが当然の選択肢となります。
これにより、次のような有用な選定手順が得られます:
モーターは静止状態から制御トルクを必要としますか?
必要ない場合は、センサーレス制御を真剣に検討する価値があります。
必要な場合は、基本的な整流情報で十分かどうかを判断します。
十分であれば、ホールセンサーで十分かもしれません。
正確な軸位置および動作フィードバックも必要な場合は、通常、エンコーダの方が優れた解決策となります。
駆動システム全体を考慮する
フィードバック方式は、モーターの仕様だけで選定してはなりません。
コントローラも同様に重要です。
高分解能のエンコーダを搭載したモーターであっても、駆動電子回路、電流検出、制御ループの帯域幅、チューニング、および機械的伝達が不適切に設計されている場合、自動的に優れたサーボ性能を発揮するわけではありません。
同様に、センサーレス制御は、コントローラの推定手法やモーターの電気的特性に大きく依存します。
抵抗、インダクタンス、逆起電力特性、極数、動作速度範囲、負荷挙動などのモーターパラメータは、センサーレスアルゴリズムがローター位置をどれだけ容易に推定できるかに影響を与えます。
したがって、モーターとコントローラは一つの駆動システムとして扱う必要があります。
信頼性はセンサーの数だけでは測れない
センサーレスシステムはセンサーの数が少ないため、常に信頼性が高いと言いたくなるものです。
確かに、そうである場合もあります。
ホール素子、エンコーダアセンブリ、コネクタ、およびフィードバック配線を排除することで、ハードウェアの潜在的な故障箇所をいくつか取り除くことができます。これは、振動、熱、湿気、あるいはメンテナンスが困難な環境にさらされるモーターにおいて、特に有益です。
しかし、信頼性とは、動作範囲全体にわたって予測可能な動作が得られることも意味します。
特定の負荷条件下で再始動に苦労するセンサーレスモーターは、単に構成部品が少ないという理由だけで、より信頼性が高いとは言えません。
正しい比較には、以下の要素を含める必要があります:
ハードウェアの信頼性 + 起動の信頼性 + 制御の安定性 + 環境条件 + メンテナンス要件。
適切なフィードバック方式の選択
最も実用的な選定基準は単純明快です。
モーターに信頼性の高い起動と低速時の整流が必要だが、シャフトの位置決め精度が不要な場合は、ホールセンサーを選択してください。ホールセンサーは、コスト、簡便性、実用的な性能のバランスに優れています。
正確な速度、位置、およびモーション制御が必要な場合は、エンコーダを使用してください。 精度が機械の性能に直接影響する場合、追加コストは正当化されます。
モーターの稼働時間の大部分が中速または高速で占められ、正確なゼロ速度位置が不要であり、ハードウェア、配線、サイズ、または製造コストの削減が実質的なメリットとなる場合は、センサーレス制御を選択してください。
多くの製品において、この選択は次のように要約できます:
ホールセンサー = 実用的な整流フィードバック
エンコーダ = 高精度なモーションフィードバック
センサーレス = 電子的に位置を推定する簡素化されたハードウェア
