
5V BLDCアプリケーションでは、過渡現象や設計上の余裕分を差し引いた後、最悪ケースの電源電圧と必要なコントローラ入力電圧との間に残る電圧降下のみ許容されます。5Vという表記には、普遍的な許容範囲のパーセンテージは含まれていません。
OEMのエンジニアは、DCバス電流を用いて配線およびコネクタの往復損失を計算し、その後、コントローラの端子における起動時の電圧低下および低電圧回復を測定する必要があります。
5V BLDCシステムは、実際にはどの程度の配線電圧降下を許容できるのか?
有用な答えは、定格電圧に対するパーセンテージではなく、「電圧バジェット」です。最も厳しい動作条件下でコントローラに到達する電圧を特定し、残りのマージンを割り当ててください。
利用可能な最低電源電圧から始める
「5V」と表示された電源でも、製造公差、電圧調整誤差、負荷、温度を考慮すると、5V未満の出力となる場合があります。その保証最低電圧は、実際の電源設計に基づいて決定されなければなりません。
その電圧が適用される箇所を定義します。 電源端子で規定された最小値は、コネクタ、ヒューズ、または配線経路を経た後の測定値とは異なります。そうしないと、損失が予算から漏れてしまう可能性があります。
バッテリー駆動の機器には、許容放電範囲全体にわたって最低電源電圧が必要です。安定化電源の場合は、該当する入力、温度、および負荷条件下での最低出力を確認してください。
必要なコントローラ入力を確立する
コントローラは、動作状態を維持し、要求されるモーター性能を発揮するために、十分なDCバス電圧を受け取る必要があります。コントローラは動作状態を維持していても、必要な軸性能を発揮できない場合があるため、動作電圧要件はシャットダウン閾値とは別にテストしてください。
コントローラの対応入力範囲、低電圧しきい値、および指定された速度と負荷に必要な電圧を確認してください。検証済みの要件の中で最も厳しいものが、計算に使用する最小値となります。
5Vカテゴリに分類されているモーターであっても、すべての互換性のあるコントローラが5Vの入力を受け入れるとは限りません。特に、12~48Vで指定されたコントローラが5Vで動作すると想定することはできません。
過渡電圧および設計余裕の差し引き
電源の最小値が定常状態を表す場合、単純な一次計算による予算は次のようになります:
Vdrop,max = Vsource,min − Vrequired,min − Vtransient − Vreserve
各項はすべてボルト(V)単位の電圧です。過渡許容値は、規定された電源の最小値から除外された電圧低下をカバーし、設計余裕は定義された不確実性や変動をカバーします。
電源のサグを二重に差し引かないでください。測定された電源電圧の最小値に、関連する起動時の電圧低下がすでに含まれている場合、別途設定する過渡許容値からは、その同じ事象を除外する必要があります。
仮定値を用いた計算例:コントローラに4.40Vの動作要件を与え、過渡現象用に0.12V、設計余裕として0.08Vを割り当てます。電源が、指定された測定点で4.75Vを保証するとします。
残りのハーネス許容範囲は、4.75 − 4.40 − 0.12 − 0.08 = 0.15V となります。これらの仮定値は手法を示すものであり、実際の限界値については、選択された電源およびコントローラの仕様が必要です。
公称5Vからの5%の電圧降下は0.25Vに相当し、この例示的な許容値0.15Vを超過します。システムによって許容値は異なるため、5%は普遍的な限界値ではありません。
引き算の結果がゼロまたは負の数になった場合、ハーネスの抵抗を低減するだけでは正の電圧許容範囲を確保することはできません。電源、コントローラの要件、またはシステムの動作条件を見直してください。
配線抵抗とコネクタ損失は、5V BLDCモーターにどのような影響を与えるか?
許容電圧降下が判明したら、電力経路でどれだけの電力が消費されるかを計算します。関連する経路は、電源からコントローラへ、そして戻ってくるまでの間で、すべての直列接続を経由します。
電源とリターン全体の抵抗を計算する
出力導体とリターン導体の両方がバス電流を流します。「長さ1メートル」と記載されたケーブルには、そのループ内に約2メートル分の通電用導線が含まれている場合があります。
単純な2導体の電源ハーネスの場合、Rwire,total = Rpositive + Rreturnとなります。各導体の抵抗は、材料の抵抗率、実際の長さ、断面積、および温度に依存します。
室温でのカタログ値のみに頼るのではなく、該当する動作温度における導線抵抗を使用してください。 銅の抵抗は温度の上昇とともに増加するため、温状態でのハーネス試験が特に有用となります。
帰線(リターン)が共有アースネットワークを経由する場合は、実際の帰路をモデル化してください。共有導体では、2線式の概略図では隠れてしまう、負荷に依存する電圧変動が生じる可能性があります。
接点、圧着部、および中間接続を考慮する
コネクタは追加の直列抵抗を生じさせます。定義されたソースとコントローラの測定点間の、嵌合インターフェースの両側、端子の圧着部、スプライス、およびその他の接続をすべて含めてください。
利用可能なマージンが数分の1ボルト単位で測定される場合、一見些細に見える接触抵抗も重要になります。圧着不良や接点の劣化も、発熱や電圧損失を増加させる可能性があります。
診断の際は、導体抵抗と接触抵抗を区別してください。ケーブルをより太い線に交換しても、高抵抗の端子は修復されませんし、コネクタを交換しても、過度に長いハーネスが短くなることはありません。
モーターの相電流ではなく、DCバス電流を使用する
DC電源ハーネスの場合、抵抗値の基本的な推定式は Vdrop = Ibus × (Rpositive + Rreturn + Rcontacts) となります。電流はアンペア(A)、抵抗はオーム(Ω)、電圧降下はボルト(V)で表されます。
コントローラのDC入力電流は、モーターの相電流と置き換えることはできません。PWMスイッチングやモーター制御により、電源電流とは大幅に異なる相電流が発生する可能性があります。
該当する動作点におけるバス電流の値を確認してください。コントローラとモーターの間に相リード線が存在する場合は、適切な相電流情報を用いて、それらについて個別の損失および熱解析を行う必要があります。
抵抗チェックの例:バス電流を2.0Aと仮定した場合、0.15Vの許容値では、その動作点における直列抵抗の合計は最大0.075Ωまで許容されます。
評価条件下で、導体が0.045Ω、接点が0.020Ωを占めると仮定します。 合計0.065Ωとなると0.130Vの電圧降下が生じ、この例示的な許容値に対して残りはわずか0.020Vとなります。
これらの数値は計算上の例であり、推奨されるハーネス仕様ではありません。設計承認のために算出された余裕値を使用する前に、電流プロファイル、接点のばらつき、およびワイヤ温度を検証してください。
| パラメータ | 算出に必要な入力値 | 重要性の理由 |
| 電源の最小値 | 定義された電源端子における電圧、V | 利用可能な電圧バジェットの起点となる |
| コントローラの最小値 | 検証済みの動作DC入力電圧(V) | 必要な宛先電圧を設定します |
| ワイヤループ | 供給およびリターン抵抗、Ω | 両方の導体損失を捕捉 |
| 接続 | 直列接触抵抗の合計、Ω | 端子、接合部、および接続インターフェースを捕捉 |
| バス電流 | 評価対象の各動作点における電流、A | 抵抗を電圧降下に換算 |
| 余裕 | 重複しない過渡および設計マージン、V | 残りの動作ヘッドルームを保護する |
起動時の過渡現象とUVLOは、電圧降下限界にどのような影響を与えるか?
定常負荷の計算に合格したハーネスであっても、起動時に故障する可能性があります。コントローラの要求、電源の応答、およびハーネスのインピーダンスが相互に作用すると、電圧は急速に変化します。
起動時のDCバス需要を確認する
起動時の電流は、制御戦略、加速、機械的慣性、負荷、および電流制限によって異なります。測定またはモデル化された電源側の起動需要を、モーターの相電流制限値で代用しないでください。
最初の通電時だけでなく、それ以降の状況も評価してください。 負荷に対する加速、急激な指令、および中断後の再始動は、異なるバス電流パターンや異なる最小入力電圧を引き起こす可能性があります。
前述の例示用ハーネスにおいて、0.065Ωの抵抗を流れる仮想的な3.0Aのバス電流は、0.195Vの抵抗降下を生じます。 これは、他の動的影響が生じる前の、この例における0.15Vの許容値を超えています。
この比較は、評価が必要な条件を示しているものであり、特定のモーターの起動挙動を予測するものではありません。実際の電流波形はミリ秒単位で変動する可能性があり、電源電圧も同時に変動する可能性があります。
抵抗降下と動的電圧低下を区別する
配線抵抗は電流にほぼ比例した損失をもたらす一方、ハーネスのインダクタンスや電源の安定化特性は急激な過渡現象に影響を与える可能性があります。バルク容量は、局所的なDCバスを一時的に支えることがあります。
短いパルスは、持続的な低電圧とは異なる結果をもたらす可能性があります。 イベントを単一の最小値に還元するのではなく、電圧の振幅と持続時間を併せて把握してください。
ブラウンアウトを完全に評価するには、電源端子とコントローラ端子の記録を整合させておく必要があります。両者の差はハーネスの挙動を示し、絶対値はコントローラが十分な電圧を受け取ったかどうかを示します。
UVLOのトリップおよび回復挙動の検証
低電圧ロックアウト(UVLO)は、実装の詳細によって異なりますが、通常、トリップ条件は電圧低下時、リカバリ条件はそれより高い電圧上昇時となります。実際のコントローラのドキュメントと設定を使用してください。
電圧低下後、電圧がトリップ閾値を超えて上昇しても、コントローラが再起動しない場合があります。回復には、より高い閾値、イネーブルシーケンス、またはその他のデバイス固有の条件が必要となる場合があります。
この区別は、モーターが繰り返し起動し、バス電圧が低下し、停止し、再び起動する場合に重要になります。根本的な問題には、配線損失と電源インピーダンスの両方が関与している可能性があります。
トリップ、再始動、および故障解除テストを定義する際は、BLDCモーターの電圧低下からの回復に関する詳細な考慮事項を確認してください。また、普遍的なシーケンスを前提とするのではなく、選択したコントローラでの動作を検証してください。
OEMエンジニアは配線の電圧降下をどのように測定・検証すべきか?
個々のケーブル部品だけでなく、アセンブリ全体を測定してください。量産仕様の配線では、理想化された回路図には表れない接続損失、リターンパスの挙動、および過渡現象を明らかにすることができます。
電力経路の両端を測定する
同一の動作イベント中に、電源出力端子とコントローラのDC入力端子での電圧を記録してください。これらの同時測定値の差から、対象となる配電経路全体の電圧降下を推定できます。
結果を解釈する前に、測定範囲を明確に定義してください。例えば、ヒューズの直前で電源の測定値を取得したにもかかわらず、計算でヒューズの抵抗を除外した場合、比較結果に一貫性がなくなります。
必要に応じて、適切な差動測定または独立した基準を持つ測定機器を使用してください。電源システム内の別々のポイントを意図せず短絡させてしまうような、オシロスコープの接地配置は避けてください。
ハーネス抵抗が極めて低い場合は、4線式ケルビン測定を行うことでリード抵抗による誤差を低減できます。測定方法および測定機器の要件に従って、アセンブリの電源を切り、絶縁してください。
接触抵抗は、端子の嵌合方法や負荷状態によって異なる場合があります。接続の再現性が受入要件に含まれる場合は、代表的なアセンブリサイクルを繰り返した後、測定を再実施してください。
起動時およびピーク負荷時の波形を記録する
ハンドヘルドメーターは定常状態の測定には有用ですが、短時間の電圧低下を見逃す可能性があります。適切なプローブを備えたオシロスコープを使用して、コントローラの電圧とDCバス電流を同時に記録してください。
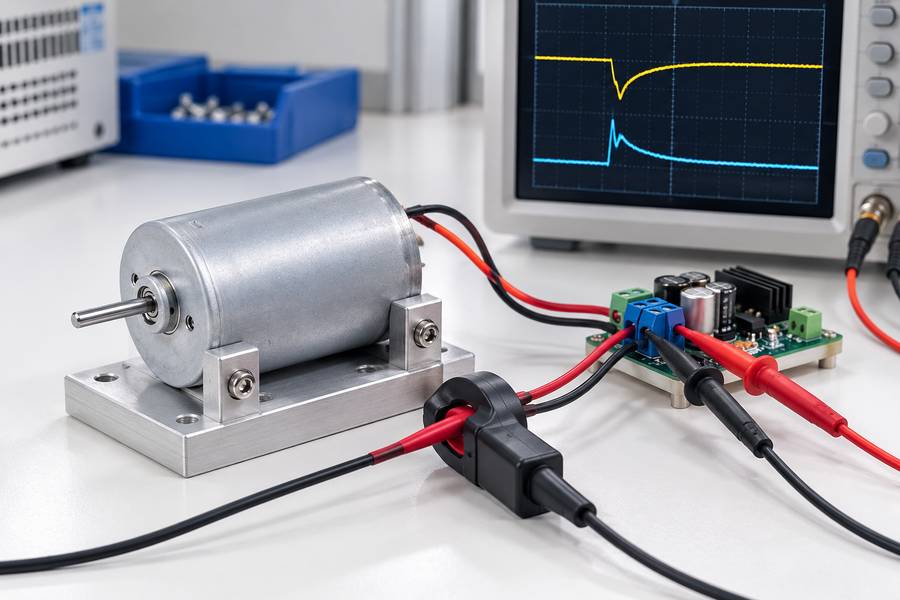
ハーネスの試験構成例。選択したアセンブリについては、モーターおよびコントローラの定格を確認する必要があります。
起動時、または予想される最低電圧イベントをトリガーとして設定します。コントローラがシャットダウンするか、回復するか、あるいは状態間で発振するかを示すために、イベント前および回復後の時間を十分に含めるようにしてください。
スイッチングエッジにより、コントローラに供給される持続的な入力電圧とは無関係な、狭いスパイクが発生する場合があります。波形の極端な値を選択するのではなく、文書化された測定帯域幅および解釈基準を適用してください。
記録内容は、モーターの負荷、速度指令、およびコントローラの状態と照合してください。そうしないと、低電圧のトレースからは、必要な動作条件が達成されたかどうかについてほとんど手がかりが得られません。
実用上最も不利な組み合わせをテストする
少なくとも、予想される最低電源電圧、関連するピーク電流、および上昇したハーネス温度を評価してください。現実的なケーブル長、コネクタ構成、および共有リターン負荷を含めてください。
量産仕様の部品と代表的な組立方法を使用してください。丁寧に半田付けされたベンチ用ハーネスは、最終的な圧着式または着脱式コネクタシステムよりも抵抗値が低くなる場合があります。
電圧マージンだけでなく、正常な起動および必要なモーター性能も検証してください。UVLOしきい値を上回っていることだけでは、速度およびトルクの目標値が満たされていることを証明するものではありません。
文書化されたシステム予算から受入限界値を選択してください。一律のパーセンテージでは、定常状態の損失および許容される過渡挙動に関する要件を置き換えることはできません。
| 試験条件 | 測定 | 判定根拠 |
| 連続定格動作点 | 電源電圧、コントローラ電圧、バス電流 | 定常状態の余裕度および発熱量 |
| 定義された負荷下での起動 | 電圧および電流の波形、コントローラの状態 | ディップの深刻度および正常な有効化 |
| 関連する最大動的負荷 | 最小バス電圧および事象の持続時間 | 動作中の過渡マージン |
| ハーネスおよびコネクタの温度上昇 | 所定の電流および温度におけるループ電圧降下 | 温度依存性の損失 |
| 許容最小電源 | 両端点電圧および供給性能 | 最悪条件での電気的動作 |
| UVLO回復試験 | トリップ、回復、および再起動シーケンス | リセットの繰り返しを伴わない安定した回復 |
5V BLDCアプリケーションにおいて、配線電圧降下をどのように低減できるか?
実際に試験で確認された損失メカニズムに基づいて対策を講じる。最適な選択肢としては、導体の太さの増大、接点の改良、配線距離の短縮、あるいは電源アーキテクチャの変更などが考えられる。
導体サイズの調整と配線経路の最適化
導体の断面積を増加させると、特定の材料および長さにおいて抵抗が低減されます。供給経路と戻り経路の両方を短縮することで、ワイヤの種類を変更することなく同様の効果を得ることができます。
ハーネスの試験配置例。選択したアセンブリについては、モーターおよびコントローラの定格を確認する必要があります。
導体を太くする前に、配線上の制約を確認してください。屈曲寿命、曲げ半径、コネクタの端子接続の互換性、可動ジョイント、および組立スペースなどの要因により、本来は魅力的な電気的選択肢であっても制約を受ける場合があります。
想定される動作温度での抵抗を再計算し、組み立て済みのハーネスで確認してください。目的は、単に実現可能な最大の線径ではなく、検証済みの電圧マージンを確保することです。
高抵抗接続への対応
負荷がかかった状態での各コネクタ間の電圧測定により、不釣り合いな損失が明らかになる場合があります。これは、問題を特定せずにハーネス全体を交換するよりも、多くの場合、より効果的な対策を導くことができます。
電流、環境、および組立プロセスに適したコンタクトと端子を選択してください。生産検査を通じて、圧着工具、端子の保持力、および嵌合の完全性を管理してください。
インターフェースの数を減らすことで直列損失の発生機会を減らすことができますが、取り外し可能性や保守要件により、インターフェースの維持が正当化される場合もあります。最終構成に対する抵抗の許容基準を設定してください。
供給能力と局所的なエネルギー貯蔵の見直し
電源端子で供給電圧が低下する場合、ハーネスを交換しても根本的な問題は解決しない可能性があります。電源の安定化性能、ピーク電流容量、および上流側のインピーダンスを調査してください。
局所的なコンデンサは、サイズ、ESR、配置、および再充電特性に依存しますが、一時的な電流需要の一部を補うことができます。 しかし、容量不足のケーブルによる連続的な Ibus × R の損失を解消することはできません。
コントローラを電源の近くに移動させると、DC配線は短くなるかもしれませんが、モーターの相リード線が長くなる可能性があります。部品を移動させる前に、電気的および機械的な配置全体を評価してください。
OEMは、5V BLDC配線設計を確定する前に何を指定すべきか?
OEMの仕様書には、電源経路全体と、その両端で求められる動作特性を明記する必要があります。公称電源電圧の記載だけでは、設計承認には不十分です。
電気的動作要件を明確に定める
定義されたポイントにおける最低供給電圧、コントローラの入力範囲、UVLOのトリップおよび回復動作、ならびに連続および動的な動作条件におけるバス電流プロファイルを文書化する必要があります。
最小使用可能バス電圧を決定するために用いる負荷、速度、トルク、および加速度の要件を明記してください。モーターの性能要件がUVLOよりも厳しい場合は、そのより厳しい限界値を使用してください。
定常状態と過渡状態について、それぞれ個別の許容基準を割り当て、必要に応じて測定期間と帯域幅を指定してください。予備電圧がすでにどの電圧変動をカバーしているかを正確に記録してください。
ハーネスおよび試験範囲の指定
供給線および帰線導体の長さ、材質、断面積、コネクタの種類、終端処理方法、および予想される動作温度を特定してください。他の負荷によって電流が変化する共有帰線経路も含まれます。
電源およびコントローラの測定端子、計測器の設定、および代表的な組立条件を定義してください。これらの詳細により、計算の再現性が確保され、サプライヤーの測定結果の比較が可能になります。
測定された最悪ケースの波形を、抵抗および電圧の結果を表形式でまとめたものと併せて保存してください。動作状況が不明な合格/不合格の判定だけでは、後の配線やコントローラの変更に対応できません。
モーター、コントローラ、および引き渡しパッケージの調整
Gian Transmissionでは、カスタムブラシレスDCモーターのオプションを掲載しており、電気的パラメータおよび機械的統合についてはモデルごとに検証されています。掲載されている5Vカテゴリは、すべての構成について保証されるものではありません。
同様に、スロットレス設計のオプションも、モデル確認なしに特定のモーターに割り当てるべきではありません。 いずれの設計カテゴリも、コントローラの入力範囲やハーネスの電圧降下許容値を規定するものではありません。
アプリケーション固有の検討を行う際は、カテゴリラベルに頼るのではなく、実際に選定されたモーターとコントローラを伝えてください。Gian Transmissionの連絡先ページから、関連する要件を共有することができます。
- 電気的制限:最小電源電圧、検証済みのコントローラ要件、UVLOの動作、および個別に定義された余裕。
- 負荷プロファイル:起動、連続、加速、およびピーク負荷条件と、それに対応する測定値または根拠のあるDCバス電流。
- ハーネスの定義:供給線および戻り線の長さ、導体サイズ、接続、温度、および抵抗制限。
- 検証証拠:計算結果、エンドポイント電圧測定値、同期起動波形、および量産向けアセンブリからの受入検査結果。
配線設計は、テスト済みのハードウェアリビジョン、最悪ケースの電圧バジェット、測定範囲、コントローラ設定、および合意された受入基準を特定する、トレーサビリティのある引き渡しパッケージを添付してのみリリースすること。
