
قد يكون محرك BLDC مصممًا ميكانيكيًا بشكل جيد، ومع ذلك يكون أداؤه ضعيفًا إذا لم تعرف وحدة التحكم موضع الدوار بدقة كافية.
يستخدم محرك BLDC التبديل الإلكتروني لعملية التبديل بدلاً من الفرش الميكانيكية. يجب أن تحدد وحدة التحكم متى يتم تزويد كل طور بالطاقة وفقًا لموضع الدوار. وتؤثر الطريقة التي يتم بها تحديد هذا الموضع تأثيرًا مباشرًا على سلوك التشغيل، وعزم الدوران عند السرعات المنخفضة، واستقرار السرعة، ودقة تحديد الموضع، وتكلفة النظام، ومدى تعقيد التحكم.
هناك ثلاث طرق سائدة في أنظمة محركات BLDC العملية:
- التغذية الراجعة من مستشعر هول
- التغذية الراجعة من جهاز التشفير
- التحكم بدون مستشعرات
لا يوجد نهج واحد هو الأفضل بشكل عام. غالبًا ما تكون مستشعرات هول كافية لتبديل التيار بشكل موثوق، بينما تكون أجهزة التشفير أفضل عندما تكون دقة معلومات الحركة أمرًا مهمًا، ويصبح التحكم بدون مستشعرات خيارًا جذابًا عندما يكون تقليل عدد المستشعرات والأسلاك والتعقيد الميكانيكي أكثر أهمية من التغذية الراجعة عند السرعة الصفرية.
لماذا يُعد موقع الدوار أمرًا بالغ الأهمية لمحركات BLDC
تقوم وحدة التحكم في محركات BLDC بتحويل التيار عبر لفات المحرك وفقًا لموضع الدوار. إذا حدث التبديل في اللحظة الخاطئة، فقد يستمر المحرك في الدوران، لكن إنتاج عزم الدوران يصبح أقل كفاءة.
قد تؤدي المعلومات غير الدقيقة عن موضع الدوار إلى:
- ضعف عزم الدوران عند بدء التشغيل
- تذبذب عزم الدوران
- تشغيل غير مستقر عند السرعات المنخفضة
- استهلاك أعلى للتيار
- حرارة إضافية
- الاهتزاز والضوضاء الصوتية
- انخفاض الكفاءة
- أداء ضعيف في تحديد المواقع
ومع ذلك، فإن دقة التغذية الراجعة المطلوبة تعتمد بشكل كبير على التطبيق.
فمروحة التبريد التي تعمل بشكل مستمر بسرعة عدة آلاف من الدورات في الدقيقة لا تحتاج إلى نفس معلومات موضع الدوار التي يحتاجها محور مؤازر يحرك حمولة بمقدار جزء من الدرجة. إن دفع تكلفة دقة التغذية الراجعة غير الضرورية يزيد من التكلفة دون تحسين الأداء الفعلي للآلة.
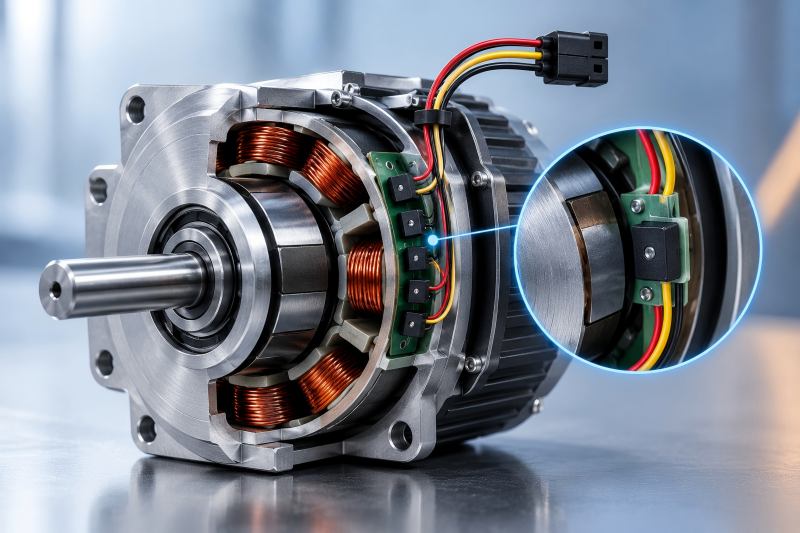
1. التحكم باستخدام مستشعر هول
تعد مستشعرات هول إحدى أكثر طرق التغذية الراجعة لموضع الدوار شيوعًا في محركات BLDC.
عادةً ما يستخدم محرك BLDC ثلاثي الأطوار ثلاثة مستشعرات هول لاكتشاف الدوار. وعندما تمر مغناطيسات الدوار أمامها، تتغير حالة إشارات هول وتزود وحدة التحكم بمعلومات حول الموضع الكهربائي للدوار.
بالنسبة للتبديل التقليدي ذي الست خطوات، غالبًا ما يكون هذا كافيًا.
المجالات التي تعمل فيها مستشعرات هول بشكل جيد
تتمثل أكبر ميزة عملية لمستشعرات هول في أنها تعمل عند السرعة الصفرية والسرعات المنخفضة جدًّا.
لا تحتاج وحدة التحكم إلى أن يكون الدوار قد بدأ الدوران بالفعل قبل تلقي معلومات الموضع. وهذا يجعل عملية بدء التشغيل بسيطة نسبيًّا، خاصةً عندما يتعين على المحرك أن يبدأ تحت الحمل.
توازن مستشعرات هول بين الأداء الموثوق وتكاليف النظام المعقولة. فهي غير مكلفة مقارنةً بأجهزة التشفير عالية الدقة ولا تتطلب خوارزميات معقدة لتقدير الموضع. وتُستخدم على نطاق واسع في تطبيقات تشمل:
- المضخات
- المراوح والمنافيخ
- الأدوات الكهربائية
- المركبات الكهربائية الصغيرة
- المحركات
- الناقلات
- الأجهزة المنزلية
- محركات صناعية عامة
بالنسبة لهذه التطبيقات، قد تكون معرفة قطاع التبديل التقريبي أكثر أهمية من معرفة الزاوية الدقيقة للمحور.
محدودية مستشعرات هول
توفر مستشعرات هول معلومات موضعية غير دقيقة نسبيًا.
في نظام BLDC النموذجي المكون من ست خطوات، تُخبر حالات هول وحدة التحكم بشكل أساسي بقطاع التبديل الذي يشغله الدوار. وهي لا توفر الدقة الزاوية العالية المتوقعة من جهاز التغذية الراجعة المؤازر.
قد يصبح هذا ملحوظًا عندما يتطلب التطبيق دورانًا سلسًا للغاية عند السرعات المنخفضة أو تحكمًا دقيقًا في الموضع.
كما أن أنظمة هول تضيف مكونات مادية إلى المحرك. يجب وضع المستشعرات وتوصيلها بشكل صحيح وحمايتها من درجات الحرارة والاهتزازات والرطوبة والتلوث والتداخل الكهربائي.
كما أن محاذاة المستشعرات مهمة أيضًا. فقد يؤدي وضع مستشعر هول في مكان غير مناسب إلى تغيير توقيت التبديل وتقليل أداء المحرك حتى لو كان المحرك نفسه سليمًا من الناحية الميكانيكية.
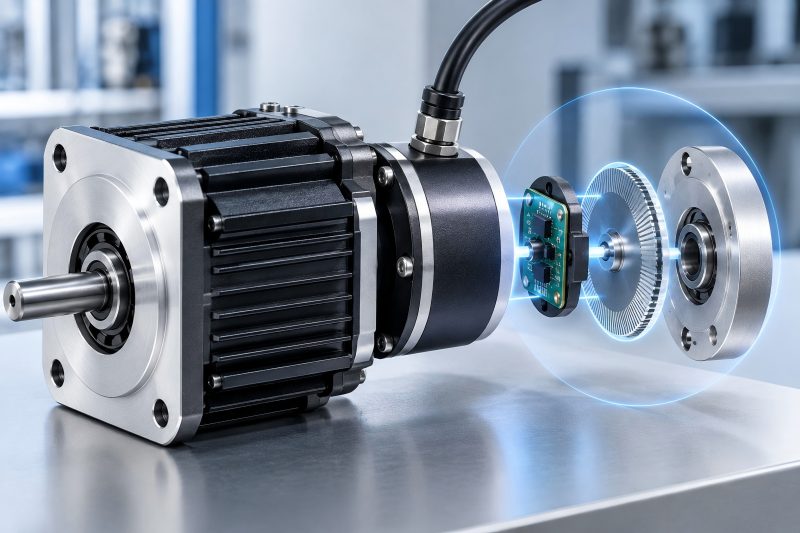
2. التحكم بواسطة جهاز التشفير
يوفر جهاز التشفير معلومات أكثر تفصيلاً بكثير حول حركة العمود أو الدوار.
اعتمادًا على التصميم، يمكن لجهاز التشفير توفير معلومات عن الموضع والسرعة والاتجاه، وأحيانًا الزاوية المطلقة للعمود. تشمل الخيارات الشائعة أجهزة التشفير البصرية التزايدية، وأجهزة التشفير المغناطيسية، وأجهزة التشفير المطلقة.
بالنسبة للتطبيقات التي يكون فيها المحرك جزءًا من نظام التحكم في الحركة وليس مجرد مصدر طاقة دوار، يمكن أن تكون هذه المعلومات الإضافية ذات قيمة كبيرة.
لماذا توفر أجهزة التشفير تحكمًا أفضل في الحركة
لنأخذ مفصلًا آليًّا كمثال.
لا يكفي معرفة أن الدوار يقع في مكان ما داخل قطاع تبديل كهربائي بزاوية 60 درجة. فقد تحتاج وحدة التحكم إلى معرفة المسافة التي قطعها المفصل بالضبط، وما إذا كان قد وصل إلى الموضع المطلوب، ومدى سرعة اقترابه من الهدف.
جهاز التشفير يجعل ذلك ممكنًا.
يمكن أن تدعم معلومات الموضع عالية الدقة ما يلي:
- التحكم الدقيق في السرعة
- التحديد الدقيق للموضع
- حركة سلسة عند السرعات المنخفضة
- التحكم المؤازر
- التحكم في عزم الدوران في الحلقة المغلقة
- تسارع وتباطؤ سريعان
- تصحيح أفضل للاضطرابات
ولهذا السبب، تُستخدم أجهزة التشفير بشكل شائع في مجال الروبوتات، وآلات التصنيع باستخدام الحاسب الآلي (CNC)، ومعدات الأتمتة، ومحركات السيرفو، والمشغلات الدقيقة، وأنظمة التحكم في الحركة الأخرى.
دقة جهاز التشفير ليست أفضل تلقائيًا
أحد الأخطاء الشائعة في تصميم أنظمة المحركات هو الافتراض بأن دقة التشفير الأعلى تؤدي دائمًا إلى إنتاج آلة أفضل.
هذا ليس صحيحًا.
لا يصبح جهاز التشفير عالي الدقة مفيدًا إلا عندما يتمكن النظام الميكانيكي، ووحدة التحكم، والمحامل، وعلبة التروس، وبنية المحرك، وحلقة التحكم من الاستفادة من تلك المعلومات.
فإذا كان صندوق التروس يعاني من تباطؤ كبير، على سبيل المثال، فإن دقة التشفير الفائقة من جانب المحرك لا يمكنها القضاء على الحركة الميكانيكية المفقودة عند المخرج.
وبالمثل، فإن إضافة مشفر باهظ الثمن إلى مروحة تهوية عادةً ما يوفر معلومات لا يستخدمها التطبيق أبدًا.
لذلك، يجب اختيار دقة التغذية الراجعة على مستوى النظام بدلاً من التعامل معها كمواصفة منفصلة.
مزايا وعيوب جهاز التشفير
تتمثل العيوب الرئيسية في التكلفة والتعقيد.
قد يتطلب جهاز التشفير مساحة تركيب إضافية، وأسلاكًا، وموصلات، ومعالجة للإشارات، ومعايرة، ومدخلات لوحدة التحكم. كما يزداد أهمية التركيب الميكانيكي لأن عدم المحاذاة أو التلوث يمكن أن يؤثر على بعض تقنيات أجهزة التشفير.
في البيئات القاسية، يجب اختيار جهاز التغذية الراجعة بعناية.
قد تكون أجهزة التشفير المغناطيسية خيارًا جذابًا في الأماكن التي يصعب فيها الاستشعار البصري بسبب الغبار أو الزيت أو الاهتزازات. أما أجهزة التشفير البصرية، فيمكنها توفير دقة ممتازة في الأماكن التي يتم فيها التحكم في الظروف البيئية.
وبالتالي، فإن أفضل جهاز تشفير ليس ببساطة هو الذي يتمتع بأعلى دقة. بل هو الذي تتوافق دقته ومقاومته للظروف البيئية وواجهته وقدرته على السرعة وتكلفته مع الماكينة.
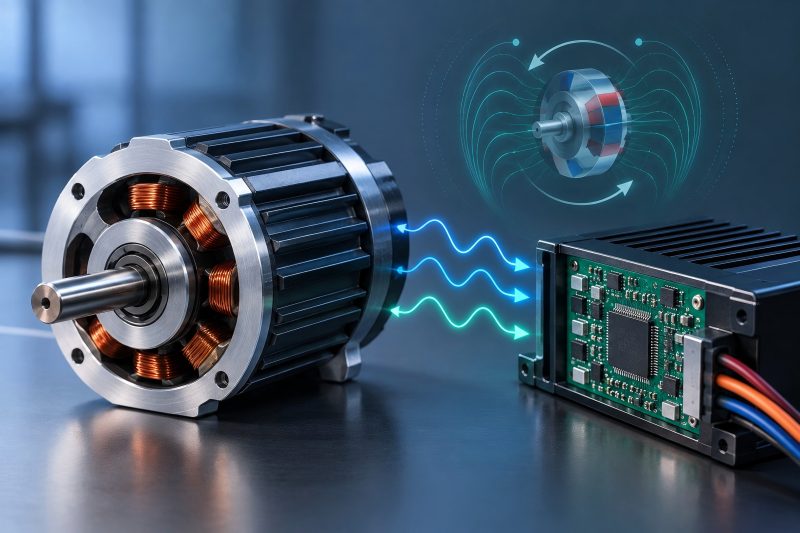
3. التحكم في محركات BLDC بدون مستشعرات
يعمل التحكم بدون مستشعرات على إزالة مستشعر موضع الدوار المخصص، ويقوم بتقدير موضع الدوار استنادًا إلى السلوك الكهربائي داخل المحرك.
تتمثل إحدى الطرق الشائعة في الكشف عن القوة الدافعة الكهربائية العكسية (back-EMF). وقد تستخدم طرق التحكم الأخرى تقدير موضع الدوار باستخدام تيار المحرك، أو الجهد الكهربائي، أو نماذج التدفق المغناطيسي، أو المراقبين، أو خوارزميات تقدير أكثر تقدمًا.
الميزة الرئيسية واضحة: عدد أقل من المكونات المادية.
لا توجد مستشعرات هول أو مشفرات داخل المحرك أو متصلة به لتوفير التغذية الراجعة للدوار.
وهذا يمكن أن يقلل من:
- تكلفة المستشعرات
- الموصلات
- الأسلاك
- خطوات التجميع
- الأعطال المحتملة في المستشعرات
- تعقيد تغليف المحرك
بالنسبة للتطبيقات ذات الحجم الكبير، يمكن أن تؤثر إزالة حتى عدد قليل من المكونات تأثيرًا ملموسًا على التكلفة الإجمالية للنظام.
التحدي الرئيسي في الأنظمة الخالية من المستشعرات: السرعة المنخفضة
يعتمد الجهد الكهربائي المعاكس (Back-EMF) على دوران المحرك.
عندما يكون الدوار ساكناً، لا يتوفر عملياً أي جهد كهربائي معاكس مفيد للكشف التقليدي. وعند السرعات المنخفضة جداً، تكون الإشارة ضعيفة أيضاً وقد يكون من الصعب فصلها عن ضوضاء التبديل والتأثيرات الكهربائية الأخرى.
وهذا يخلق التحدي الأساسي للتحكم التقليدي في محركات BLDC بدون مستشعرات: تحتاج وحدة التحكم إلى معلومات عن موضع الدوار للتحكم في المحرك، لكن بعض المعلومات المستخدمة لتقدير الموضع لا تصبح مفيدة إلا بعد أن يبدأ المحرك في الدوران.
لذلك، غالبًا ما يتطلب بدء التشغيل استراتيجية مختلفة.
قد تقوم وحدة التحكم أولاً بمحاذاة الدوار، وتطبيق تسلسل تبديل في الحلقة المفتوحة، وتسريع المحرك إلى سرعة قابلة للاستخدام، ثم الانتقال إلى التشغيل بدون مستشعرات في الحلقة المغلقة.
وهذا يعمل بشكل جيد جدًّا في العديد من التطبيقات. لكنه يصبح أقل جاذبية عندما يتعين على المحرك إنتاج عزم دوران خاضع للتحكم الدقيق فورًا من حالة السكون.
الحالات التي يكون فيها التحكم بدون مستشعرات مناسبًا
يُعد التحكم بدون مستشعرات مناسبًا بشكل خاص عندما يعمل المحرك عادةً بسرعة أعلى من السرعة الدنيا ولا تكون هناك حاجة إلى تحديد الموضع بدقة عند السرعة الصفرية.
ومن الأمثلة النموذجية على ذلك:
- مراوح التبريد
- المنافيخ
- الضواغط
- المضخات الطردية
- المغازل عالية السرعة
- بعض الأجهزة المنزلية
- بعض الأدوات الكهربائية
تعد المروحة مثالاً جيدًا على ذلك.
بمجرد تسارع الدوار، يمكن أن يعمل تقدير الموضع الكهربائي بشكل موثوق، في حين أن إزالة المستشعرات المادية يبسط تجميع المحرك. لا يهتم التطبيق عمومًا بالموضع الدقيق للعمود عند توقف المروحة.
أما المفصل الروبوتي فهو مختلف تمامًا.
قد يحتاج المفصل إلى الحفاظ على موضع معروف عند السرعة الصفرية، والتحرك ببطء بعزم دوران متحكم فيه، والرجوع فوراً، والحفاظ على معلومات زاوية دقيقة. وعادةً ما تكون التغذية الراجعة من جهاز التشفير أكثر ملاءمةً بكثير.
مستشعرات هول مقابل أجهزة التشفير مقابل التحكم بدون مستشعرات
| العامل | مستشعرات هول | أجهزة التشفير | التحكم بدون مستشعرات |
| تغذية مرتدة من الدوار | مباشر | مباشر | تقديري |
| كشف موضع السرعة الصفرية | جيد | ممتاز | محدود بالطرق التقليدية |
| التحكم في السرعة المنخفضة | جيد | ممتاز | أكثر صعوبة |
| دقة تحديد الموضع | منخفض | مرتفع إلى مرتفع جدًا | يعتمد على طريقة التقدير |
| التحكم في الموضع | محدود | ممتاز | محدود بشكل عام |
| التشغيل تحت الحمل | جيد | ممتاز | يعتمد على التطبيق |
| تكلفة الأجهزة | منخفضة إلى متوسطة | متوسطة – عالية | منخفض |
| تعقيد التوصيلات | متوسط | أعلى | منخفض |
| تعقيد خوارزمية التحكم | منخفض إلى متوسط | متوسط | متوسط – مرتفع |
| مخاطر تعطل المستشعر | موجود | موجود | تم القضاء عليه |
| دوران مستمر عالي السرعة | جيد | جيد | توافق ممتاز |
| تطبيقات السيرفو | محدود | ممتاز | عادةً لا يكون الخيار الأول |
يبرز الجدول نقطة مهمة: إزالة المستشعر لا تلغي الحاجة إلى معلومات موضع الدوار. بل تغير مصدر تلك المعلومات.
مع مستشعرات هول أو أجهزة التشفير، يتم قياس الموضع فعليًا. أما في التحكم بدون مستشعرات، فيجب على وحدة التحكم إعادة بناء الموضع استنادًا إلى الإشارات الكهربائية ونموذج لسلوك المحرك.
لذلك، قد تكون الأجهزة التي تعمل بدون مستشعرات أبسط، في حين يصبح البرنامج أكثر تعقيدًا.
غالبًا ما يحدد سلوك بدء التشغيل الخيار
عند مقارنة هذه التقنيات، يستحق التشغيل اهتمامًا أكبر مما يحظى به عادةً.
لنفترض أن محركًا يقود مضخة تبدأ عادةً بحمل ضئيل جدًّا. قد تكون فترة تشغيل قصيرة في الحلقة المفتوحة مقبولة تمامًا. ويمكن أن يكون التحكم بدون مستشعرات حلاً عمليًّا.
الآن، لنفكر في محرك يقود ناقلًا محملًا.
قد تحتاج وحدة التحكم إلى معلومات موثوقة عن موضع الدوار قبل بدء أي حركة ذات مغزى. توفر تغذية الارتجاع من مستشعر هول لوحدة التحكم معلومات فورية عن التبديل، ويمكن أن تجعل بدء التشغيل تحت الحمل أكثر قابلية للتنبؤ.
بالنسبة لمحور تحديد الموضع الدقيق، فإن المتطلبات تذهب إلى أبعد من ذلك. قد تحتاج وحدة التحكم ليس فقط إلى معلومات التبديل، بل أيضًا إلى الموضع الميكانيكي الدقيق. ويصبح جهاز التشفير هو الخيار الطبيعي.
وهذا يعطينا تسلسلًا مفيدًا للاختيار:
هل يحتاج المحرك إلى عزم دوران متحكم فيه من حالة السكون؟
إذا كانت الإجابة «لا»، فإن التحكم بدون مستشعرات يستحق دراسة جادة.
إذا كانت الإجابة «نعم»، فحدد ما إذا كانت معلومات التبديل الأساسية كافية.
إذا كانت كافية، فقد تكون مستشعرات هول كافية.
وإذا كانت هناك حاجة أيضًا إلى تحديد الموضع الدقيق للمحور وردود فعل الحركة، فإن جهاز التشفير عادةً ما يكون الحل الأفضل.
فكر في نظام المحرك بالكامل
لا ينبغي أبدًا اختيار طريقة التغذية الراجعة بناءً على مواصفات المحرك وحدها.
فوحدة التحكم لا تقل أهمية عن ذلك.
فالمحرك المزود بمشفّر عالي الدقة لن يقدم تلقائيًا أداءً ممتازًا في نظام المؤازرة إذا كانت إلكترونيات المحرك، واستشعار التيار، وعرض نطاق حلقة التحكم، والضبط، ونقل الحركة الميكانيكي مصممة بشكل سيئ.
وبالمثل، يعتمد التحكم بدون مستشعرات اعتمادًا كبيرًا على طريقة التقدير التي تستخدمها وحدة التحكم والخصائص الكهربائية للمحرك.
يمكن لمعلمات المحرك، مثل المقاومة، والحث، وخصائص القوة الدافعة الكهربائية المعاكسة (back-EMF)، وعدد الأقطاب، ونطاق سرعة التشغيل، وسلوك الحمل، أن تؤثر على مدى سهولة تقدير خوارزمية التحكم بدون مستشعرات لموضع الدوار.
لذلك، يجب التعامل مع المحرك ووحدة التحكم كنظام محرك واحد.
الموثوقية أكثر تعقيدًا من مجرد عدد المستشعرات
من المغري القول إن الأنظمة الخالية من المستشعرات تكون دائمًا أكثر موثوقية لأنها تحتوي على عدد أقل من المستشعرات.
وهذا صحيح في بعض الأحيان.
فإزالة أجهزة هول، ومجموعات التشفير، والموصلات، وأسلاك التغذية الراجعة، تقضي على العديد من نقاط الفشل المحتملة في الأجهزة. وقد يكون هذا مفيدًا بشكل خاص في المحركات المعرضة للاهتزازات، أو الحرارة، أو الرطوبة، أو ظروف الصيانة الصعبة.
لكن الموثوقية تعني أيضًا التشغيل القابل للتنبؤ به عبر نطاق التشغيل الكامل.
فالمحرك الخالي من المستشعرات الذي يواجه صعوبة في إعادة التشغيل في ظل حالة تحميل معينة لا يعتبر أكثر موثوقية لمجرد أنه يحتوي على مكونات أقل.
يجب أن تشمل المقارنة الصحيحة ما يلي:
موثوقية الأجهزة + موثوقية بدء التشغيل + استقرار التحكم + الظروف البيئية + متطلبات الصيانة.
اختيار طريقة التغذية الراجعة المناسبة
معايير الاختيار الأكثر عملية واضحة ومباشرة.
اختر مستشعرات هول عندما يحتاج المحرك إلى تشغيل موثوق وتبديل اتجاه الدوران عند السرعات المنخفضة، ولكن لا تكون هناك حاجة إلى تحديد دقيق لموضع العمود. فهي توفر توازنًا قويًّا بين التكلفة والبساطة والأداء العملي.
استخدم جهاز التشفير (encoder) للتحكم الدقيق في السرعة والموضع والحركة. وتكون التكلفة الإضافية مبررة عندما تؤثر الدقة بشكل مباشر على أداء الماكينة.
اختر التحكم بدون مستشعرات عندما يقضي المحرك معظم وقت تشغيله بسرعة معتدلة أو عالية، ولا تكون الحاجة إلى تحديد الموضع الدقيق عند السرعة الصفرية ضرورية، ويشكل تقليل الأجهزة أو الأسلاك أو الحجم أو تكلفة التصنيع ميزة حقيقية.
بالنسبة للعديد من المنتجات، يمكن تلخيص القرار على النحو التالي:
مستشعرات هول = تغذية راجعة عملية للتبديل
أجهزة التشفير = تغذية راجعة دقيقة للحركة
التحكم بدون مستشعرات = أجهزة مبسطة مع تقدير الموضع إلكترونيًا
