
リニアステッピングモーターの有効ストロークは、リードスクリューの長さ以外にも制限を受けます。支持されていないスクリューの長さ、端部の支持、圧縮力、回転速度、および位置合わせによって、機構が安定した状態を維持できるかどうかが決まります。モーターとスクリューの配置を合わせて選定し、その後、全体的な移動範囲を確認してください。
これは、短ストロークの試作機が成功した後、より大型の機械向けにストロークを延長する場合に特に重要になります。可搬荷重が変わらなくても、モーターとスクリューの直径をそのままにストロークを2倍にすると、機械的な限界が大幅に変化する可能性があります。
提案された構成において、どの部品が動くのか?
まず、スクリューが回転するのか、並進するのか、あるいはナットが回転する間スクリューが静止したままなのかを特定します。「リニアステッパーモーター」という用語はさまざまな構造を網羅しており、関連する支持条件は一律ではありません。図面には、モーター、スクリュー、ナット、ベアリング、キャリッジ、および荷重経路を明示する必要があります。
Gian社のリニアステッパーモーター製品群は、この議論の出発点となります。推力値の提示を依頼する前に、必要な動作アーキテクチャを明確に指定してください。機械的な配置が不明な数値は、実際の適用が困難になる場合があるためです。
回転するスクリューの場合、速度の増加に伴い横方向の振動評価が必要になる可能性があります。一方、直線移動するスクリューでは、ストローク全体を通じて支持されていない部分が変化する場合があります。どちらの構成でも圧縮が生じる可能性がありますが、その限界状態が発生する位置は異なる場合があります。
通常の回転軸との違いについては、Gian社のリニアステッパーとロータリーステッパーの比較で説明されています。購入仕様書を作成する際は、その違いを、どのコンポーネントが互いに支持し合っているかを示す組立図に落とし込んでください。
なぜ支持されていない長さが重要なのか?
軸方向の圧縮を受ける細長いスクリューは、モーターが利用可能な推力に達する前に座屈する可能性があります。関連する長さは、単にカタログに記載されたストローク長ではなく、実際の境界条件下における支持されていない有効スパンです。キャリッジの位置が変化すると、そのスパンも変化する可能性があります。
理想的なオイラー座屈関係は長さに強く依存します。他の仮定が同じであれば、有効長さを2倍にすると、理想的な臨界荷重は4分の1に減少します。この比較から、より長いバージョンでは新たな計算が必要となる理由が説明されます。それは、実際のねじアセンブリにとって許容荷重定格ではないからです。
ねじの根元径、材料の剛性、および端部の拘束条件が評価に考慮されます。製造上の真直度、偏心荷重、および取り付け誤差も、実際の設計余裕に影響を与えます。補正なしに理想的な式を適用するのではなく、ねじサプライヤーの方法と許容荷重を使用してください。
MITの機械設計チュートリアルでは、柱の座屈が構造設計上の考慮事項として紹介されている。電動スクリューアセンブリにおいて、設計者はその構造モデルを実際の支持点や荷重の方向と結びつける必要がある。
引張と圧縮は明確に区別する必要があります。荷重を引っ張るねじは、同じねじが荷重を押し付ける場合とは異なる座屈条件に直面する可能性がありますが、その他の限界値は依然として適用されます。したがって、双方向の機構では、両方の荷重経路を検討する必要があります。
端部の支持部は実際に何を拘束しているのか?
両端に描かれたベアリングが、自動的に「両端固定」のスクリュー配置を意味するわけではありません。支持部によっては、軸方向の移動や回転を許容しつつ、シャフトを半径方向に位置決めするものもあります。また、ベアリングの配置、嵌合状態、ハウジングの剛性によっては、より大きな角度方向の拘束を与えるものもあります。
設計者に、想定されている境界条件を明示し、ハードウェアがそれをどのように実現しているかを示してもらうように依頼してください。計算において端部が剛性拘束されていると仮定しているにもかかわらず、実際のブラケットに顕著なたわみがある場合、計算と機械は異なるシステムを記述していることになります。ベアリングのクリアランスによって有効な拘束が変化する場合にも、同様の問題が発生する可能性があります。
支持部の位置合わせも同様に重要です。位置合わせが不十分なアセンブリに2つ目のベアリングを追加しても、動作が改善されるどころか、摩擦が増加したり、ねじが曲がる原因になったりする可能性があります。支持部の設計には、公差、組み立て方法、および自由移動を確認する方法が必要です。
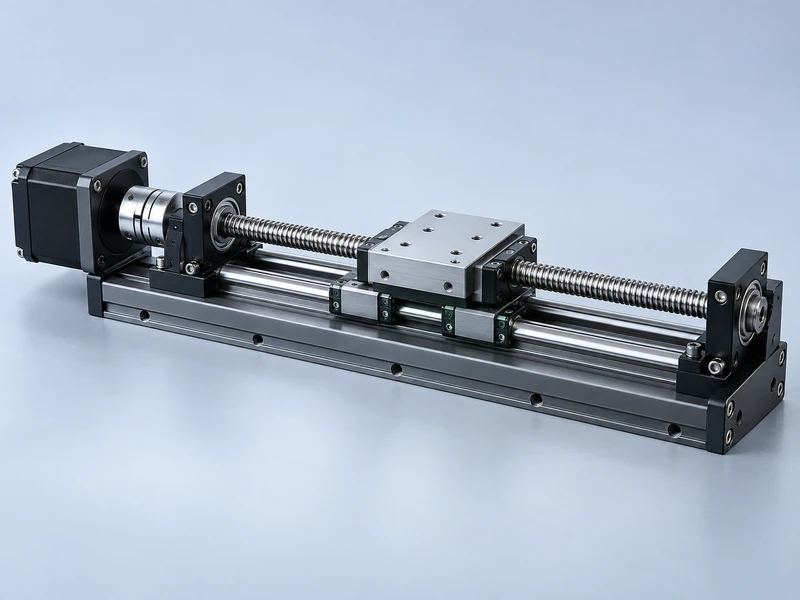
リニアガイドは、想定される側方向の荷重と転倒モーメントに耐えられるものでなければなりません。軸方向の駆動を目的としたスクリューは、キャリッジのガイド機能を代替するものとして想定すべきではありません。外力がプラットフォームのどこから加わり、それらの力がどのようにフレームに伝わるかを示してください。
ストロークと速度はどのように相互作用するか?
回転するスクリューの場合、回転速度と移動速度はスクリューのピッチによって関連付けられます。ピッチが大きいほど、1回転あたりの直線移動量は増えますが、力と運動の関係も変化します。必要な推力、加速度、モーター速度を総合的に考慮して、候補となるピッチを比較検討してください。
長い回転スクリューは、横方向の臨界速度状態に近づく可能性があります。許容運転速度は、その直径、支持されていない長さ、端部の条件、およびメーカーの設計基準によって異なります。モーターが指令速度に達する能力があるからといって、スクリューがその速度で適切に動作できるとは限りません。
移動位置は、荷重と支持の関係を変化させることで、機械的応答に影響を与える可能性があります。試作機がたまたまスムーズに動作する中央部のみを確認するのではなく、全ストロークにわたって試験を行ってください。その際、逆転動作や、最も長い支持されていない伸長部分も試験に含めてください。
ステッピングモーターの利用可能なトルクも、動作条件や速度によって変化します。静的推力のみに基づいてスクリューを選定すると、意図した移動速度において十分な加速度マージンが確保できない可能性があります。機械的な評価は、実際の速度におけるモーターおよびドライバーの性能と照らし合わせて行う必要があります。
サプライヤーにはどのような情報を提供すべきか?
有用な問い合わせとは、利用可能な最長のスクリューを尋ねるのではなく、アセンブリそのものを説明するものです。寸法付きのスケッチと動作要件を提供し、設計の過程で変更される可能性のある特性を特定してください。これにより、サプライヤーは荷重条件を推測するのではなく、トレードオフを評価できるようになります。
| 入力情報 | 検討に必要な詳細情報 |
| ストロークとオーバートラベル | 作動ストローク、エンドクリアランス、最大伸長量 |
| 軸方向荷重 | 方向、ピーク値、持続時間、および位置依存性 |
| 支持配置 | 軸受位置、拘束条件の仮定、およびブラケットの構造 |
| 動作プロファイル | 移動速度、加速度、方向転換、および停止時間 |
| 出力要件 | 許容たわみ、位置決め誤差、および安定時間 |
取り付け方向および可動質量を含めること。軽負荷のキャリッジを用いた水平方向のデモでは、垂直方向の生産軸の挙動を正確に評価することはできない。ストロークの範囲内で、ケーブルにかかる力や取り付けられた工具による影響も変化する可能性がある。
機械的制約条件が固定されている場合は、その制約を早い段階で明記してください。これにより、スクリューの直径、支持部の配置、または個別のガイド用に確保できるスペースが制限される可能性があります。そうすれば、サプライヤーは、その制約条件の範囲内でどの性能要件が達成可能かを説明することができます。
試作機はどのように検証すべきか?
適切な組立手順に従い、まず電源を投入しない状態での機械的検査から始めます。支持部の位置合わせ、ベアリングの嵌合状態、および所定のストローク範囲におけるクリアランスを確認してください。モーターのトルクを利用して、固着した機構を無理に動かし、一見正常に動作しているように見せるようなことはしないでください。
意図したドライバ設定と、段階的に実使用に近い負荷をかけて、段階的な動作試験を実施してください。全ストローク、特に最長の伸長部を観察し、プロセスに影響を与える箇所での出力たわみを測定してください。振動、電流特性、および位置に依存する抵抗を記録してください。
位置決め測定には、指令されたステップ数とは独立した基準を使用する必要があります。機構がスリップしたりたわんだりしている間も、コントローラが正しいパルス数を出力している場合、コマンドログだけを見れば依然として正常に見えるでしょう。実際のキャリッジの動きと、要求される結果を比較してください。
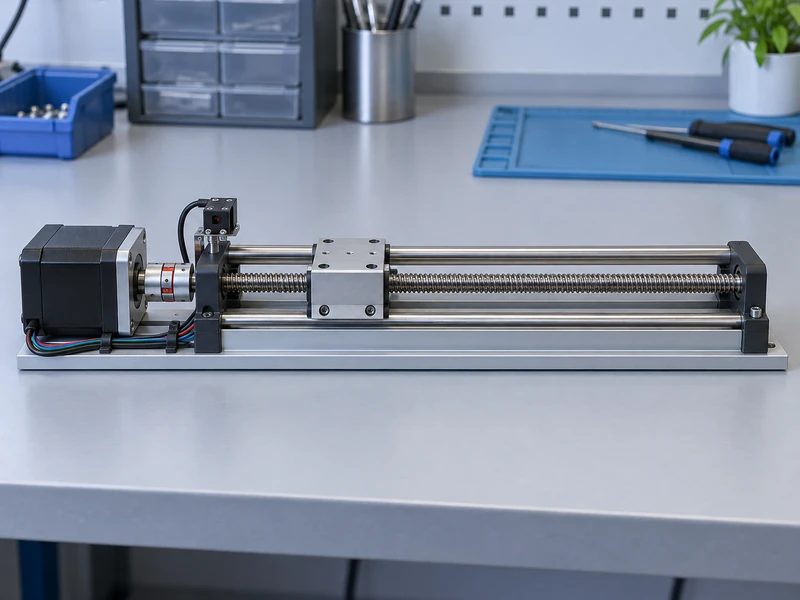
機械的剛性とモーターの同期を区別してください。ステッピングモーターの慣性選択に関するGianの記事は、この問題の加速度面を理解する上で役立ちます。加速度を変更することで同期は改善されるかもしれませんが、ネジ支持部の不備は解決されないまま残る可能性があります。
基本的な試験に合格した後、暖機運転および反復的な方向転換をテストしてください。摩擦、潤滑、構造的な膨張により、短時間の冷間デモ中に観察された挙動が変化する可能性があります。後の設計改訂時に有意義な比較ができるよう、動作条件を記録しておいてください。
公開仕様書には何を記載すべきか?
スクリュー、サポート、ガイド、モーターを定義済みのアセンブリとしてリリースしてください。許容ストロークと荷重範囲、対応速度範囲、取り付け詳細、および必要な調整手順を記録してください。承認されたストロークは、単なるカタログ上の寸法として記載するのではなく、その機械的条件を含めて記載する必要があります。
ベアリングブロックの改訂、延長部の延長、またはブラケットの薄型化が行われた場合は、影響評価を実施する必要があります。これらの変更は、モーターの部品番号が同じであっても、前提条件を無効にする可能性があります。比較のために、元の計算結果と試験構成を保管しておいてください。
Gian社のステッピングモーターサイズガイドは、モーターの許容範囲を決定するのに役立ちますが、フレームサイズだけではスクリューの安定性は確保できません。 モーターの問い合わせの際には、完全な支持部のスケッチと動作要件を添付し、提案書が組み立てられた軸に対応したものとなるようにしてください。
最終的な検収では、定義された負荷下で、許容できないたわみ、振動、または位置決め精度の低下が生じることなく、移動が可能であることを実証する必要があります。この実証は、無負荷の試験台上で自由に回転する長いスクリューのテストよりも有用です。なぜなら、完成した機械が満たさなければならない条件を反映しているからです。
